
Áhugamál og opinn hugbúnaðurVirkar í dag
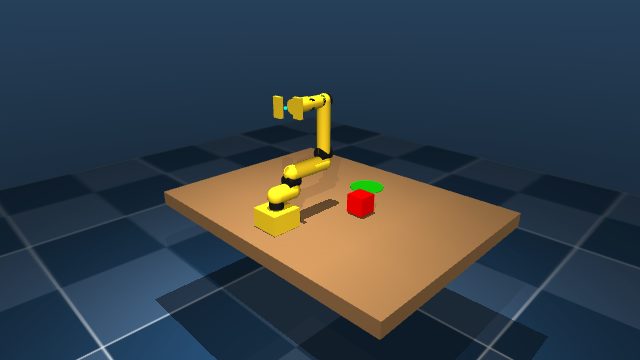
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + gripari
Viðmiðunararmurinn okkar. Ódýr, með opnum hugbúnaði, tekinn upp sem leader-follower par.
Mynd: TheRobotStudio · Apache-2.0 · breytt
Fjarstýringarbiðlari
Staðbundin gagnaupptaka,með þínum eigin armi.
Skjáborðsforritið og CLI þekkja arm og myndavélar sjálfkrafa og leiða þig í gegnum upptöku, yfirferð og upphleðslu - beint á LeRobot-sniði. Eigin verkefni, myndavélauppsetningar og armstillingar innifaldar.
Knýr rannsóknir og þróun vélfærafræði um allan heim
 Hugging Face
Myndband frá myndavél, dröpun og gripari í einu glugga. Stýrðu frá lyklaborði, frá sleðum eða í leiðtogi-fylgjandi hamri þar sem seinni handleggur endurspeglar hreyfingu þína. Hver hreyfing getur farið beint í gagnagrunn.
Hreyfðu leader með höndunum og follower speglar hreyfingar hans.
Veldu líkan, sláðu inn fyrirskipun á venjulegri tungumáli, ýttu á byrja. Útreikningur keyrir annaðhvort á staðnum á véleinni eða á leigðu GPU og markmiðsgildið kemur til baka.
Veldu líkan, þá þjálfaða stefnu (eða grunnlíkanið) og settu venjulegt tungumál skipun. Líkanið reiknar liðamarkmið og stremar þeim til vélmennisins þar til þú stöðvar pilotann.
Veldu gagnagrunna sem þú skrifaðir, stilltu líkan og breytur, hefjaðu keyrsluna. GPU er leiga fyrir klukkustundir og tilbúinn athugunarstöð lendir aftur á vinnusvæðinu þínu, tilbúin fyrir véleinina þína.
Veldu hvaða VLA-líkanarkitektúr þú þjálfar
Veldu einn eða fleiri gagnasöfn til þjálfunar
Uppsetningin þín heldur áfram að keyra með policy sem þú hefur þjálfað. Festist armurinn sér fjarstjórnandi það í beinu myndinni, tekur yfir, stýrir arminum aftur í upphafsstöðu og skilar stjórninni til policy.
Policy sem þú hefur þjálfað vinnur verkefnið sjálfstætt.
Hreyfimynduð eftirlíking af sýn stjórnandans yfir raunverulegri upptöku sem er spiluð afturábak í skrefi 4. Í lotu í beinni sér stjórnandinn myndstreymi myndavélarinnar þinnar.
Armur, myndavélar og policy haldast þar sem þau eru. Þú ræsir keyrsluna og opnar vélmennið fyrir stjórnendur.
Stjórnandinn grípur aðeins inn í þegar policy festist og skilar stjórninni strax aftur. Neyðarstoppið er alltaf innan seilingar.
Þú ákveður hámarkstímakaup þegar þú opnar vélmennið. Aðeins mínúturnar sem lotan stóð í raun eru reikningsfærðar.
Fjarstýring, gögn og reglur á einum vettvangi.
Skipanir fara til armsins, myndbandið kemur til baka. Kortið hér að ofan áætlar hve langan tíma það tekur fyrir hvert landapar.
Hve margir eru skráðir hvar sýnir kortið hér að ofan í beinni úr gagnagrunni okkar.
Ef reglan festist tekur stjórnandi yfir með lyklaborði og skilar henni síðan aftur til reglunnar.
Safnaðu sýnikennslu fyrir líkönin þín. Hver upptaka lendir á vinnusvæðinu þínu sem LeRobot-gagnasafn.
Stjórnendur ná til armsins þíns aðeins á meðan á lotu þeirra stendur og aðeins í gegnum lista yfir leyfðar skipanir.
Við sjáum um samhæfingu stjórnenda, greiðslur og tímasetningu. Þú einbeitir þér að vélmennunum þínum.
Byrjaðu í þremur einföldum skrefum
Veldu úr studdum vélmennaörmum okkar eða óskaðu eftir stuðningi fyrir vélbúnaðinn þinn.
Settu upp léttan viðskiptavin okkar á vélmennastýringunni þinni.
Tengstu við stjórnendanet okkar og byrjaðu að safna gögnum.
Policy er aðeins svo góð og atburðarásirnar sem liggja á bak við hana. Þú getur safnað þeim með eigin höndum, greitt rekstraraðilum um heiminn fyrir að taka myndir á þinni uppstillingu, eða keypt tilbúinn gagnagrunn frá markaðstorgi.
Tengdu handlegginn þinn við skjáforrit, ýttu á skrá og atburðarásirnar lenda í LeRobot-sniði á eigin tölvu þinni. Engin Python, engt uppsetningarhelgi.
Sæktu skjáforritiðÞjálvaðir rekstraraðilar frá yfir 50 löndum taka handlegginn þinn yfir og skrá verkefnið sem þú lýst. Þú borgar fyrir klukkustundir og aðeins fyrir þær lotur sem þú pantar.
Sjá gjöldSlepptu skráningu. Farðu yfir tilbúna atburðarásir eftir véleinni, verkefni og gæðum, og byrjaðu æfinguna sama dag.
Opna markaðstorgiðHver leið endar á sama stað: LeRobot-gagnagrunn á vinnusvæðinu þínu, tilbúinn til æfingar.
Frá áhugamannasettum að iðnaðarvélmennum. Merkið á hverju korti sýnir hvað virkar með AY-Robots í dag og hvað við tengjum að beiðni.
TheRobotStudio / LeRobot (Hugging Face)
Viðmiðunararmurinn okkar. Ódýr, með opnum hugbúnaði, tekinn upp sem leader-follower par.
Mynd: TheRobotStudio · Apache-2.0 · breytt

Franka Emika
Átaksstýrður rannsóknararmur sem kemur fyrir í mörgum útgefnum gagnasöfnum um handfjötlun.
Mynd: Ims · CC BY-SA 4.0 · breytt

TheRobotStudio / LeRobot (Hugging Face)
Arftaki SO-100 með endurbættum úlnlið. Sömu servó, sama vinnuferli.
Mynd: TheRobotStudio · Apache-2.0

KUKA
Næmt léttvélmenni með sjö ása, fáanlegt með 7 eða 14 kg burðargetu.
Mynd: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · breytt

LeRobot (Hugging Face)
Armur með opnum hugbúnaði og Dynamixel-servóum. LeRobot gagnasöfn hans eru þjálfuð eins og SO-100 gögn.
Mynd: Jess Moss · Apache-2.0 · breytt

Universal Robots
Samvinnuvélmenni úr UR e-línunni fyrir mikinn burð.
Mynd: Auledas · CC BY-SA 4.0 · breytt

Enactic (Open Source)
Manngerður armur með opnum hugbúnaði og sjö ása, oftast smíðaður sem armapar.
Mynd: Enactic · Apache-2.0 · breytt

FANUC
Þétt sexása iðnaðarvélmenni til meðhöndlunar á smáhlutum.
Mynd: BorbaZal · CC BY-SA 4.0 · breytt

Dobot
Borðarmur fyrir kennslustofur og smiðjur.
Mynd: Giacomo Alessandroni · CC BY-SA 4.0 · breytt

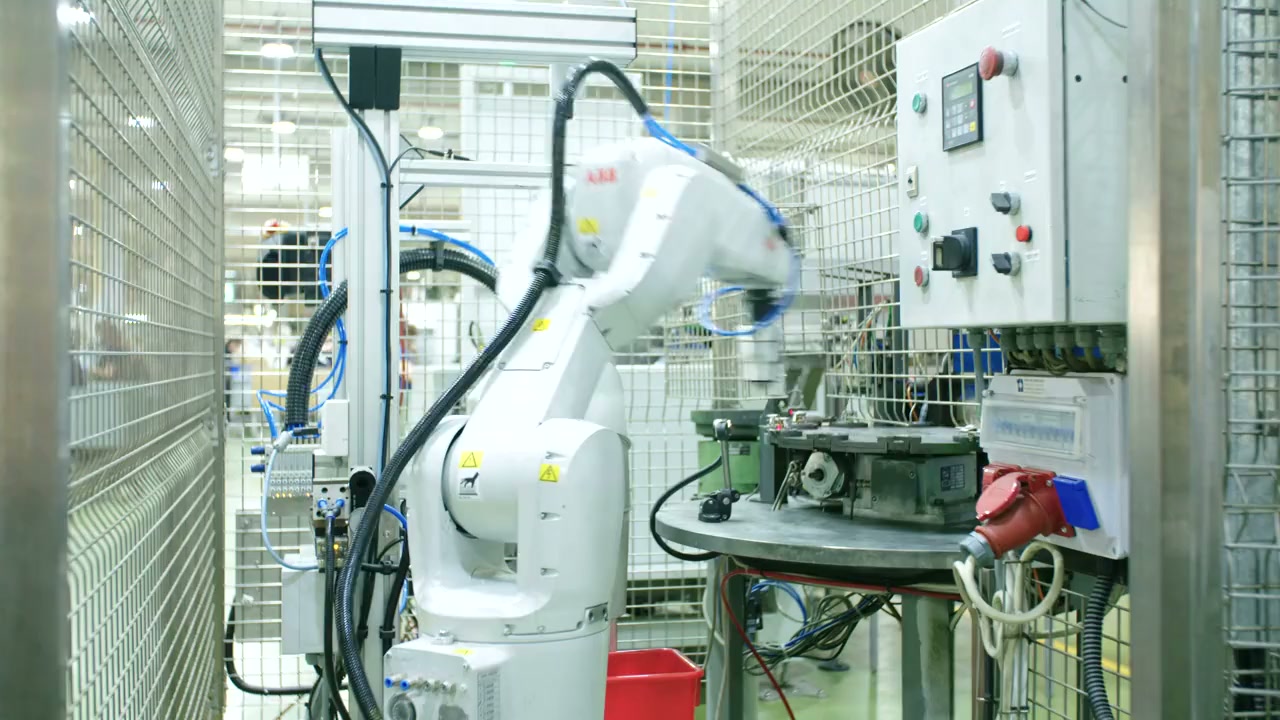
ABB
Tvíarma samvinnuvélmenni til samsetningar á smáhlutum.
Mynd: Stilfehler · CC BY-SA 4.0 · breytt

Phenoptix / Mime Industries
Samsetningarsett úr leysiskornu akrýl með áhugamannaservóum, klassískur fyrsti vélmennaarmur.
Mynd: Phenoptix · CC BY-SA 3.0
Settu upp AY-Robots-biðlarann og skrá eftir hermi-lærdóm gagnasöfn með þínum SO-100 eða öðrum studdum vopnum. Engin Python, engin endalína, engin uppsetningarhelgi.
Enn hefur ekkert CLI-build verið gefið út, þess vegna er uppsetningarskipunin ekki sýnd hér: hún myndi aðeins stoppa með „no release published yet“. Hún birtist um leið og fyrsta buildið er komið út. Hvað hefur verið gefið út sérðu á niðurhalssíðunni.
CLI keyrir líka sem MCP-þjónn, svo Claude Code og aðrir agentar geti stýrt armi þínum beint. MCP-samþætting
WASD færir botninn, Q/E og R/F knúa liðina, bilslá lokar grípanum. Engin uppsetning, engin aðgangur, sömu hreyfifræði og við raunverulega handlegg.
Farðu með músina yfir senuna, þá stýrir WASD botni og öxl, Q/E olnboganum, R/F úlnliðnum, T/G snýr honum og bilslá lokar gríparanum. Takkarnir lýsast upp þegar þú ýtir á þá - eða haltu þeim inni hér með músinni.
Hverja hreyfingu í hermnum má vista sem þátt, nákvæmlega eins og á raunverulega arminum.
CLI keyrir líka sem MCP-þjónn: Claude, ChatGPT, Grok og hvaða MCP-hæft IDE sem er tengjast hýstum endapunkti - sæktu gagnasöfn, ræstu upptökur, stýrðu armi og tilkynntu villur beint til okkar. Ekkert þarf að setja upp, opinber tól án lykils.
Vinnur saman með Hugging Face MCP Server: gagnasöfnin okkar eru á Hub - agentar finna þau og hlaða þeim beint niður með opinberu HF-tólunum.
Afritaðu uppsetninguna fyrir þinn biðlaraStjórnaðu vélmennum annarra teyma úr fjarlægð og safnaðu þjálfunargögnum í leiðinni - greitt á klukkustund, eftir þinni eigin áætlun, allt í vafranum. Ekkert eigið vélmenni þarf, engin þjálfun, engin ályktun.
Vertu með í hundruðum fyrirtækja sem nota AY-Robots fyrir fjarstýringu og gagnasöfnun.
Byrjaðu ókeypis prufuáskrift