
Хоби и Open SourceРаботи днес
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + захват
Нашата референтна ръка. Евтина, с отворен код, записва се като чифт Leader и Follower.
Изображение: TheRobotStudio · Apache-2.0 · редактирано
Клиент за телеоперация
Локален запис на данни,със собствения ти манипулатор.
Десктоп приложението и CLI сами откриват манипулатора и камерите и те водят през записа, прегледа и качването — направо във формат LeRobot. Собствени задачи, настройки на камерите и конфигурации на манипулатора са включени.
Подпомагане на изследванията и развитието на роботиката в световен мащаб
 Hugging Face
Картина от камерата, латентност и захват в един прозорец. Управлявай от клавиатурата, с плъзгачи или в режим водач-последовател, при който втората ръка повтаря движението ти. Всяко движение може да отиде директно в набор от данни.
Движи Leader ръчно и Follower ще повтаря движенията му.
Избери модел, напиши инструкция на обикновен език, натисни старт. Изчислението върви или локално на робота, или на наета GPU, а целевите ъгли на ставите се връщат като поток.
Избери модел, после обучена политика (или базовия модел) и въведи инструкция на естествен език. Моделът изчислява цели за ставите и ги предава поточно на робота, докато не спреш пилота.
Избери записаните набори от данни, задай модел и хиперпараметри, пусни изпълнението. GPU се наема на час, а готовата контролна точка се връща в работното ти пространство, готова за твоята ръка.
Избери архитектурата на кой VLA модел да се обучава
Избери един или повече набори от данни за обучение
Установката ти продължава да работи с обучената ти политика. Ако манипулаторът заседне, дистанционен оператор го вижда на живо, поема управлението, връща манипулатора в изходно положение и отново предава управлението на политиката.
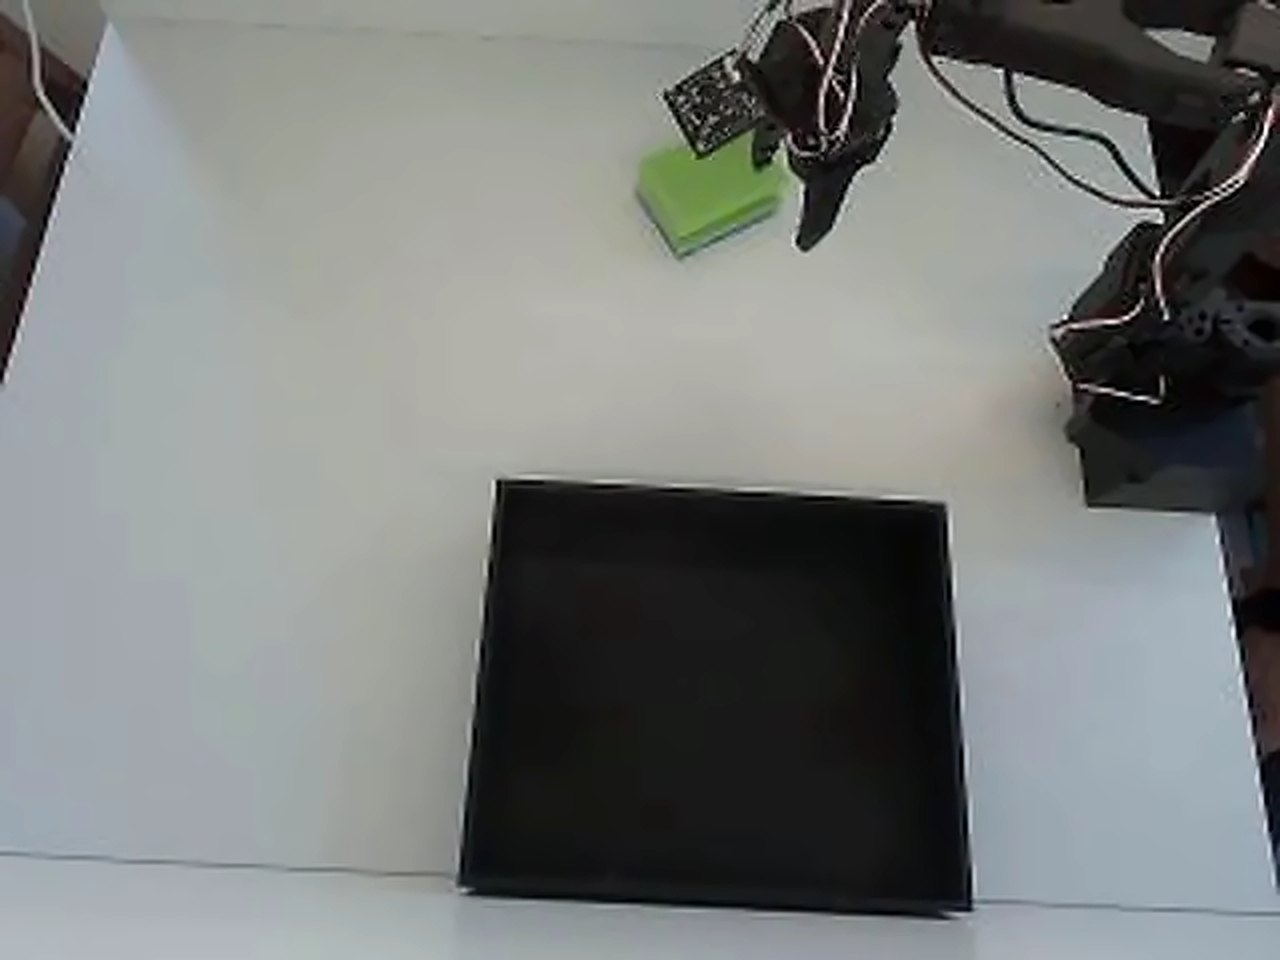
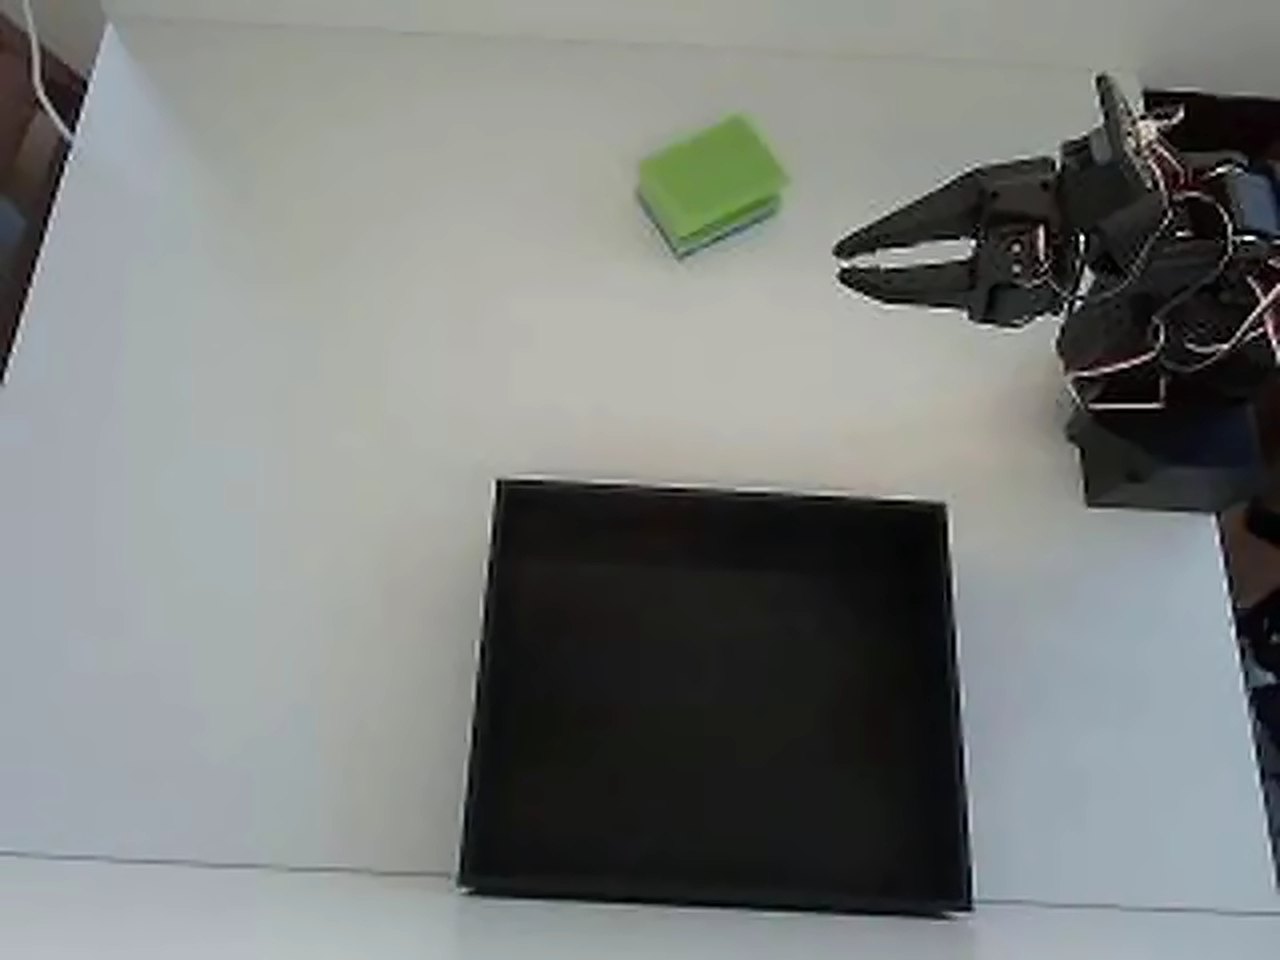
Твоята обучена политика сама изпълнява задачата.
Анимиран макет на изгледа на оператора върху истински запис, възпроизведен в обратна посока в стъпка 4. В жива сесия операторът вижда потока от твоята камера.
Манипулаторът, камерите и политиката остават където са. Ти стартираш изпълнението и отваряш робота за операторите.
Операторът се намесва само когато политиката заседне и веднага след това връща управлението. Аварийният стоп е винаги на една ръка разстояние.
Максималната часова ставка определяш при отварянето на достъпа. Таксуват се само минутите, в които сесията наистина е текла.
Телеоперация, данни и policies на една платформа.
Командите отиват към ръката, видеото се връща. Картата по-горе оценява колко време отнема това за всяка двойка държави.
Колко са регистрирани къде, показва картата по-горе на живо от нашата база данни.
Ако policy-то заседне, оператор поема с клавиатурата и после връща управлението на policy-то.
Събирай демонстрации за своите модели. Всеки запис попада в работното ти пространство като датасет на LeRobot.
Операторите достигат ръката ти само по време на сесията си и само през списък с разрешени команди.
Ние се грижим за координацията на операторите, плащанията и планирането. Ти се занимаваш с роботите си.
Започнете в три прости стъпки
Изберете от нашите поддържани роботизирани рамена или поискайте поддръжка за вашия хардуер.
Инсталирайте нашия лек клиент на вашия контролер на робота.
Свържете се с нашата операторска мрежа и започнете да събирате данни.
Една политика е толкова добра, колкото са епизодите зад нея. Можеш да ги събереш със собствените си ръце, да платиш на оператори по света да записват с твоята техника, или да купиш готов набор от данни на пазара.
Включи ръката в настолния клиент, натисни запис и епизодите се появяват във формат LeRobot на твоя компютър. Без Python, без уикенд за настройки.
Вземи настолния клиентОпитни оператори от над 50 държави поемат ръката ти от разстояние и записват точно задачата, която опишеш. Плащаш на час и само за сесиите, които запазиш.
Виж ставкитеПропусни записа. Разгледай готови колекции от епизоди по робот, задача и качество и започни обучение още същия ден.
Към пазараВсеки път свършва на едно и също място: набор от данни LeRobot в работното ти пространство, готов за обучение.
От любителски комплекти до индустриални ръце. Етикетът на всяка карта показва какво работи днес с AY-Robots и какво свързваме при заявка.
TheRobotStudio / LeRobot (Hugging Face)
Нашата референтна ръка. Евтина, с отворен код, записва се като чифт Leader и Follower.
Изображение: TheRobotStudio · Apache-2.0 · редактирано

Franka Emika
Изследователска ръка с управление по въртящ момент, която се среща в много публикувани набори от данни за манипулация.
Изображение: Ims · CC BY-SA 4.0 · редактирано

TheRobotStudio / LeRobot (Hugging Face)
Наследник на SO-100 с преработена китка. Същите серво двигатели, същият работен процес.
Изображение: TheRobotStudio · Apache-2.0

KUKA
Чувствителен лек робот със седем оси, наличен с полезен товар 7 или 14 kg.
Изображение: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · редактирано

LeRobot (Hugging Face)
Ръка с отворен код и серво двигатели Dynamixel. Наборите ѝ от данни LeRobot се обучават като данни от SO-100.
Изображение: Jess Moss · Apache-2.0 · редактирано

Universal Robots
Колаборативен робот от серията UR e-Series за тежки товари.
Изображение: Auledas · CC BY-SA 4.0 · редактирано

Enactic (Open Source)
Хуманоидна ръка с отворен код и седем оси, най-често изградена като чифт ръце.
Изображение: Enactic · Apache-2.0 · редактирано

FANUC
Компактен шестосен индустриален робот за работа с дребни детайли.
Изображение: BorbaZal · CC BY-SA 4.0 · редактирано

Dobot
Настолна ръка за училища, университети и мейкър пространства.
Изображение: Giacomo Alessandroni · CC BY-SA 4.0 · редактирано

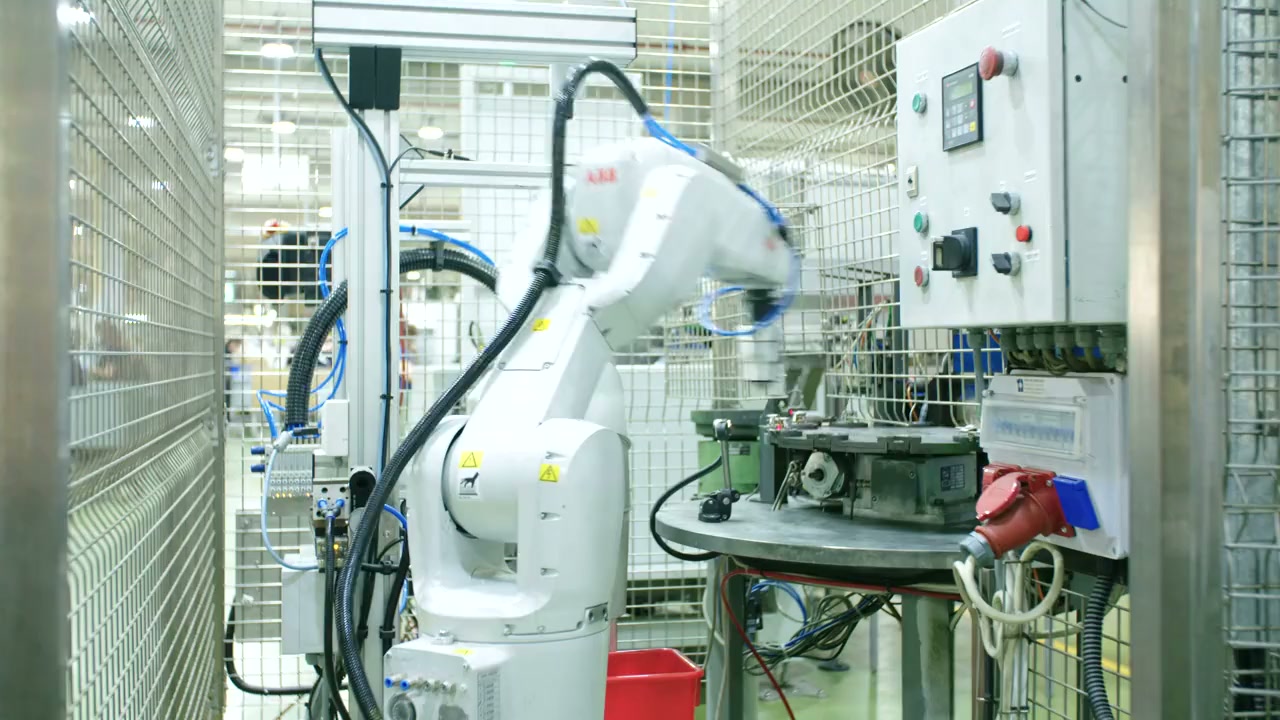
ABB
Двурък колаборативен робот за сглобяване на дребни детайли.
Изображение: Stilfehler · CC BY-SA 4.0 · редактирано

Phenoptix / Mime Industries
Комплект от лазерно изрязан акрил с хоби серво двигатели, класическа първа роботизирана ръка.
Изображение: Phenoptix · CC BY-SA 3.0
Инсталирай клиента на AY-Robots и записвай набори от данни за имитационно обучение с твоя SO-100 или друга поддържана ръка. Без Python, без терминал, без уикенд за настройки.
Все още няма издадена CLI версия, затова командата за инсталиране не се показва тук: тя просто би приключила със съобщението „no release published yet“. Ще се появи, щом излезе първата версия. Какво е публикувано, показва страницата за изтегляне.
CLI работи и като MCP сървър, така че Claude Code и други агенти могат директно да управляват твоя манипулатор. MCP интеграция
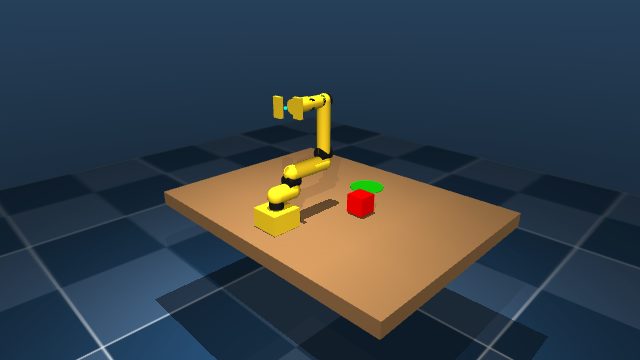
WASD движи основата, Q/E и R/F въртят ставите, интервалът затваря захвата. Без инсталация, без акаунт, същата кинематика като на истинската ръка.
Задръж мишката над сцената, после WASD движи основата и рамото, Q/E - лакътя, R/F - китката, T/G я завърта, а интервалът затваря захвата. Клавишите светват при натискане - или можеш да ги задържиш тук с мишката.
Всяко движение в симулатора може да бъде запазено като епизод, точно както на истинското рамо.
CLI работи и като MCP сървър: Claude, ChatGPT, Grok и всяка IDE с поддръжка на MCP се свързват с хоствана крайна точка — можеш да заявяваш набори от данни, да стартираш записи, да управляваш манипулатора и да докладваш грешки директно на нас. Нищо за инсталиране, публичните инструменти са без ключ.
Работи заедно с Hugging Face MCP Server: нашите набори от данни са в Hub — агентите ги намират и зареждат директно през официалните HF инструменти.
Копирай настройката за твоя клиентУправлявай дистанционно роботите на други екипи и междувременно събирай данни за обучение — плащане на час, по твой график, всичко в браузъра. Не ти трябва собствен робот, нито обучение, нито инференция.
Присъединете се към стотици компании, използващи AY-Robots за телеоперации и събиране на данни.
Започнете Безплатен Пробен Период