
Hobby & Open SourceLäuft heute
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + Greifer
Unser Referenzarm. Günstig, quelloffen, aufgenommen als Leader-Follower-Paar.
Bild: TheRobotStudio · Apache-2.0 · bearbeitet
Teleoperation-Client
Datenaufnahme lokal,mit deinem eigenen Arm.
Desktop-App und CLI erkennen Arm und Kameras automatisch und führen dich durch Aufnahme, Review und Upload - direkt ins LeRobot-Format. Eigene Tasks, Kamera-Setups und Arm-Konfigurationen inklusive.
Antrieb für Robotikforschung weltweit
 Hugging Face
Kamerabild, Latenz und Greifer in einem Fenster. Steuere per Tastatur, per Schieberegler oder im Leader-Follower-Modus, bei dem der zweite Arm deine Bewegung spiegelt. Jede Bewegung landet auf Wunsch direkt als Episode im Datensatz.
Bewege den Leader von Hand, der Follower spiegelt seine Bewegungen.
Modell wählen, Anweisung in normaler Sprache eingeben, starten. Die Berechnung läuft wahlweise lokal auf dem Roboter oder auf einer gemieteten GPU, die Gelenkziele kommen als Strom zurück.
Wähle ein Modell, dann eine trainierte Policy (oder das Basismodell) und gib eine Anweisung in natürlicher Sprache. Das Modell berechnet Gelenkziele und streamt sie an den Roboter, bis du den Piloten stoppst.
Aufgenommene Datensätze auswählen, Modell und Hyperparameter setzen, Lauf starten. Die GPU wird stundenweise gemietet, der fertige Checkpoint landet wieder in deinem Arbeitsbereich und läuft auf deinem Arm.
Wähle, welche VLA-Modellarchitektur du trainierst
Wähle einen oder mehrere Datensätze zum Trainieren
Dein Aufbau läuft mit deiner trainierten Policy weiter. Steckt der Arm fest, sieht ein Remote Operator das im Livebild, übernimmt, steuert den Arm zurück in die Ausgangslage und gibt wieder an die Policy ab.
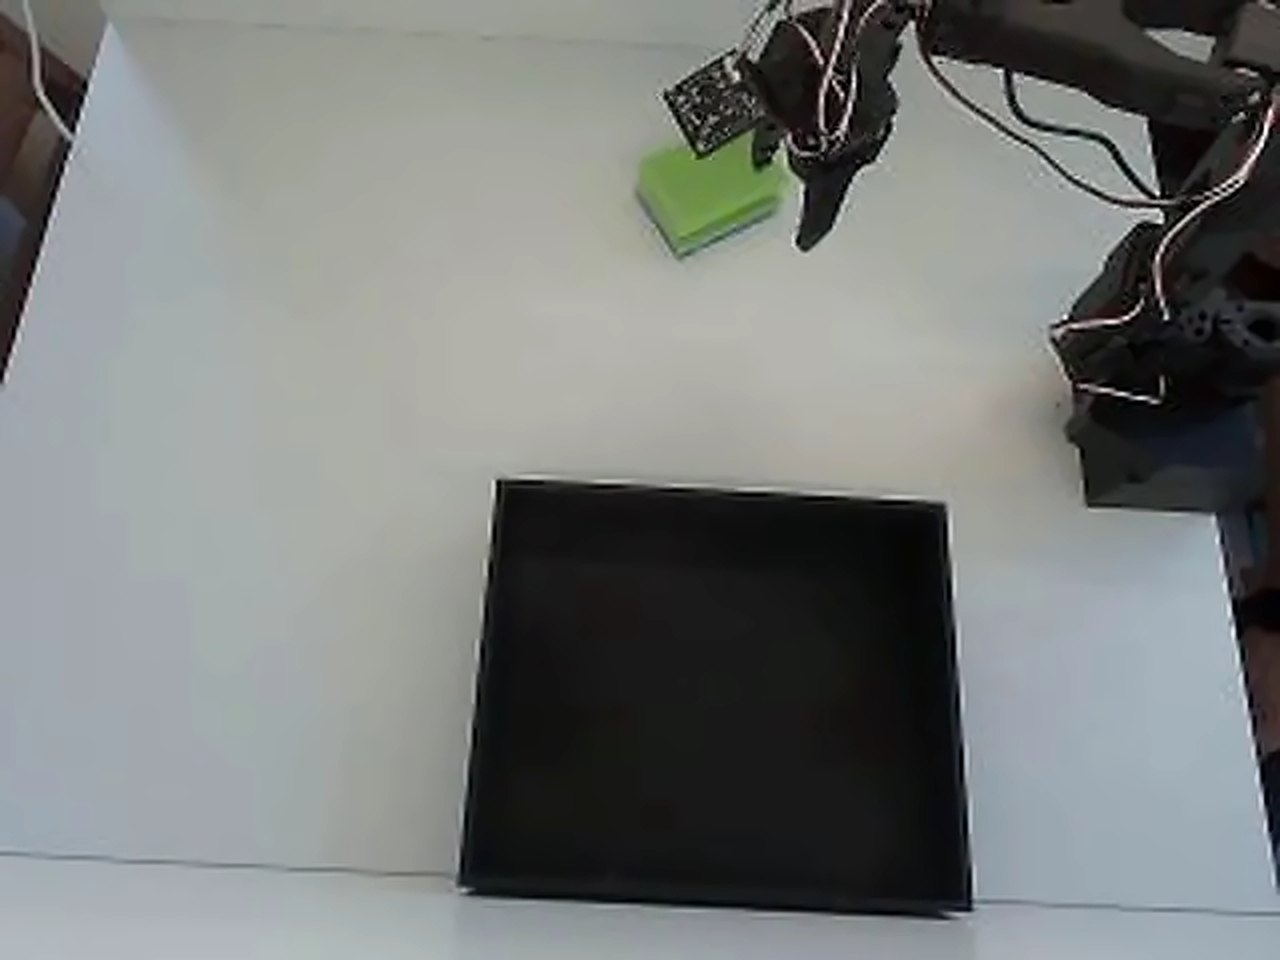
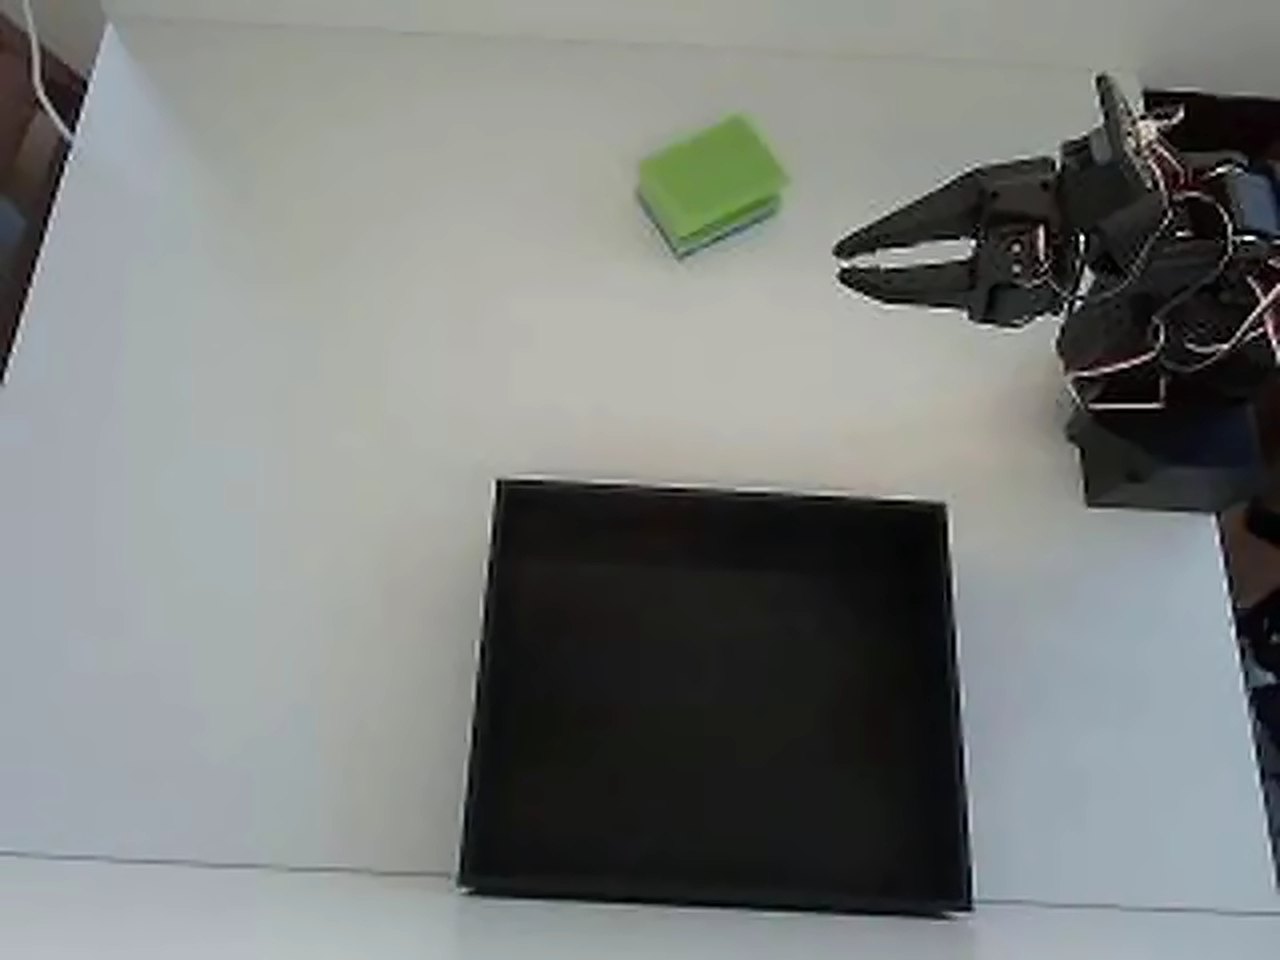
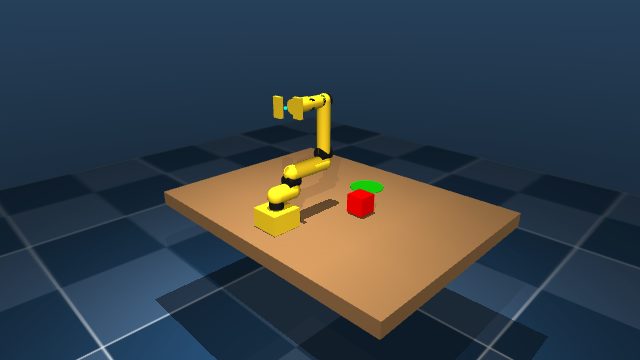
Deine trainierte Policy arbeitet die Aufgabe selbstständig ab.
Animierte Nachbildung der Operator-Ansicht über einer echten Aufnahme, in Schritt 4 rückwärts abgespielt. In einer Live-Sitzung sieht der Operator deinen Kamerastream.
Arm, Kameras und Policy bleiben, wo sie sind. Du startest den Lauf und gibst den Roboter für Operatoren frei.
Der Operator greift nur ein, wenn die Policy feststeckt, und gibt direkt danach zurück. Der Not-Aus ist jederzeit erreichbar.
Den höchsten Stundensatz legst du bei der Freigabe fest. Abgerechnet werden nur die Minuten, die die Sitzung tatsächlich lief.
Teleoperation, Daten und Policies auf einer Plattform.
Befehle gehen zum Arm, das Video kommt zurück. Wie lange das dauert, schätzt die Karte oben für jedes Länderpaar.
Wie viele wo registriert sind, zeigt die Karte oben live aus unserer Datenbank.
Steckt die Policy fest, übernimmt ein Operator per Tastatur und gibt danach an die Policy zurück.
Sammle Demonstrationen für deine Modelle. Jede Aufnahme landet als LeRobot-Datensatz in deinem Arbeitsbereich.
Operatoren erreichen deinen Arm nur in ihrer Sitzung und nur über eine Liste freigegebener Befehle.
Wir kümmern uns um Koordination, Zahlungen und Planung. Du kümmerst dich um deine Roboter.
Starten Sie in drei einfachen Schritten
Wählen Sie aus unseren unterstützten Roboterarmen oder fordern Sie Support für Ihre Hardware an.
Installieren Sie unseren leichten Client auf Ihrem Roboter-Controller.
Verbinden Sie sich mit unserem Operator-Netzwerk und beginnen Sie mit der Datensammlung.
Eine Policy ist nur so gut wie die Episoden dahinter. Du kannst sie mit eigenen Händen sammeln, Operatoren rund um die Welt dafür bezahlen, dass sie an deinem Aufbau aufnehmen, oder einen fertigen Datensatz im Marktplatz kaufen.
Arm an den Desktop-Client stecken, Aufnahme starten, und die Episoden landen im LeRobot-Format auf deinem eigenen Rechner. Kein Python, kein Bastelwochenende.
Desktop-Client ladenGeübte Operatoren aus über 50 Ländern übernehmen deinen Arm aus der Ferne und nehmen genau die Aufgabe auf, die du beschreibst. Du zahlst stundenweise und nur für gebuchte Sitzungen.
Preise ansehenAufnahme überspringen. Fertige Episodensammlungen nach Roboter, Aufgabe und Qualität durchsuchen und noch am selben Tag trainieren.
Zum MarktplatzJeder Weg endet am selben Punkt: ein LeRobot-Datensatz in deinem Arbeitsbereich, bereit fürs Training.
Vom Bastelarm bis zum Industrieroboter. Das Etikett auf jeder Karte zeigt, was heute mit AY-Robots läuft und was wir auf Anfrage anbinden.
TheRobotStudio / LeRobot (Hugging Face)
Unser Referenzarm. Günstig, quelloffen, aufgenommen als Leader-Follower-Paar.
Bild: TheRobotStudio · Apache-2.0 · bearbeitet

Franka Emika
Drehmomentgeregelter Forschungsarm, der in vielen veröffentlichten Manipulationsdatensätzen steckt.
Bild: Ims · CC BY-SA 4.0 · bearbeitet

TheRobotStudio / LeRobot (Hugging Face)
Nachfolger des SO-100 mit überarbeitetem Handgelenk. Gleiche Servos, gleicher Ablauf.
Bild: TheRobotStudio · Apache-2.0

KUKA
Feinfühliger Leichtbauroboter mit sieben Achsen, erhältlich mit 7 oder 14 kg Traglast.
Bild: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · bearbeitet

LeRobot (Hugging Face)
Quelloffener Arm mit Dynamixel-Servos. Seine LeRobot-Datensätze trainieren wie SO-100-Daten.
Bild: Jess Moss · Apache-2.0 · bearbeitet

Universal Robots
Kollaborativer Roboter der UR-e-Serie für schwere Lasten.
Bild: Auledas · CC BY-SA 4.0 · bearbeitet

Enactic (Open Source)
Quelloffener humanoider Arm mit sieben Achsen, meist als Armpaar aufgebaut.
Bild: Enactic · Apache-2.0 · bearbeitet

FANUC
Kompakter Sechsachs-Industrieroboter für das Handling kleiner Teile.
Bild: BorbaZal · CC BY-SA 4.0 · bearbeitet

Dobot
Tischroboter für Schule, Hochschule und Makerspace.
Bild: Giacomo Alessandroni · CC BY-SA 4.0 · bearbeitet

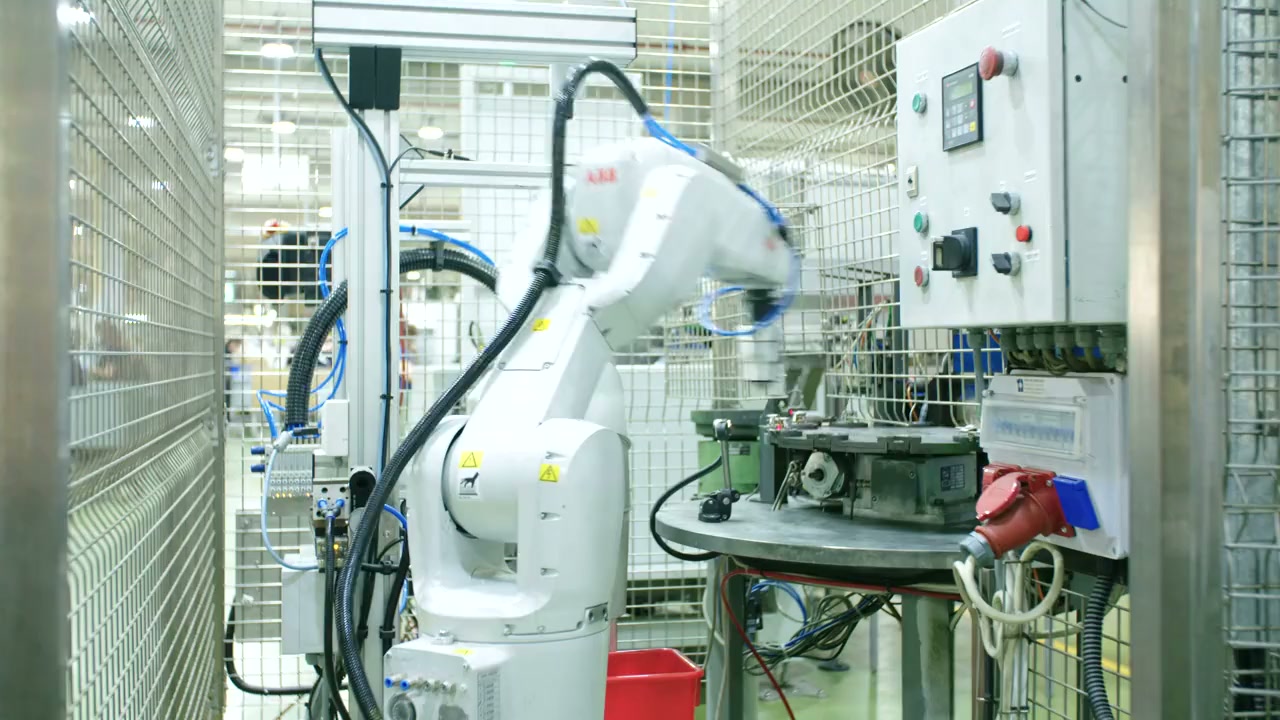
ABB
Zweiarmiger kollaborativer Roboter für die Kleinteilmontage.
Bild: Stilfehler · CC BY-SA 4.0 · bearbeitet

Phenoptix / Mime Industries
Bausatz aus gelasertem Acryl mit Hobby-Servos, ein Klassiker als erster Roboterarm.
Bild: Phenoptix · CC BY-SA 3.0
Installiere den AY-Robots-Client und nimm Imitation-Learning-Datensaetze mit deinem SO-100 oder einem anderen unterstuetzten Arm auf. Kein Python, kein Terminal, kein Bastelwochenende.
Es ist noch kein CLI-Build erschienen, deshalb steht der Installationsbefehl hier nicht: er würde nur mit „no release published yet“ abbrechen. Er erscheint, sobald der erste Build draußen ist. Was veröffentlicht ist, zeigt die Download-Seite.
Die CLI läuft auch als MCP-Server, damit Claude Code und andere Agenten deinen Arm direkt bedienen können. MCP-Integration
WASD bewegt die Basis, Q/E und R/F die Gelenke, Leertaste greift. Ohne Installation, ohne Konto, dieselbe Kinematik wie am echten Arm.
Maus über die Szene, dann bewegt WASD Basis und Schulter, Q/E den Ellbogen, R/F das Handgelenk, T/G dreht es, Leertaste greift. Die Tasten leuchten beim Drücken - oder du hältst sie hier mit der Maus.
Jede Bewegung in der Sim landet auf Wunsch als Episode im Datensatz, genau wie am echten Arm.
Die CLI läuft auch als MCP-Server: Claude, ChatGPT, Grok und jede MCP-fähige IDE verbinden sich mit einem gehosteten Endpoint - Datensätze abfragen, Aufnahmen starten, den Arm fahren und Bugs direkt an uns melden. Nichts zu installieren, öffentliche Tools ohne Key.
Spielt zusammen mit dem Hugging Face MCP Server: unsere Datensätze liegen auf dem Hub - Agenten finden und laden sie direkt über die offiziellen HF-Tools.
Setup für deinen Client kopierenSteuere die Roboter anderer Teams aus der Ferne und sammle dabei Trainingsdaten - bezahlt pro Stunde, eingeteilt nach deinem Zeitplan, alles im Browser. Kein eigener Roboter nötig, kein Training, keine Inferenz.
Schließen Sie sich Hunderten von Unternehmen an.
Kostenlos testen