
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
Nuestro brazo de referencia. Económico, de código abierto, grabado como pareja de líder y seguidor.
Imagen: TheRobotStudio · Apache-2.0 · editada
Remote Robot Teleoperation
Remote Data Collectors manejantus robots, a distancia.
Conecta tu brazo a nuestra red de Remote Data Collectors y haz que recojan datos de demostración las 24 horas, sin tener que sentarte tú mismo al brazo líder.
Impulsando investigación robótica mundial
Imagen de cámara, latencia y pinza en una sola ventana. Controla con el teclado, con deslizadores o en modo líder-seguidor, donde el segundo brazo imita tu movimiento. Cada movimiento puede ir directo a un conjunto de datos.
Mueve el brazo líder a mano y el seguidor imitará sus movimientos.
Elige un modelo, escribe una instrucción en lenguaje natural y arranca. El cálculo corre en el robot o en una GPU alquilada, y los objetivos articulares vuelven en flujo continuo.
Elige un modelo, luego una política entrenada (o el modelo base) e introduce una instrucción en lenguaje natural. El modelo calcula los objetivos articulares y los transmite al robot hasta que detengas el piloto.
Selecciona los conjuntos de datos grabados, ajusta modelo e hiperparámetros y lanza la ejecución. La GPU se alquila por horas y el checkpoint terminado vuelve a tu espacio de trabajo, listo para tu brazo.
Elige qué arquitectura de modelo VLA entrenar
Elige uno o varios conjuntos de datos para entrenar
Tu montaje sigue funcionando con tu policy entrenada. Si el brazo se atasca, un operador remoto lo ve en la imagen en directo, toma el control, lleva el brazo de vuelta a su posición inicial y devuelve el control a la policy.


Tu policy entrenada resuelve la tarea por sí sola.
Maqueta animada de la vista del operador sobre una grabación real, reproducida al revés en el paso 4. En una sesión en directo, el operador ve el flujo de tu cámara.
El brazo, las cámaras y la policy se quedan donde están. Tú inicias la ejecución y pones el robot a disposición de los operadores.
El operador solo interviene cuando la policy se atasca y devuelve el control enseguida. La parada de emergencia está siempre al alcance.
Tú fijas la tarifa máxima por hora al poner el robot a disposición. Solo se cobran los minutos que la sesión estuvo realmente en marcha.
Plataforma de teleoperación empresarial para fiabilidad y escala
Latencia de ~50ms mundial. Control en tiempo real natural.
Red global de operadores capacitados. Failover automático.
Si un operador se desconecta, otro toma el control al instante.
Recopila datos de demostración de alta calidad para tus modelos IA.
Cifrado de extremo a extremo y manejo seguro de datos.
Nos encargamos de la coordinación, pagos y programación.
Comienza en tres simples pasos
Elige de nuestros brazos robóticos soportados.
Instala nuestro cliente ligero en tu controlador.
Conéctate a nuestra red y comienza a recopilar datos.
Una policy vale lo que valen sus episodios. Puedes recogerlos con tus propias manos, pagar a operadores de todo el mundo para que graben en tu montaje, o comprar un conjunto de datos listo en el mercado.
Conecta el brazo al cliente de escritorio, pulsa grabar y los episodios llegan en formato LeRobot a tu propio equipo. Sin Python, sin fin de semana de configuración.
Descargar el clienteOperadores con práctica de más de 50 países toman el control de tu brazo en remoto y graban justo la tarea que describes. Pagas por horas y solo las sesiones reservadas.
Ver preciosSáltate la grabación. Explora colecciones de episodios por robot, tarea y calidad, y entrena el mismo día.
Ir al mercadoTodos los caminos acaban igual: un conjunto de datos LeRobot en tu espacio de trabajo, listo para entrenar.
De los kits para aficionados a los brazos industriales. La etiqueta de cada tarjeta indica qué funciona hoy con AY-Robots y qué conectamos bajo petición.

TheRobotStudio / LeRobot (Hugging Face)
Nuestro brazo de referencia. Económico, de código abierto, grabado como pareja de líder y seguidor.
Imagen: TheRobotStudio · Apache-2.0 · editada

Franka Emika
Brazo de investigación con control de par que aparece en muchos conjuntos de datos de manipulación publicados.
Imagen: Ims · CC BY-SA 4.0 · editada

TheRobotStudio / LeRobot (Hugging Face)
Sucesor del SO-100 con la muñeca rediseñada. Mismos servos, mismo flujo de trabajo.
Imagen: TheRobotStudio · Apache-2.0

KUKA
Robot ligero y sensible con siete ejes, disponible con 7 o 14 kg de carga útil.
Imagen: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · editada

LeRobot (Hugging Face)
Brazo de código abierto con servos Dynamixel. Sus conjuntos de datos LeRobot se entrenan como los datos del SO-100.
Imagen: Jess Moss · Apache-2.0 · editada

Universal Robots
Robot colaborativo de la serie UR e para cargas pesadas.
Imagen: Auledas · CC BY-SA 4.0 · editada

Enactic (Open Source)
Brazo humanoide de código abierto con siete ejes, que normalmente se monta como pareja de brazos.
Imagen: Enactic · Apache-2.0 · editada

FANUC
Robot industrial compacto de seis ejes para manipular piezas pequeñas.
Imagen: BorbaZal · CC BY-SA 4.0 · editada

Dobot
Brazo de sobremesa para aulas y laboratorios maker.
Imagen: Giacomo Alessandroni · CC BY-SA 4.0 · editada

ABB
Robot colaborativo de dos brazos para el montaje de piezas pequeñas.
Imagen: Stilfehler · CC BY-SA 4.0 · editada

Phenoptix / Mime Industries
Kit de acrílico cortado con láser con servos de aficionado, un clásico como primer brazo robótico.
Imagen: Phenoptix · CC BY-SA 3.0
Instala el cliente de AY-Robots y graba conjuntos de datos de aprendizaje por imitación con tu SO-100 o cualquier otro brazo compatible. Sin Python, sin terminal, sin un fin de semana de configuración.
Todavía no se ha publicado ninguna versión de la CLI, por eso aquí no se muestra el comando de instalación: solo terminaría con “no release published yet”. Aparecerá en cuanto salga la primera versión. La página de descargas indica qué hay publicado.
La CLI también funciona como servidor MCP, de modo que Claude Code y otros agentes pueden manejar tu brazo directamente. Integración MCP
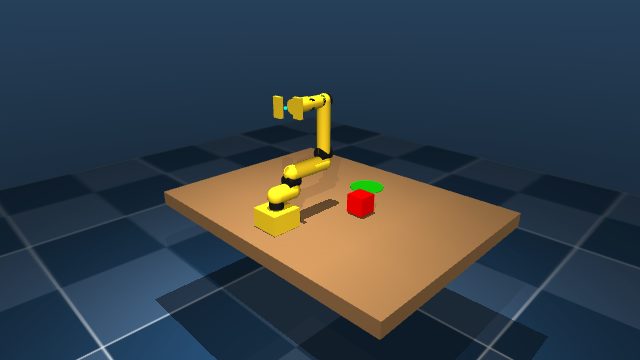
WASD mueve la base, Q/E y R/F las articulaciones, la barra espaciadora cierra la pinza. Sin instalación, sin cuenta, la misma cinemática que el brazo real.
Pasa el ratón sobre la escena; WASD mueve la base y el hombro, Q/E el codo, R/F la muñeca, T/G la gira y la barra espaciadora cierra la pinza. Las teclas se iluminan al pulsarlas - o mantenlas aquí con el ratón.
Cada movimiento en el simulador se puede guardar como un episodio, igual que en el brazo real.
La CLI también funciona como servidor MCP: Claude, ChatGPT, Grok y cualquier IDE compatible con MCP se conectan a un endpoint alojado – consultar conjuntos de datos, iniciar grabaciones, manejar el brazo y reportarnos bugs directamente. Nada que instalar, herramientas públicas sin clave.
Funciona junto con el Hugging Face MCP Server: nuestros conjuntos de datos están en el Hub – los agentes los encuentran y los cargan directamente con las herramientas oficiales de HF.
Copiar la configuración para tu clienteControla a distancia los robots de otros equipos y recoge datos de entrenamiento mientras tanto – con pago por hora, según tu propio horario, todo en el navegador. No necesitas un robot propio, ni entrenamiento, ni inferencia.