

Hobby at open sourceGumagana ngayon
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + gripper
Ang reference arm namin. Mura, open source, nire-record bilang leader at follower na pares.
Larawan: TheRobotStudio · Apache-2.0 · na-edit
Remote Robot Teleoperation
Pinapatakbo ng mga Remote Data Collectorang mga robot mo - nang malayuan.
Ikonekta ang arm mo sa network namin ng mga Remote Data Collector at ipakolekta ang demonstration data nang buong araw, nang hindi ka mismo nakaupo sa leader arm.
Nagpapagana ng pananaliksik at pagpapaunlad ng robotics sa buong mundo


 Hugging Face
Feed ng kamera, latency, at gripper sa iisang window. Kontrolin ito gamit ang keyboard, gamit ang mga slider, o sa leader-follower mode kung saan sinasalamin ng pangalawang arm ang galaw mo. Bawat galaw ay puwedeng diretsong mapunta sa isang hanay ng datos.
Igalaw nang mano-mano ang leader, at gagayahin ng follower ang mga galaw nito.
Pumili ng modelo, i-type ang tagubilin sa simpleng wika, pindutin ang Start. Tumatakbo ang kalkulasyon nang lokal sa robot o sa inuupahang GPU, at bumabalik ang mga target ng joint bilang stream.
Pumili ng model, pagkatapos ng trained policy (o ang base model), at maglagay ng instruction sa plain language. Kinakalkula ng model ang joint targets at ini-stream ang mga ito sa robot hanggang itigil mo ang pilot.
Piliin ang mga hanay ng datos na na-record mo, itakda ang modelo at hyperparameters, simulan ang run. Inuupahan ang GPU kada oras at ang tapos nang checkpoint ay babalik sa iyong espasyo sa trabaho, handa na para sa iyong arm.
Piliin kung aling VLA model architecture ang ite-train
Pumili ng isa o higit pang dataset na i-train
Patuloy na tumatakbo ang setup mo gamit ang na-train mong policy. Kapag na-stuck ang arm, nakikita ito ng remote operator sa live view, pumapalit, ibinabalik ang arm sa panimulang posisyon, at ibinibigay muli ang kontrol sa policy.
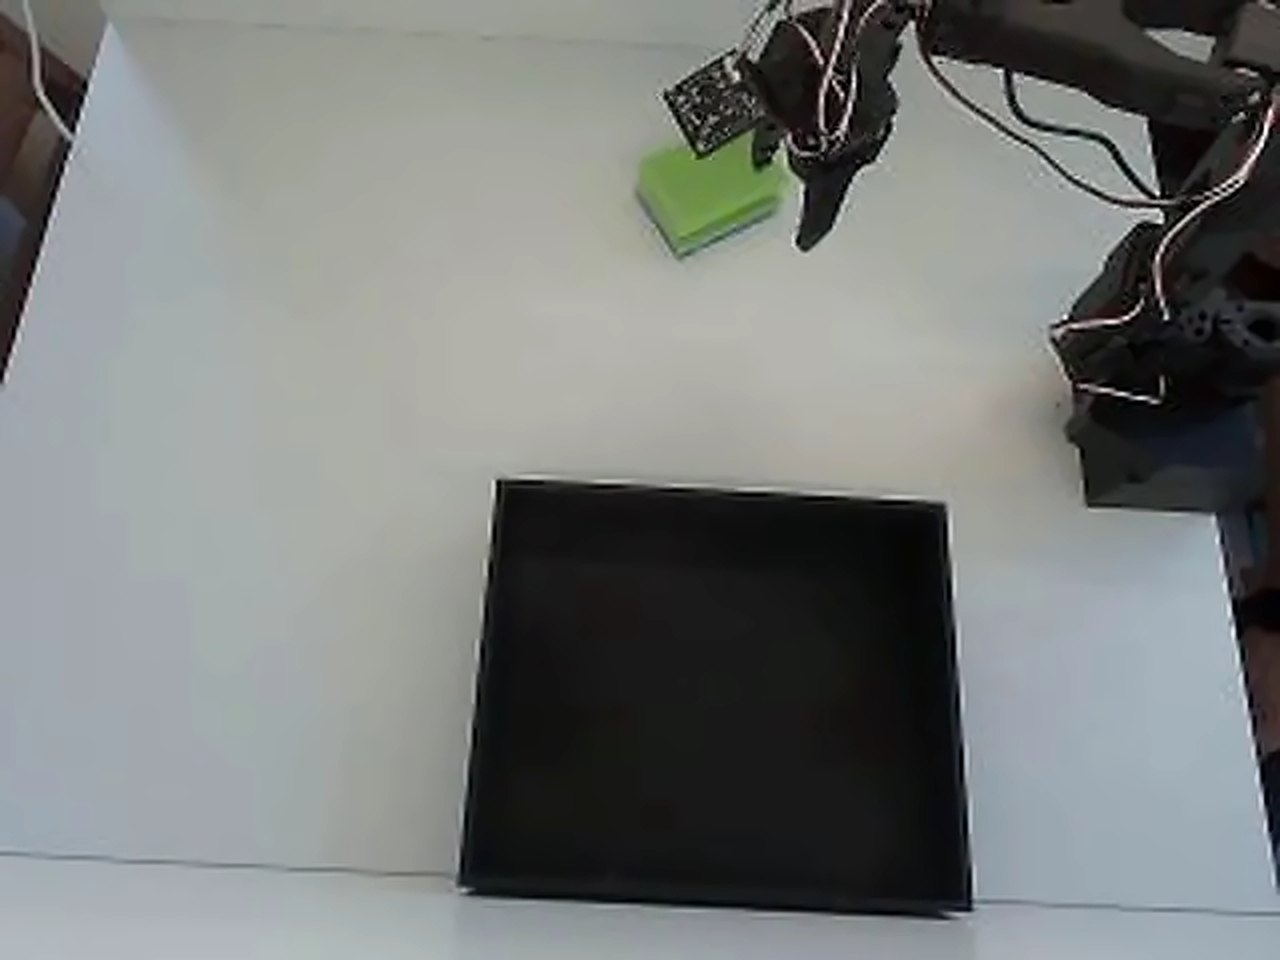
Sariling tinatapos ng na-train mong policy ang task.
Animated na mock-up ng view ng operator sa ibabaw ng tunay na recording, na pinapatugtog nang pabaliktad sa hakbang 4. Sa live na session, nakikita ng operator ang camera stream mo.
Mananatili kung nasaan sila ang arm, mga camera, at policy. Ikaw ang magsisimula ng run at magbubukas ng robot para sa mga operator.
Papasok lang ang operator kapag na-stuck ang policy, at ibabalik agad ito pagkatapos. Laging abot-kamay ang emergency stop.
Ikaw ang magtatakda ng pinakamataas na hourly rate kapag binuksan mo ang robot. Ang sisingilin lang ay ang mga minutong aktuwal na tumakbo ang session.
Enterprise-grade na teleoperation platform na binuo para sa pagiging maaasahan at sukat
~50ms latency sa buong mundo. Ang real-time na kontrol ay natural at tumutugon.
Pandaigdigang network ng mga sinanay na operator. Tinitiyak ng awtomatikong failover ang patuloy na operasyon.
Kung ang isang operator ay madiskonekta, isa pa ang agad na papalit. Walang downtime.
Mangolekta ng de-kalidad na data ng demonstrasyon para sa iyong mga modelo ng AI. I-export sa anumang format.
End-to-end na encryption, SOC 2 compliance, at secure na paghawak ng data.
Kami ang bahala sa koordinasyon ng operator, mga pagbabayad, at pag-iiskedyul. Magpokus ka sa iyong mga robot.
Magsimula sa tatlong simpleng hakbang
Pumili mula sa aming mga suportadong robot arm o humiling ng suporta para sa iyong hardware.
I-install ang aming magaan na client sa iyong robot controller.
Kumonekta sa aming operator network at simulan ang pagkolekta ng datos.
Kasing-galing lang ng policy ang mga episode sa likod nito. Puwede mo itong kolektahin gamit ang sarili mong mga kamay, magbayad ng mga operator sa buong mundo para kolektahin ito gamit ang setup mo, o bumili ng tapos nang hanay ng datos sa pamilihan.
I-plug ang iyong arm sa desktop client, pindutin ang record, at mapupunta ang mga episode sa LeRobot format sa sarili mong makina. Walang Python, walang buong-weekend na setup.
Kunin ang Desktop ClientMahuhusay na operator mula sa mahigit 50 bansa ang kokontrol sa iyong arm mula sa malayo at magre-record ng task na inilarawan mo. Magbabayad ka bawat oras at para lang sa mga sesyon na na-book mo.
Tingnan ang mga RateLaktawan ang pag-record. Mag-browse ng mga handa nang set ng episode ayon sa robot, task, at kalidad, at magsimulang mag-train sa mismong araw ding iyon.
Buksan ang PamilihanBawat ruta ay natatapos sa iisang lugar: isang LeRobot na hanay ng datos sa iyong espasyo sa trabaho, handa na para sa pagsasanay.
Mula sa hobby kit hanggang sa industrial arm. Ipinapakita ng label sa bawat card kung ano ang gumagana sa AY-Robots ngayon at kung ano ang ikinokonekta namin kapag hiniling.
TheRobotStudio / LeRobot (Hugging Face)
Ang reference arm namin. Mura, open source, nire-record bilang leader at follower na pares.
Larawan: TheRobotStudio · Apache-2.0 · na-edit

Franka Emika
Torque-controlled na research arm na lumilitaw sa maraming nailathalang manipulation dataset.
Larawan: Ims · CC BY-SA 4.0 · na-edit

TheRobotStudio / LeRobot (Hugging Face)
Kahalili ng SO-100 na may binagong pulso. Parehong servo, parehong workflow.
Larawan: TheRobotStudio · Apache-2.0

KUKA
Sensitibong magaan na robot na may pitong axis, available na may 7 o 14 kg na payload.
Larawan: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · na-edit

LeRobot (Hugging Face)
Open-source na arm na may mga Dynamixel servo. Nate-train ang mga LeRobot dataset nito gaya ng SO-100 data.
Larawan: Jess Moss · Apache-2.0 · na-edit

Universal Robots
Collaborative na robot mula sa UR e-Series para sa mabibigat na payload.
Larawan: Auledas · CC BY-SA 4.0 · na-edit

Enactic (Open Source)
Open-source na humanoid arm na may pitong axis, kadalasang binubuo bilang magkapares na dalawang arm.
Larawan: Enactic · Apache-2.0 · na-edit

FANUC
Compact na anim-na-axis na industrial robot para sa paghawak ng maliliit na piyesa.
Larawan: BorbaZal · CC BY-SA 4.0 · na-edit

Dobot
Desktop na arm para sa mga silid-aralan at maker lab.
Larawan: Giacomo Alessandroni · CC BY-SA 4.0 · na-edit

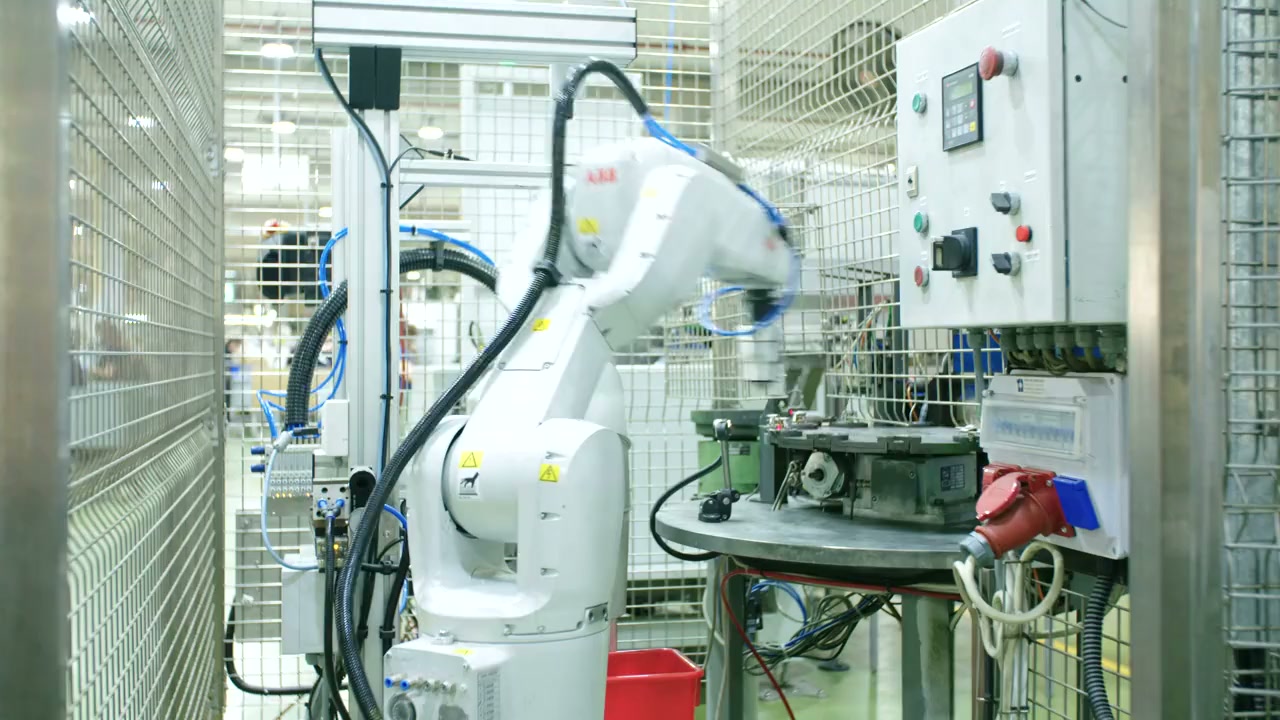
ABB
Dual-arm na collaborative na robot para sa pag-assemble ng maliliit na piyesa.
Larawan: Stilfehler · CC BY-SA 4.0 · na-edit

Phenoptix / Mime Industries
Laser-cut na acrylic kit na may hobby servo, isang klasikong unang robot arm.
Larawan: Phenoptix · CC BY-SA 3.0
I-install ang AY-Robots client at mag-record ng mga hanay ng datos para sa imitation learning gamit ang iyong SO-100 o anumang suportadong arm. Walang Python, walang terminal, walang buong-weekend na setup.
Wala pang nailabas na CLI build, kaya hindi ipinapakita rito ang install command: hihinto lang ito sa “no release published yet”. Lalabas ito sa sandaling may unang build na. Makikita sa pahina ng download kung ano na ang nailathala.
Tumatakbo rin ang CLI bilang MCP server, kaya direktang mapapatakbo ng Claude Code at iba pang agent ang arm mo. MCP integration
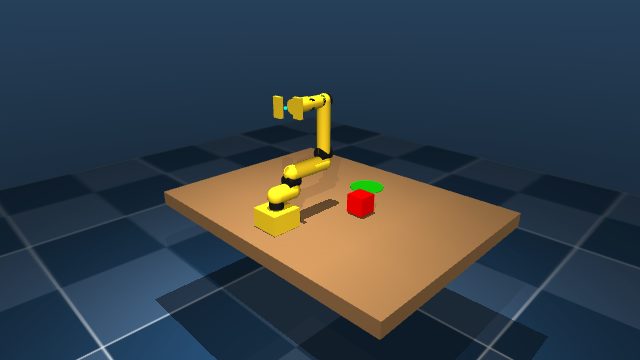
Ginagalaw ng WASD ang base, kinokontrol ng Q/E at R/F ang mga joint, isinasara ng space ang gripper. Walang install, walang account, parehong kinematika ng tunay na arm.
I-hover ang eksena, saka pinapatakbo ng WASD ang base at balikat, ng Q/E ang siko, ng R/F ang galang-galangan, ini-ikot ito ng T/G, at isinasara ng space ang gripper. Nagli-light up ang mga key habang pinipindot mo - o hawakan mo ito rito gamit ang mouse.
Napupunta ang bawat galaw sa sim bilang episode sa dataset kapag ninais, eksakto tulad sa totoong arm.
Tumatakbo rin ang CLI bilang MCP server: kumokonekta ang Claude, ChatGPT, Grok, at anumang IDE na may MCP sa isang naka-host na endpoint - mag-query ng mga dataset, magsimula ng recording, patakbuhin ang arm, at direktang mag-ulat ng bug sa amin. Walang kailangang i-install, public tools na walang key.
Gumagana kasama ng Hugging Face MCP Server: nasa Hub ang mga dataset namin - direktang hinahanap at nilo-load ng mga agent ang mga ito gamit ang opisyal na HF tools.
Kopyahin ang setup para sa client moKontrolin nang malayuan ang mga robot ng ibang team at mangolekta ng training data habang ginagawa iyon - binabayaran kada oras, ayon sa sarili mong iskedyul, lahat sa browser. Hindi kailangan ng sariling robot, walang training, walang inference.
Sumali sa daan-daang kumpanya na gumagamit ng AY-Robots para sa teleoperation at pagkolekta ng data.
Magsimula ng Libreng Pagsubok