

תחביב וקוד פתוחעובד היום
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + תפסן
זרוע הייחוס שלנו. זולה, בקוד פתוח, מוקלטת כזוג מוביל ועוקב.
תמונה: TheRobotStudio · Apache-2.0 · ערוך
תפעול רובוטים מרחוק
אספני נתונים מרחוק מפעיליםאת הרובוטים שלך - מרחוק.
חבר את הזרוע שלך לרשת אספני הנתונים מרחוק שלנו ותן להם לאסוף נתוני הדגמה סביב השעון, בלי שתצטרך לשבת בעצמך ליד הזרוע המובילה.
הנעת מחקר ופיתוח רובוטיקה ברחבי העולם


 Hugging Face
תמונת מצלמה, השהיה ותפסן בחלון אחד. שלוט מהמקלדת, מהמחוונים, או במצב מוביל-עוקב שבו הזרוע השנייה משקפת את התנועה שלך. כל תנועה יכולה להיכנס ישירות למערך נתונים.
הזז את הזרוע המובילה ביד והזרוע העוקבת תשקף את תנועותיה.
בחר מודל, הקלד הוראה בשפה רגילה, התחל. החישוב רץ לבחירתך מקומית על הרובוט או על GPU שכור, ויעדי המפרקים חוזרים כזרם.
בחר מודל, לאחר מכן מדיניות מאומנת (או את מודל הבסיס), והזן הוראה בשפה טבעית. המודל מחשב יעדי מפרקים ומזרים אותם לרובוט עד שתעצור את הטייס.
בחר את מערכי הנתונים שהקלטת, קבע מודל והיפר-פרמטרים, התחל את הריצה. ה-GPU נשכר לפי שעה ונקודת השמירה המוכנה חוזרת למרחב העבודה שלך, מוכנה לזרוע שלך.
בחר איזו ארכיטקטורת מודל VLA לאמן
בחר מערך נתונים אחד או יותר לאימון
ההתקנה שלך ממשיכה לרוץ עם מודל הבקרה המאומן שלך. אם הזרוע נתקעת, מפעיל מרחוק רואה זאת בתצוגה החיה, משתלט, מכוון את הזרוע בחזרה לתנוחת ההתחלה ומחזיר את השליטה למודל הבקרה.
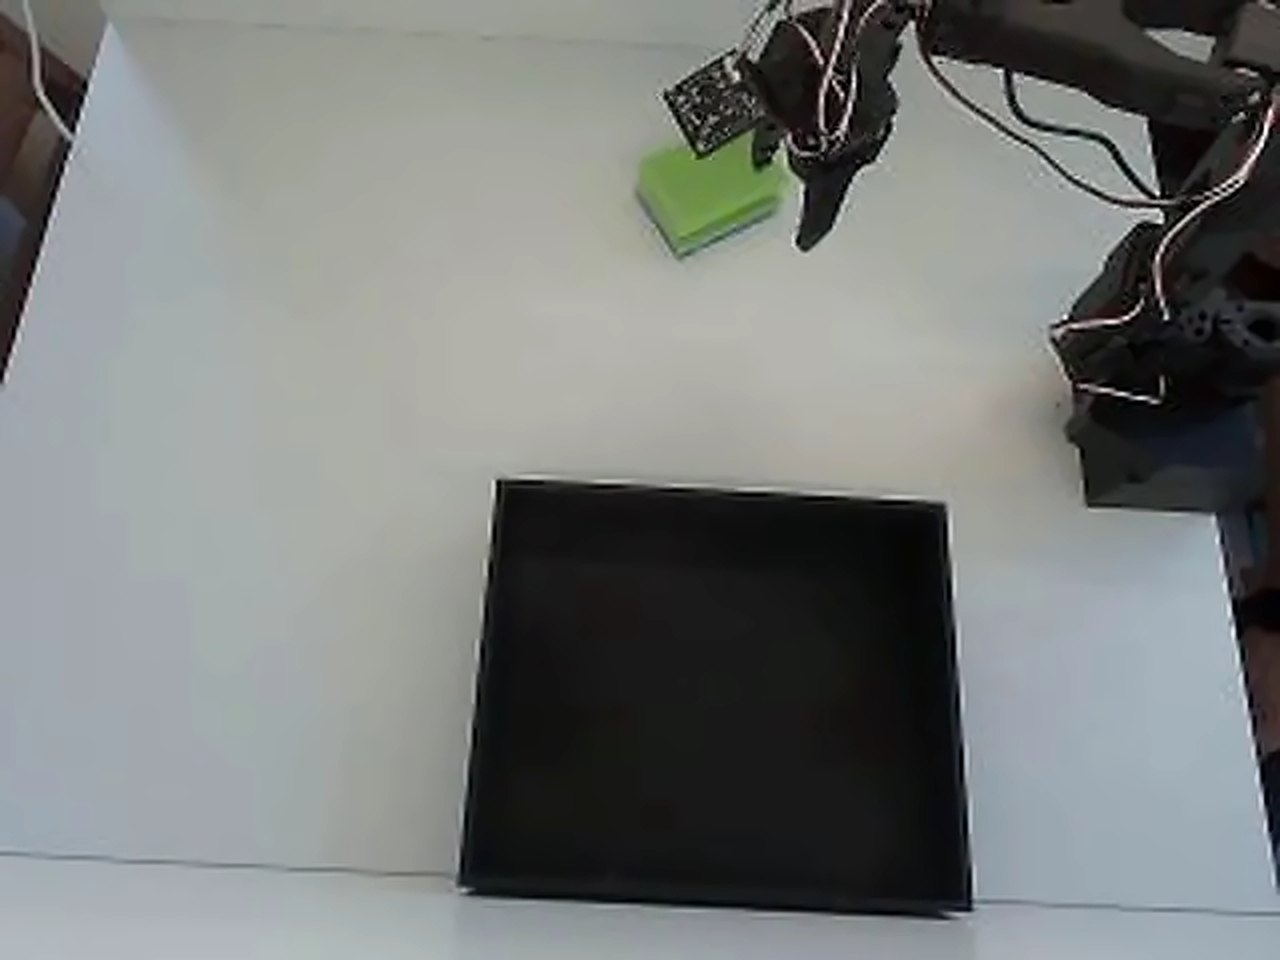
מודל הבקרה המאומן שלך מבצע את המשימה בעצמו.
הדמיה מונפשת של תצוגת המפעיל מעל הקלטה אמיתית, שמוצגת בהילוך אחורה בשלב 4. במפגש חי המפעיל רואה את זרם המצלמה שלך.
הזרוע, המצלמות ומודל הבקרה נשארים במקומם. אתה מפעיל את הריצה ומשחרר את הרובוט למפעילים.
המפעיל מתערב רק כשמודל הבקרה נתקע, ומחזיר את השליטה מיד אחר כך. עצירת החירום תמיד בהישג יד.
את תעריף השעה המרבי אתה קובע בעת שחרור הרובוט. מחויבות רק הדקות שבהן המפגש באמת רץ.
פלטפורמת טל-תפעול ברמה ארגונית הבנויה לאמינות וקנה מידה
הזרמת וידאו בזמן אמת עם השהייה מינימלית.
רשת גלובלית של מפעילים מיומנים. מעבר אוטומטי מבטיח פעולה רציפה.
אם מפעיל מתנתק, אחר משתלט באופן מיידי. אפס זמן השבתה.
אסוף נתוני הדגמה באיכות גבוהה עבור מודלי הבינה המלאכותית שלך. ייצא בכל פורמט.
הצפנה מקצה לקצה לכל התקשורת.
אנו מטפלים בתיאום מפעילים, תשלומים ותזמון. אתה מתמקד ברובוטים שלך.
התחל בשלושה שלבים פשוטים
בחר מבין זרועות הרובוט הנתמכות שלנו או בקש תמיכה עבור החומרה שלך.
התקן את הלקוח הקל שלנו בבקר הרובוט שלך.
התחבר לרשת המפעילים שלנו והתחל לאסוף נתונים.
מודל בקרה טוב בדיוק כמו האפיזודות שמאחוריו. אפשר לאסוף אותן בידיים שלך, לשלם למפעילים מכל העולם שיקליטו על המערכת שלך, או לקנות מערך נתונים מוכן בשוק.
חבר את הזרוע לאפליקציית שולחן העבודה, התחל הקלטה, והאפיזודות נוחתות בפורמט LeRobot על המחשב שלך. בלי Python, בלי סוף שבוע של הגדרות.
הורד את אפליקציית שולחן העבודהמפעילים מנוסים מיותר מ-50 מדינות משתלטים על הזרוע שלך מרחוק ומקליטים בדיוק את המשימה שתתאר. אתה משלם לפי שעה ורק על המפגשים שהזמנת.
הצג תעריפיםדלג על ההקלטה. חפש אוספי אפיזודות מוכנים לפי רובוט, משימה ואיכות, והתחל לאמן עוד באותו יום.
מעבר לשוקכל דרך מסתיימת באותה נקודה: מערך נתונים בפורמט LeRobot במרחב העבודה שלך, מוכן לאימון.
מערכות תחביב ועד רובוטים תעשייתיים. התווית על כל כרטיס מראה מה עובד עם AY-Robots כבר היום ומה אנחנו מחברים לפי בקשה.
TheRobotStudio / LeRobot (Hugging Face)
זרוע הייחוס שלנו. זולה, בקוד פתוח, מוקלטת כזוג מוביל ועוקב.
תמונה: TheRobotStudio · Apache-2.0 · ערוך

Franka Emika
זרוע מחקר עם בקרת מומנט שמופיעה בהרבה מערכי נתונים שפורסמו של מניפולציה.
תמונה: Ims · CC BY-SA 4.0 · ערוך

TheRobotStudio / LeRobot (Hugging Face)
היורש של ה-SO-100 עם פרק כף יד מעודכן. אותם סרוו, אותו תהליך עבודה.
תמונה: TheRobotStudio · Apache-2.0

KUKA
רובוט קל משקל ורגיש עם שבעה צירים, זמין עם עומס של 7 או 14 kg.
תמונה: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · ערוך

LeRobot (Hugging Face)
זרוע בקוד פתוח עם מנועי Dynamixel. מערכי הנתונים שלה ב-LeRobot מתאמנים כמו נתוני SO-100.
תמונה: Jess Moss · Apache-2.0 · ערוך

Universal Robots
רובוט שיתופי מסדרת UR e-Series לעומסים כבדים.
תמונה: Auledas · CC BY-SA 4.0 · ערוך

Enactic (Open Source)
זרוע הומנואידית בקוד פתוח עם שבעה צירים, שנבנית בדרך כלל כזוג זרועות.
תמונה: Enactic · Apache-2.0 · ערוך

FANUC
רובוט תעשייתי קומפקטי בעל שישה צירים לטיפול בחלקים קטנים.
תמונה: BorbaZal · CC BY-SA 4.0 · ערוך

Dobot
זרוע שולחנית לכיתות ולמעבדות יוצרים.
תמונה: Giacomo Alessandroni · CC BY-SA 4.0 · ערוך

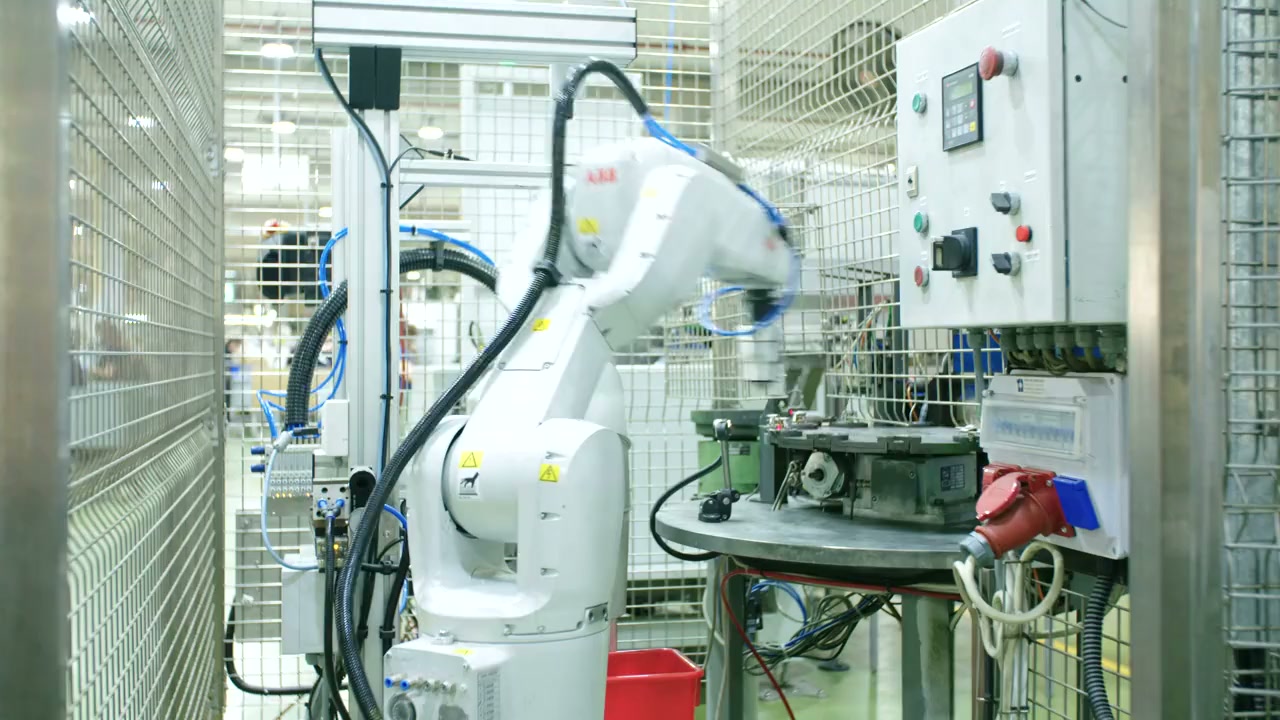
ABB
רובוט שיתופי דו-זרועי להרכבת חלקים קטנים.
תמונה: Stilfehler · CC BY-SA 4.0 · ערוך

Phenoptix / Mime Industries
ערכה מאקריליק חתוך בלייזר עם סרוו של תחביב, זרוע רובוטית ראשונה קלאסית.
תמונה: Phenoptix · CC BY-SA 3.0
התקן את הלקוח של AY-Robots והקלט מערכי נתונים ללמידת חיקוי עם ה-SO-100 שלך או עם כל זרוע נתמכת אחרת. בלי Python, בלי טרמינל, בלי סוף שבוע של הגדרות.
עדיין לא יצאה גרסת CLI, ולכן פקודת ההתקנה לא מוצגת כאן: היא הייתה נעצרת רק עם “no release published yet”. היא תופיע ברגע שתצא הגרסה הראשונה. את מה שפורסם אפשר לראות בדף ההורדה.
ה-CLI רץ גם כשרת MCP, כך ש-Claude Code וסוכנים אחרים יכולים להפעיל את הזרוע שלך ישירות. אינטגרציית MCP
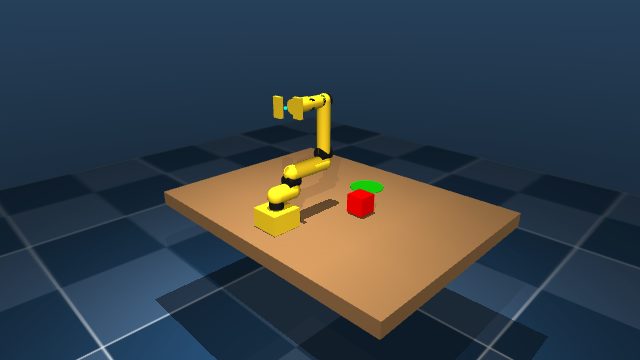
WASD מזיז את הבסיס, Q/E ו-R/F מניעים את המפרקים, מקש הרווח סוגר את התפסן. בלי התקנה, בלי חשבון, אותה קינמטיקה כמו בזרוע האמיתית.
Hover the scene, then WASD drives base and shoulder, Q/E the elbow, R/F the wrist, T/G rolls it and space closes the gripper. The keys light up as you press them - or hold them here with the mouse.
Every move in the sim can be stored as an episode, exactly like on the real arm.
ה-CLI רץ גם כשרת MCP: Claude, ChatGPT, Grok וכל סביבת פיתוח התומכת ב-MCP מתחברים לנקודת קצה מתארחת - שאל על מערכי נתונים, התחל הקלטות, הפעל את הזרוע ודווח לנו ישירות על באגים. אין מה להתקין, כלים ציבוריים בלי מפתח.
עובד יחד עם Hugging Face MCP Server: מערכי הנתונים שלנו נמצאים ב-Hub - סוכנים מוצאים וטוענים אותם ישירות דרך כלי HF הרשמיים.
העתק את ההגדרה ללקוח שלךשלוט מרחוק ברובוטים של צוותים אחרים ואסוף תוך כדי נתוני אימון - תשלום לפי שעה, בלוח הזמנים שלך, הכול בדפדפן. אין צורך ברובוט משלך, באימון או בהסקה.
הצטרף למאות חברות המשתמשות ב-AY-Robots לטל-תפעול ואיסוף נתונים.
התחל ניסיון חינם