
शौकिया और ओपन सोर्सआज चलता है
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + ग्रिपर
हमारा रेफ़रेंस आर्म। कम लागत, ओपन सोर्स, लीडर और फ़ॉलोअर की जोड़ी के रूप में रिकॉर्ड किया जाता है।
चित्र: TheRobotStudio · Apache-2.0 · संपादित
टेलीऑपरेशन क्लाइंट
लोकल डेटा रिकॉर्डिंग,अपने आर्म के साथ।
डेस्कटॉप ऐप और CLI तुम्हारे आर्म और कैमरों को अपने आप पहचान लेते हैं और रिकॉर्डिंग, समीक्षा और अपलोड में तुम्हारा मार्गदर्शन करते हैं - सीधे LeRobot फ़ॉर्मैट में। कस्टम टास्क, कैमरा सेटअप और आर्म कॉन्फ़िगरेशन शामिल हैं।
दुनिया भर में रोबोटिक्स अनुसंधान और विकास को शक्ति प्रदान करना
 Hugging Face
कैमरा फ़ीड, लेटेंसी और ग्रिपर एक विंडो में। कीबोर्ड, स्लाइडर, या लीडर-फ़ॉलोअर मोड से चलाओ जहाँ दूसरा आर्म तुम्हारी गति दोहराता है। हर मूव सीधे dataset में जा सकता है।
लीडर रोबोट को हाथ से हिलाओ, फ़ॉलोअर उसकी हरकतों की नकल करेगा।
मॉडल चुनो, सादी भाषा में निर्देश लिखो, शुरू करो। गणना रोबोट पर लोकल या किराए की GPU पर चलती है, और जॉइंट टारगेट वापस स्ट्रीम होते हैं।
मॉडल चुनो, फिर ट्रेन की policy (या बेस मॉडल), और सादी भाषा में निर्देश डालो। मॉडल जॉइंट टारगेट गणना करके रोबोट को स्ट्रीम करता है जब तक तुम पायलट न रोको।
रिकॉर्ड किए datasets चुनो, मॉडल और हाइपरपैरामीटर सेट करो, रन शुरू करो। GPU घंटे के हिसाब से किराए पर है और तैयार checkpoint वापस वर्कस्पेस में आता है, तुम्हारे आर्म के लिए तैयार।
चुनो कि किस VLA मॉडल आर्किटेक्चर को ट्रेन करना है
ट्रेन करने के लिए एक या अधिक datasets चुनो
तुम्हारा सेटअप तुम्हारी ट्रेन की हुई पॉलिसी के साथ चलता रहता है। आर्म अटक जाए तो रिमोट ऑपरेटर लाइव व्यू में यह देखता है, कमान संभालता है, आर्म को उसकी शुरुआती स्थिति में वापस ले जाता है और नियंत्रण फिर पॉलिसी को सौंप देता है।
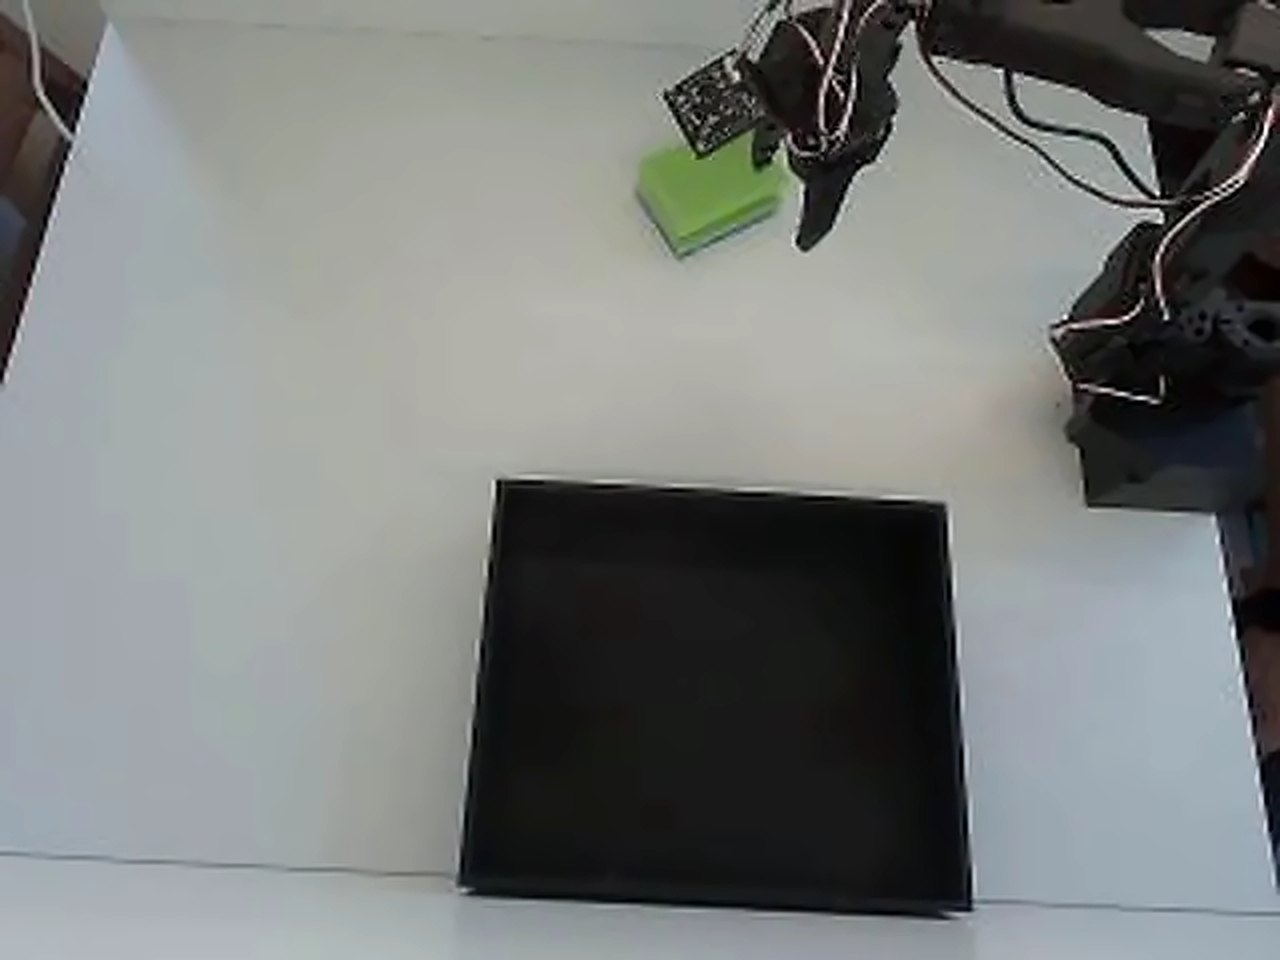
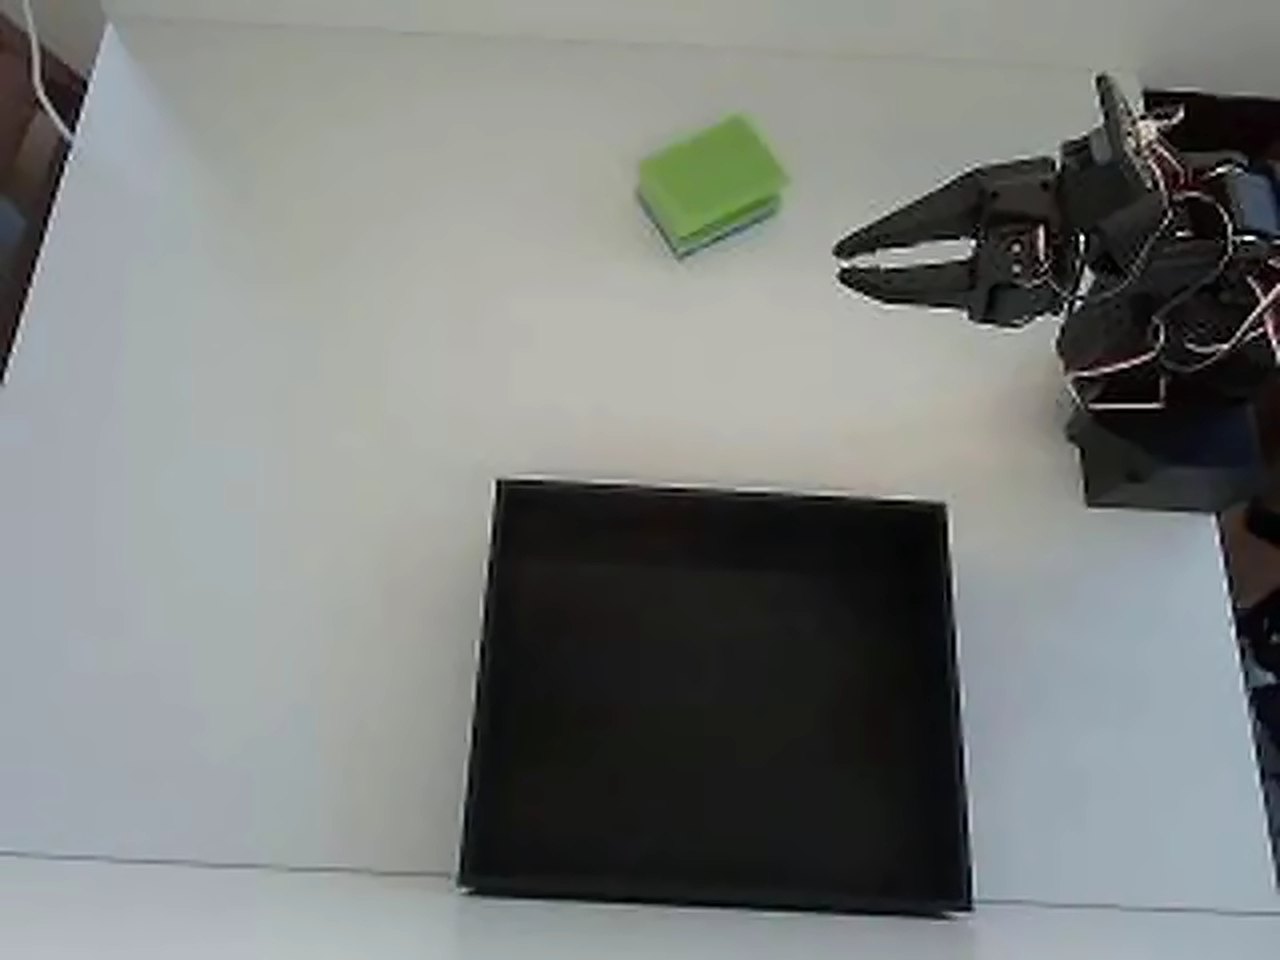
तुम्हारी ट्रेन की हुई पॉलिसी टास्क को अपने आप पूरा करती चलती है।
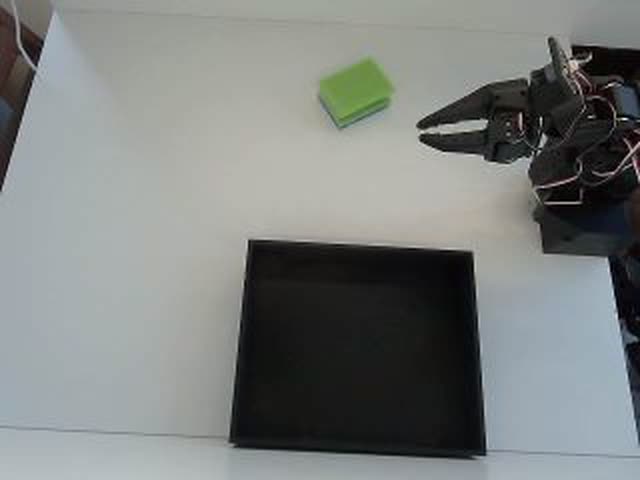
ऑपरेटर व्यू का एनिमेटेड मॉक-अप, असली रिकॉर्डिंग के ऊपर, जिसे चरण 4 में उल्टा चलाया जाता है। लाइव सत्र में ऑपरेटर को तुम्हारी कैमरा स्ट्रीम दिखती है।
आर्म, कैमरे और पॉलिसी अपनी जगह रहते हैं। तुम रन शुरू करते हो और रोबोट को ऑपरेटरों के लिए खोल देते हो।
ऑपरेटर तभी दखल देता है जब पॉलिसी अटक जाए, और तुरंत बाद नियंत्रण लौटा देता है। इमरजेंसी स्टॉप हमेशा पहुँच में रहता है।
रोबोट खोलते समय तुम अधिकतम घंटे की दर तय करते हो। सिर्फ़ उतने मिनट का बिल बनता है जितनी देर सत्र सचमुच चला।
टेलीऑपरेशन, डेटा और पॉलिसी एक ही प्लेटफ़ॉर्म पर।
कमांड आर्म तक जाते हैं, वीडियो वापस आता है। ऊपर का नक्शा अनुमान लगाता है कि हर देश-जोड़ी के लिए इसमें कितना समय लगता है।
कहाँ कितने पंजीकृत हैं, यह ऊपर का नक्शा हमारे डेटाबेस से लाइव दिखाता है।
अगर पॉलिसी अटक जाए, तो ऑपरेटर कीबोर्ड से कंट्रोल ले लेता है और फिर पॉलिसी को लौटा देता है।
अपने मॉडल के लिए डेमोन्स्ट्रेशन इकट्ठा करो। हर रिकॉर्डिंग LeRobot डेटासेट के रूप में तुम्हारे वर्कस्पेस में पहुँचती है।
ऑपरेटर तुम्हारे आर्म तक सिर्फ़ अपने सेशन के दौरान और सिर्फ़ अनुमत कमांड की सूची के ज़रिए पहुँचते हैं।
ऑपरेटर समन्वय, भुगतान और शेड्यूलिंग हम संभालते हैं। तुम अपने रोबोट पर ध्यान दो।
तीन सरल चरणों में आरंभ करें
हमारे समर्थित रोबोट आर्म में से चुनें या अपने हार्डवेयर के लिए समर्थन का अनुरोध करें।
हमारे हल्के क्लाइंट को अपने रोबोट नियंत्रक पर स्थापित करें।
हमारे ऑपरेटर नेटवर्क से कनेक्ट करें और डेटा एकत्र करना शुरू करें।
Policy उतनी ही अच्छी होती है जितने एपिसोड उसके पीछे हों। खुद हाथों से इकट्ठा कर सकते हो, दुनिया भर के ऑपरेटर को अपने सेटअप पर इकट्ठा करने के लिए भुगतान कर सकते हो, या मार्केटप्लेस से तैयार dataset खरीद सकते हो।
आर्म को डेस्कटॉप क्लाइंट से जोड़ो, रिकॉर्ड दबाओ, और एपिसोड LeRobot फ़ॉर्मैट में तुम्हारी मशीन पर आ जाते हैं। कोई Python नहीं, कोई सेटअप वीकेंड नहीं।
डेस्कटॉप क्लाइंट लो50+ देशों के कुशल ऑपरेटर तुम्हारे आर्म को रिमोट से कंट्रोल करके तुम्हारे बताए टास्क रिकॉर्ड करते हैं। तुम घंटे के हिसाब से और सिर्फ बुक किए सेशन के लिए भुगतान करते हो।
रेट देखोरिकॉर्डिंग छोड़ो। रोबोट, टास्क और क्वालिटी के हिसाब से तैयार एपिसोड सेट ब्राउज़ करो और उसी दिन ट्रेनिंग शुरू करो।
मार्केटप्लेस खोलोहर रास्ता एक ही जगह खत्म होता है: तुम्हारे वर्कस्पेस में LeRobot dataset, ट्रेनिंग के लिए तैयार।
हॉबी किट से औद्योगिक आर्म तक। हर कार्ड का लेबल बताता है कि आज AY-Robots के साथ क्या चलता है और क्या हम अनुरोध पर जोड़ते हैं।
TheRobotStudio / LeRobot (Hugging Face)
हमारा रेफ़रेंस आर्म। कम लागत, ओपन सोर्स, लीडर और फ़ॉलोअर की जोड़ी के रूप में रिकॉर्ड किया जाता है।
चित्र: TheRobotStudio · Apache-2.0 · संपादित

Franka Emika
टॉर्क-नियंत्रित रिसर्च आर्म, जो कई प्रकाशित मैनिपुलेशन डेटासेट में दिखता है।
चित्र: Ims · CC BY-SA 4.0 · संपादित

TheRobotStudio / LeRobot (Hugging Face)
SO-100 का उत्तराधिकारी, संशोधित रिस्ट के साथ। वही सर्वो, वही वर्कफ़्लो।
चित्र: TheRobotStudio · Apache-2.0

KUKA
सात अक्षों वाला संवेदनशील हल्का रोबोट, 7 या 14 kg पेलोड के साथ उपलब्ध।
चित्र: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · संपादित

LeRobot (Hugging Face)
Dynamixel सर्वो वाला ओपन-सोर्स आर्म। इसके LeRobot डेटासेट SO-100 के डेटा की तरह ट्रेन होते हैं।
चित्र: Jess Moss · Apache-2.0 · संपादित

Universal Robots
UR e-Series का कोलैबोरेटिव रोबोट, भारी पेलोड के लिए।
चित्र: Auledas · CC BY-SA 4.0 · संपादित

Enactic (Open Source)
सात अक्षों वाला ओपन-सोर्स ह्यूमनॉइड आर्म, आमतौर पर दो आर्म की जोड़ी के रूप में बनाया जाता है।
चित्र: Enactic · Apache-2.0 · संपादित

FANUC
छोटे पुर्ज़ों की हैंडलिंग के लिए कॉम्पैक्ट छह-अक्ष औद्योगिक रोबोट।
चित्र: BorbaZal · CC BY-SA 4.0 · संपादित

Dobot
क्लासरूम और मेकर लैब के लिए डेस्कटॉप आर्म।
चित्र: Giacomo Alessandroni · CC BY-SA 4.0 · संपादित

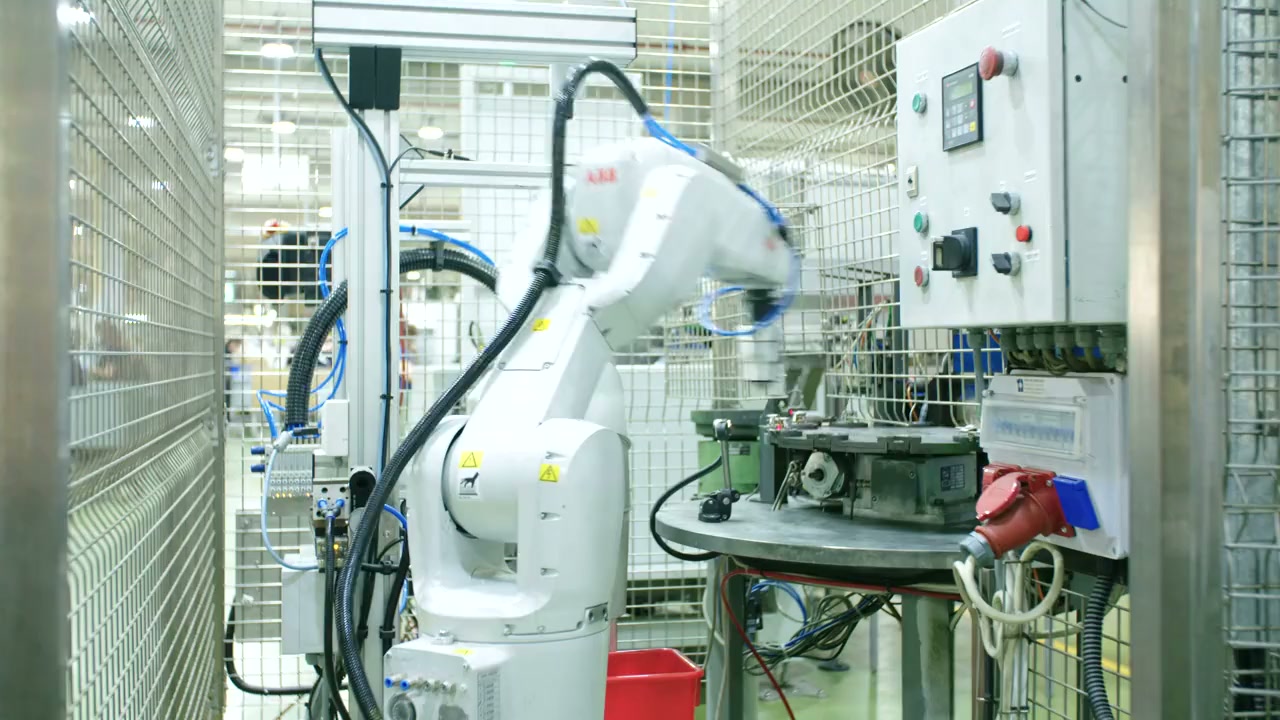
ABB
छोटे पुर्ज़ों की असेंबली के लिए दो-आर्म वाला कोलैबोरेटिव रोबोट।
चित्र: Stilfehler · CC BY-SA 4.0 · संपादित

Phenoptix / Mime Industries
हॉबी सर्वो वाली लेज़र-कट ऐक्रेलिक किट, पहले रोबोट आर्म के रूप में एक क्लासिक।
चित्र: Phenoptix · CC BY-SA 3.0
AY-Robots क्लाइंट इंस्टॉल करो और SO-100 या किसी सपोर्टेड आर्म से imitation learning datasets रिकॉर्ड करो। कोई Python नहीं, कोई टर्मिनल नहीं, कोई सेटअप वीकेंड नहीं।
अभी कोई CLI बिल्ड जारी नहीं हुआ है, इसलिए इंस्टॉल कमांड यहाँ नहीं दिखाया गया: वह सिर्फ़ “no release published yet” कहकर रुक जाता। पहला बिल्ड आते ही वह दिखने लगेगा। क्या प्रकाशित है, यह डाउनलोड पेज पर दिखता है।
CLI MCP सर्वर के रूप में भी चलता है, ताकि Claude Code और दूसरे एजेंट सीधे तुम्हारा आर्म चला सकें। MCP इंटीग्रेशन
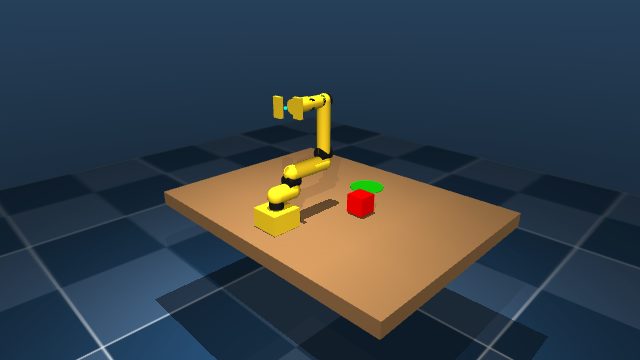
WASD बेस हिलाता है, Q/E और R/F जोड़ चलाते हैं, स्पेस ग्रिपर बंद करता है। कोई इंस्टॉल नहीं, कोई अकाउंट नहीं, असली आर्म जैसी कीनेमैटिक्स।
Hover the scene, then WASD drives base and shoulder, Q/E the elbow, R/F the wrist, T/G rolls it and space closes the gripper. The keys light up as you press them - or hold them here with the mouse.
Every move in the sim can be stored as an episode, exactly like on the real arm.
CLI MCP सर्वर के रूप में भी चलता है: Claude, ChatGPT, Grok और MCP-सक्षम कोई भी IDE एक होस्टेड एंडपॉइंट से जुड़ सकते हैं - डेटासेट खोजो, रिकॉर्डिंग शुरू करो, आर्म चलाओ और बग सीधे हमें भेजो। कुछ इंस्टॉल नहीं करना, सार्वजनिक टूल बिना कुंजी के।
Hugging Face MCP Server के साथ मिलकर काम करता है: हमारे डेटासेट Hub पर हैं - एजेंट आधिकारिक HF टूल से उन्हें सीधे ढूँढकर लोड कर सकते हैं।
अपने क्लाइंट का सेटअप कॉपी करोदूसरी टीमों के रोबोट दूर से चलाओ और साथ-साथ ट्रेनिंग डेटा इकट्ठा करो - घंटे के हिसाब से भुगतान, अपनी मर्ज़ी के समय पर, सब कुछ ब्राउज़र में। अपना रोबोट होना ज़रूरी नहीं, न ट्रेनिंग, न इन्फ़रेंस।
टेलीऑपरेशन और डेटा संग्रह के लिए AY-Robots का उपयोग करने वाली सैकड़ों कंपनियों से जुड़ें।
मुफ्त परीक्षण शुरू करें