

Hobi & open sourceBerjalan saat ini
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + penjepit
Lengan referensi kami. Murah, open source, direkam sebagai pasangan leader dan follower.
Gambar: TheRobotStudio · Apache-2.0 · diedit
Teleoperasi Robot Jarak Jauh
Remote Data Collector mengendalikanrobotmu - dari jarak jauh.
Hubungkan lenganmu ke jaringan Remote Data Collector kami dan biarkan data demonstrasi dikumpulkan sepanjang waktu, tanpa harus duduk sendiri di lengan leader.
Memberdayakan penelitian dan pengembangan robotika di seluruh dunia


 Hugging Face
Feed kamera, latensi, dan gripper dalam satu jendela. Kendalikan dari keyboard, dari slider, atau dalam mode leader-follower di mana lengan kedua mencerminkan gerakanmu. Setiap gerakan bisa langsung masuk ke dataset.
Gerakkan robot leader dengan tangan, dan follower akan menirukan gerakannya.
Pilih model, ketik instruksi dalam bahasa biasa, tekan mulai. Komputasi berjalan lokal di robot atau di GPU sewaan, dan target sendi mengalir kembali.
Pilih model, lalu policy terlatih (atau model dasar), dan masukkan instruksi dalam bahasa biasa. Model menghitung target sendi dan mengalirkannya ke robot sampai kamu menghentikan pilot.
Pilih dataset yang kamu rekam, atur model dan hyperparameter, mulai run. GPU disewa per jam dan checkpoint jadi kembali ke workspace-mu, siap untuk lenganmu.
Pilih arsitektur model VLA yang akan dilatih
Pilih satu atau lebih dataset untuk dilatih
Setupmu terus berjalan dengan policy hasil latihanmu. Jika lengan macet, operator jarak jauh melihatnya di tampilan langsung, mengambil alih, mengarahkan lengan kembali ke posisi awal, lalu menyerahkan kendali kembali ke policy.
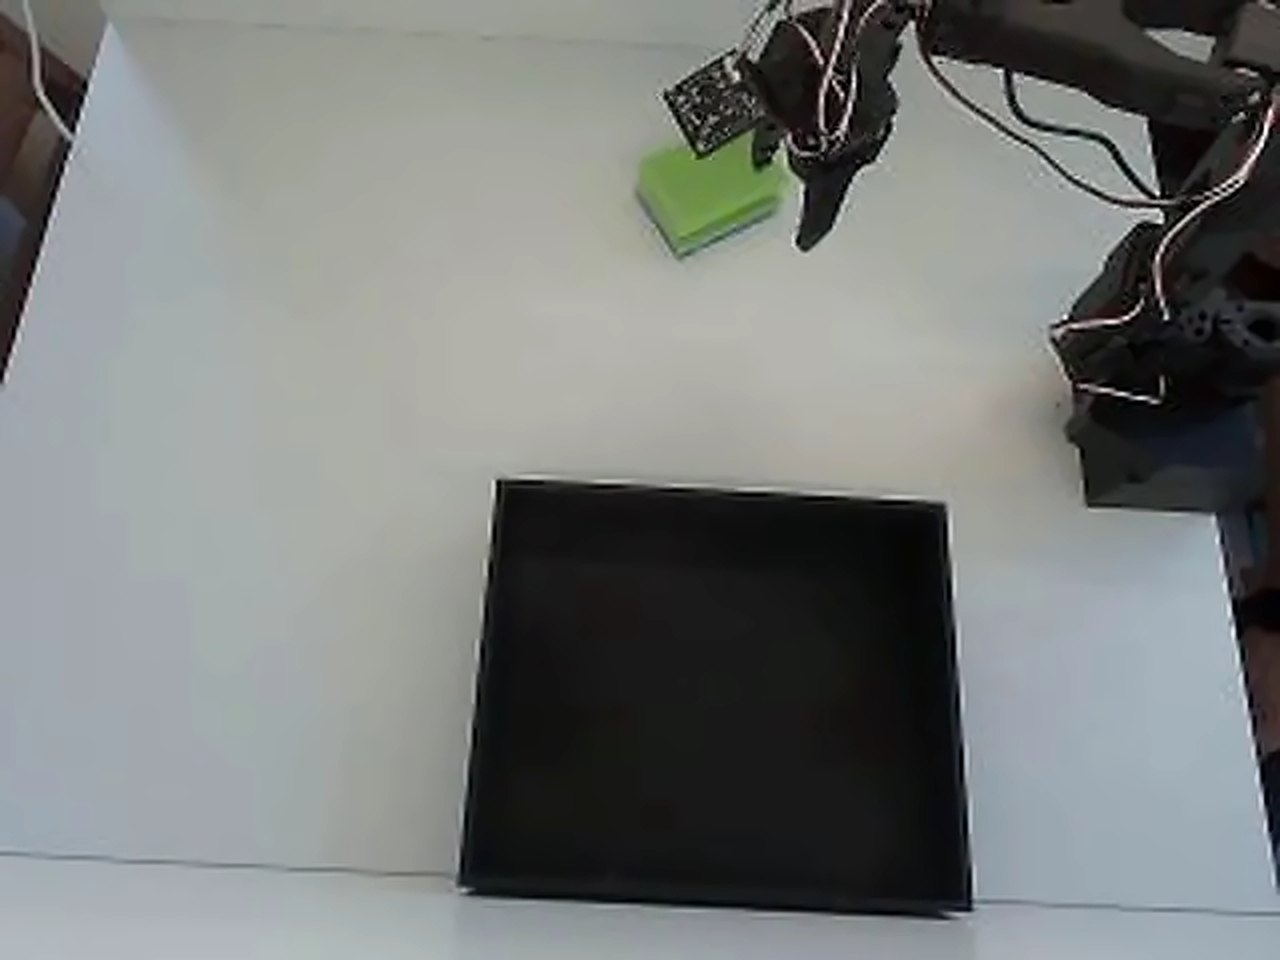
Policy hasil latihanmu mengerjakan tugas sendiri.
Tiruan animasi tampilan operator di atas rekaman asli, yang diputar mundur pada langkah 4. Dalam sesi langsung, operator melihat streaming kameramu.
Lengan, kamera, dan policy tetap di tempatnya. Kamu memulai proses dan membuka robot untuk operator.
Operator hanya turun tangan saat policy macet, lalu langsung menyerahkan kembali. Tombol berhenti darurat selalu dalam jangkauan.
Tarif per jam tertinggi kamu tentukan saat membuka robot. Yang ditagih hanya menit sesi yang benar-benar berjalan.
Platform teleoperasi kelas perusahaan yang dibangun untuk keandalan dan skala
Streaming video real-time dengan latensi minimal.
Jaringan global operator terlatih. Failover otomatis memastikan operasi berkelanjutan.
Jika seorang operator terputus, operator lain mengambil alih secara instan. Tanpa waktu henti.
Kumpulkan data demonstrasi berkualitas tinggi untuk model AI Anda. Ekspor dalam format apa pun.
Enkripsi end-to-end untuk semua komunikasi.
Kami menangani koordinasi operator, pembayaran, dan penjadwalan. Anda fokus pada robot Anda.
Mulai dalam tiga langkah sederhana
Pilih dari lengan robot yang kami dukung atau minta dukungan untuk perangkat keras Anda.
Instal klien ringan kami pada pengontrol robot Anda.
Terhubung ke jaringan operator kami dan mulai mengumpulkan data.
Policy hanya sebaik episode di baliknya. Kamu bisa mengumpulkannya sendiri, membayar operator di seluruh dunia untuk mengumpulkannya di setupmu, atau membeli dataset jadi dari marketplace.
Colokkan lenganmu ke desktop client, tekan rekam, dan episode masuk dalam format LeRobot di mesinmu sendiri. Tanpa Python, tanpa weekend setup.
Dapatkan desktop clientOperator terampil dari lebih dari 50 negara mengambil alih lenganmu dari jarak jauh dan merekam tugas yang kamu jelaskan. Kamu bayar per jam dan hanya untuk sesi yang kamu pesan.
Lihat tarifLewati perekaman. Jelajahi set episode siap pakai menurut robot, tugas, dan kualitas, lalu mulai pelatihan di hari yang sama.
Buka marketplaceSetiap jalur berakhir di tempat yang sama: dataset LeRobot di workspace-mu, siap untuk pelatihan.
Dari kit hobi hingga lengan industri. Label di setiap kartu menunjukkan apa yang berjalan dengan AY-Robots saat ini dan apa yang kami hubungkan atas permintaan.
TheRobotStudio / LeRobot (Hugging Face)
Lengan referensi kami. Murah, open source, direkam sebagai pasangan leader dan follower.
Gambar: TheRobotStudio · Apache-2.0 · diedit

Franka Emika
Lengan riset berkendali torsi yang muncul di banyak dataset manipulasi yang dipublikasikan.
Gambar: Ims · CC BY-SA 4.0 · diedit

TheRobotStudio / LeRobot (Hugging Face)
Penerus SO-100 dengan pergelangan yang direvisi. Servo sama, alur kerja sama.
Gambar: TheRobotStudio · Apache-2.0

KUKA
Robot ringan yang peka dengan tujuh sumbu, tersedia dengan beban 7 atau 14 kg.
Gambar: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · diedit

LeRobot (Hugging Face)
Lengan open source dengan servo Dynamixel. Dataset LeRobot-nya dilatih seperti data SO-100.
Gambar: Jess Moss · Apache-2.0 · diedit

Universal Robots
Robot kolaboratif dari UR e-Series untuk beban berat.
Gambar: Auledas · CC BY-SA 4.0 · diedit

Enactic (Open Source)
Lengan humanoid open source dengan tujuh sumbu, biasanya dirakit sebagai sepasang dua lengan.
Gambar: Enactic · Apache-2.0 · diedit

FANUC
Robot industri enam sumbu yang ringkas untuk menangani komponen kecil.
Gambar: BorbaZal · CC BY-SA 4.0 · diedit

Dobot
Lengan meja untuk ruang kelas dan lab maker.
Gambar: Giacomo Alessandroni · CC BY-SA 4.0 · diedit

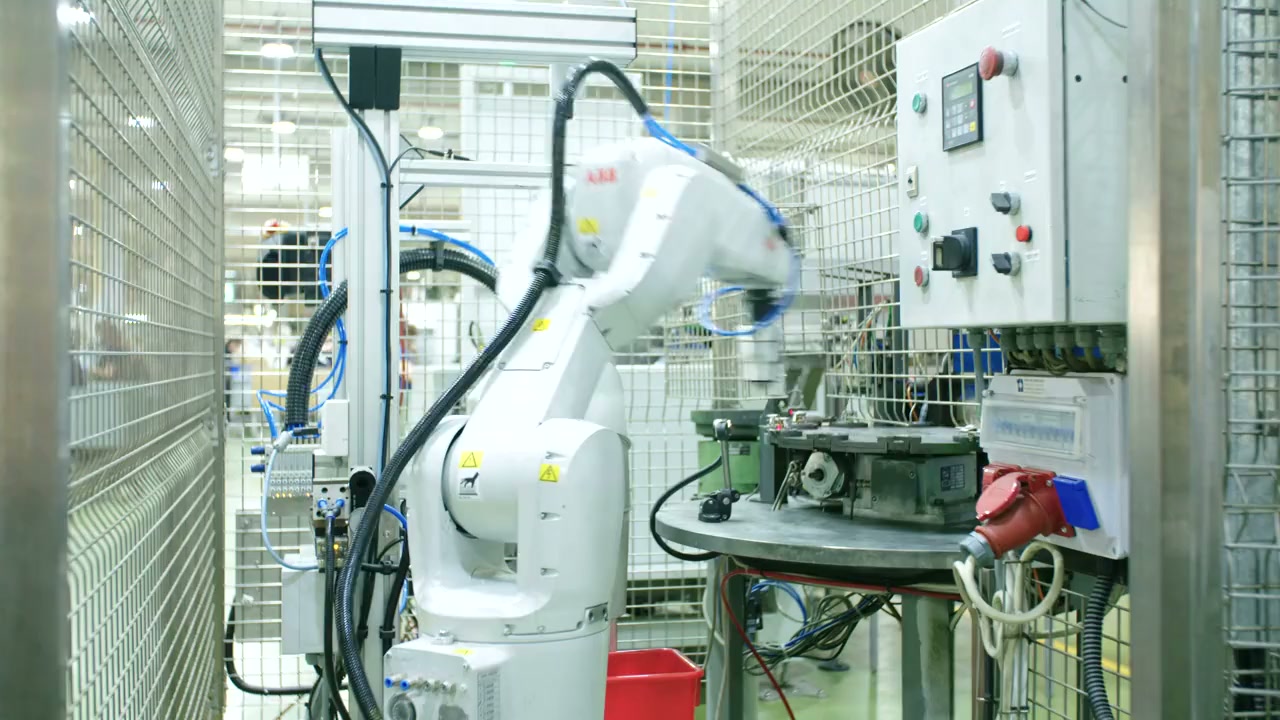
ABB
Robot kolaboratif dua lengan untuk perakitan komponen kecil.
Gambar: Stilfehler · CC BY-SA 4.0 · diedit

Phenoptix / Mime Industries
Kit akrilik potong laser dengan servo hobi, lengan robot pertama yang klasik.
Gambar: Phenoptix · CC BY-SA 3.0
Instal klien AY-Robots dan rekam dataset imitation learning dengan SO-100 atau lengan yang didukung. Tanpa Python, tanpa terminal, tanpa weekend setup.
Belum ada build CLI yang dirilis, jadi perintah instalasi tidak ditampilkan di sini: perintah itu hanya akan berhenti dengan pesan “no release published yet”. Perintah ini muncul begitu build pertama tersedia. Apa yang sudah dipublikasikan bisa kamu lihat di halaman unduhan.
CLI juga berjalan sebagai server MCP, sehingga Claude Code dan agen lain bisa mengoperasikan lenganmu secara langsung. Integrasi MCP
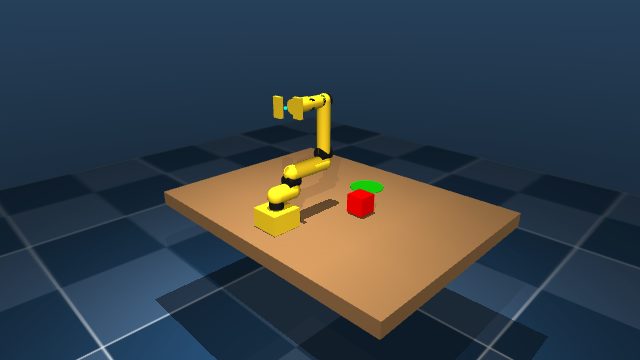
WASD menggerakkan base, Q/E dan R/F menggerakkan sendi, spasi menutup gripper. Tanpa instalasi, tanpa akun, kinematika yang sama seperti lengan nyata.
Arahkan kursor ke scene-nya, lalu WASD menggerakkan base dan bahu, Q/E siku, R/F pergelangan tangan, T/G memutarnya, dan spasi menutup gripper. Tombolnya menyala saat kamu menekannya - atau tahan di sini dengan mouse.
Setiap gerakan di simulator ini bisa disimpan sebagai episode, persis seperti di lengan sungguhan.
CLI juga berjalan sebagai server MCP: Claude, ChatGPT, Grok, dan IDE apa pun yang mendukung MCP terhubung ke endpoint yang di-host - cari dataset, mulai perekaman, gerakkan lengan, dan laporkan bug langsung ke kami. Tidak ada yang perlu diinstal, tool publik tanpa key.
Bekerja bersama Hugging Face MCP Server: dataset kami ada di Hub - agen menemukan dan memuatnya langsung lewat tool HF resmi.
Salin setup untuk klienmuKendalikan robot tim lain dari jarak jauh dan kumpulkan data pelatihan sekaligus - dibayar per jam, sesuai jadwalmu sendiri, semuanya di browser. Tidak perlu robot sendiri, tanpa pelatihan, tanpa inferensi.
Bergabunglah dengan ratusan perusahaan yang menggunakan AY-Robots untuk teleoperasi dan pengumpulan data.
Mulai Uji Coba Gratis