SO-100 / SO-ARM100
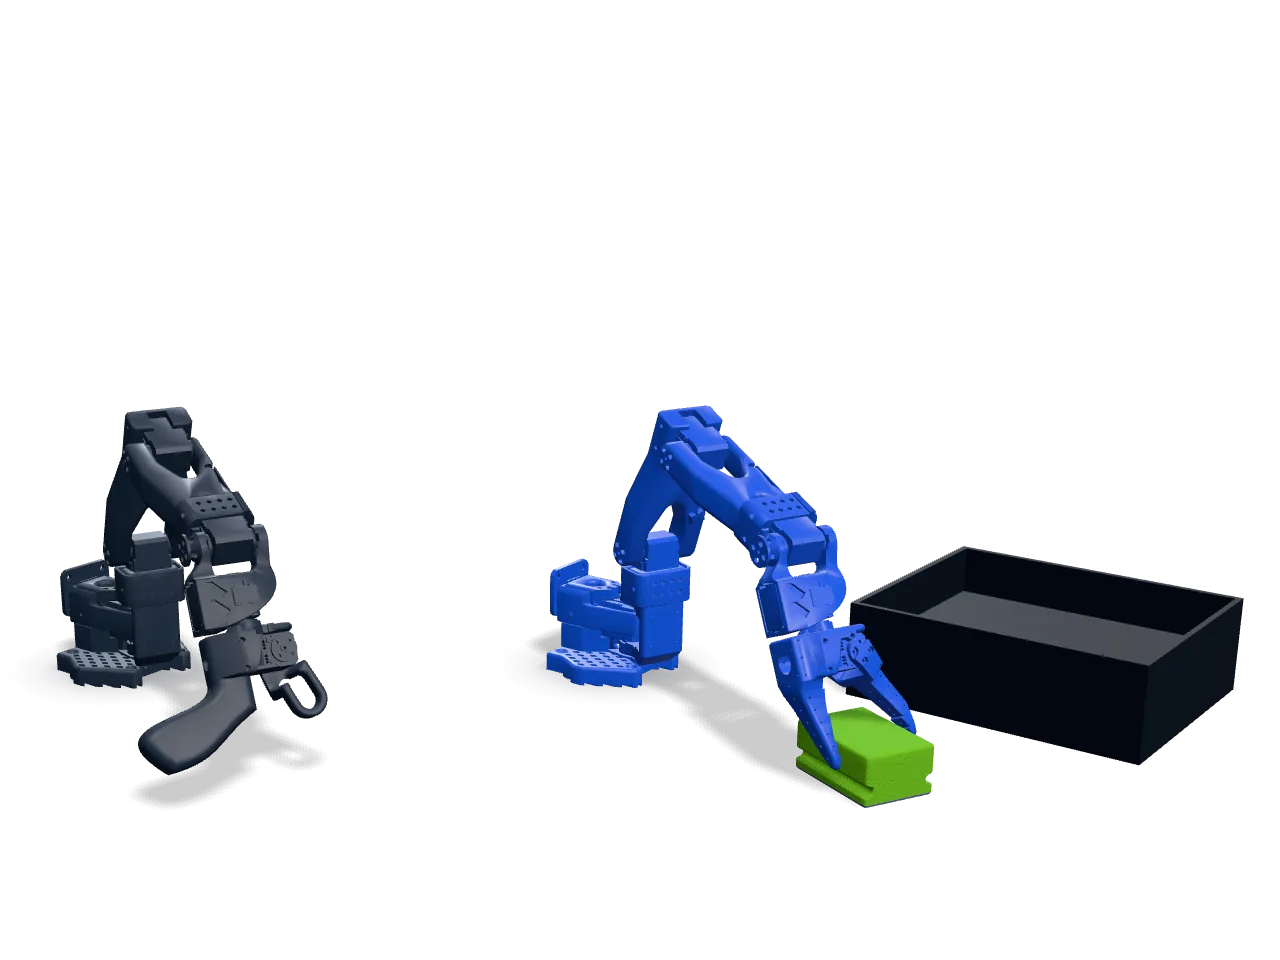
TheRobotStudio / LeRobot (Hugging Face)
Il nostro braccio di riferimento. Economico, open source, registrato come coppia leader e follower.
Immagine: TheRobotStudio · Apache-2.0 · modificata
Client di teleoperazione
Registrazione dei dati in locale,con il tuo braccio.
L’app desktop e la CLI riconoscono automaticamente braccio e telecamere e ti guidano tra registrazione, revisione e caricamento – direttamente nel formato LeRobot. Task personalizzati, setup di telecamere e configurazioni del braccio inclusi.
Alimentando la ricerca robotica mondiale
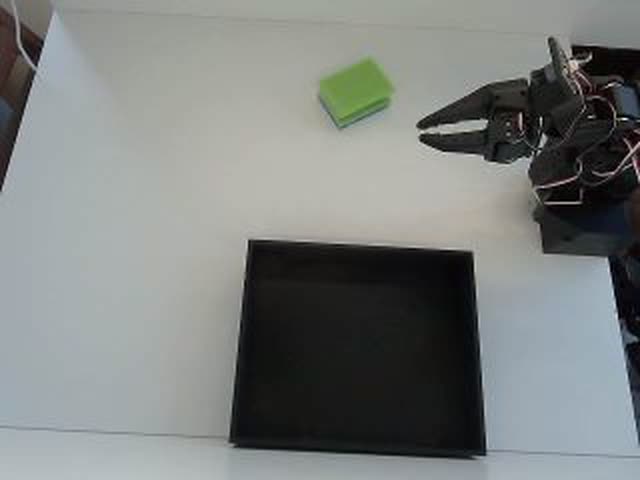
Immagine della camera, latenza e pinza in una sola finestra. Comanda da tastiera, con i cursori o in modalità leader-follower, dove il secondo braccio replica il tuo movimento. Ogni movimento può finire direttamente in un dataset.
Muovi il leader a mano e il follower ne rispecchia i movimenti.
Scegli un modello, scrivi un'istruzione in linguaggio naturale, avvia. Il calcolo gira in locale sul robot o su una GPU noleggiata, e gli obiettivi dei giunti tornano in streaming.
Scegli un modello, poi una policy addestrata (o il modello base), e inserisci un'istruzione in linguaggio naturale. Il modello calcola gli obiettivi dei giunti e li invia in streaming al robot finché non fermi il pilota.
Seleziona i dataset registrati, imposta modello e iperparametri, avvia la corsa. La GPU si noleggia a ore e il checkpoint finito torna nel tuo spazio di lavoro, pronto per il tuo braccio.
Scegli quale architettura di modello VLA addestrare
Scegli uno o più dataset su cui addestrare
Il tuo setup continua a funzionare con la tua policy addestrata. Se il braccio si blocca, un operatore remoto lo vede nell’immagine dal vivo, prende il controllo, riporta il braccio alla posizione di partenza e restituisce il controllo alla policy.


La tua policy addestrata svolge il compito da sola.
Riproduzione animata della vista dell’operatore su una registrazione reale, che nel passaggio 4 scorre al contrario. In una sessione dal vivo l’operatore vede il flusso della tua telecamera.
Braccio, telecamere e policy restano dove sono. Tu avvii l’esecuzione e metti il robot a disposizione degli operatori.
L’operatore interviene solo quando la policy si blocca e restituisce subito il controllo. L’arresto di emergenza è sempre a portata di mano.
La tariffa oraria massima la fissi tu quando metti a disposizione il robot. Vengono addebitati solo i minuti in cui la sessione è stata effettivamente in corso.
Teleoperazione, dati e policy su un'unica piattaforma.
I comandi vanno al braccio, il video torna indietro. La mappa qui sopra stima quanto ci vuole per ogni coppia di paesi.
Quanti sono registrati e dove, lo mostra la mappa qui sopra in tempo reale dal nostro database.
Se la policy si blocca, un operatore subentra con la tastiera e poi restituisce il controllo alla policy.
Raccogli dimostrazioni per i tuoi modelli. Ogni registrazione arriva nel tuo spazio di lavoro come dataset LeRobot.
Gli operatori raggiungono il tuo braccio solo durante la loro sessione e solo tramite un elenco di comandi consentiti.
Noi ci occupiamo di coordinamento degli operatori, pagamenti e pianificazione. Tu ti concentri sui tuoi robot.
Inizia in tre semplici passi
Scegli tra i nostri bracci robotici supportati.
Installa il nostro client leggero sul tuo controller.
Connettiti alla nostra rete e inizia a raccogliere dati.
Una policy vale quanto gli episodi che ha dietro. Puoi raccoglierli con le tue mani, pagare operatori in tutto il mondo perché registrino sul tuo setup, o comprare un dataset già pronto sul mercato.
Collega il braccio al client desktop, avvia la registrazione e gli episodi arrivano in formato LeRobot sul tuo computer. Niente Python, niente weekend di configurazione.
Scarica il clientOperatori esperti da oltre 50 paesi prendono il controllo del tuo braccio da remoto e registrano esattamente il compito che descrivi. Paghi a ore e solo le sessioni prenotate.
Vedi i prezziSalta la registrazione. Sfoglia raccolte di episodi per robot, compito e qualità e allena lo stesso giorno.
Vai al mercatoOgni strada finisce allo stesso punto: un dataset LeRobot nel tuo spazio di lavoro, pronto per il training.
Dai kit hobbistici ai bracci industriali. L’etichetta su ogni scheda mostra cosa funziona oggi con AY-Robots e cosa colleghiamo su richiesta.

TheRobotStudio / LeRobot (Hugging Face)
Il nostro braccio di riferimento. Economico, open source, registrato come coppia leader e follower.
Immagine: TheRobotStudio · Apache-2.0 · modificata

Franka Emika
Braccio di ricerca a controllo di coppia che compare in molti dataset di manipolazione pubblicati.
Immagine: Ims · CC BY-SA 4.0 · modificata

TheRobotStudio / LeRobot (Hugging Face)
Successore dell’SO-100 con un polso rivisto. Stessi servo, stesso flusso di lavoro.
Immagine: TheRobotStudio · Apache-2.0

KUKA
Robot leggero e sensibile a sette assi, disponibile con carico utile di 7 o 14 kg.
Immagine: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · modificata

LeRobot (Hugging Face)
Braccio open source con servomotori Dynamixel. I suoi dataset LeRobot si addestrano come i dati dell’SO-100.
Immagine: Jess Moss · Apache-2.0 · modificata

Universal Robots
Robot collaborativo della serie UR e per carichi pesanti.
Immagine: Auledas · CC BY-SA 4.0 · modificata

Enactic (Open Source)
Braccio umanoide open source a sette assi, di solito costruito come coppia di bracci.
Immagine: Enactic · Apache-2.0 · modificata

FANUC
Robot industriale compatto a sei assi per la movimentazione di piccoli pezzi.
Immagine: BorbaZal · CC BY-SA 4.0 · modificata

Dobot
Braccio da scrivania per aule e laboratori maker.
Immagine: Giacomo Alessandroni · CC BY-SA 4.0 · modificata

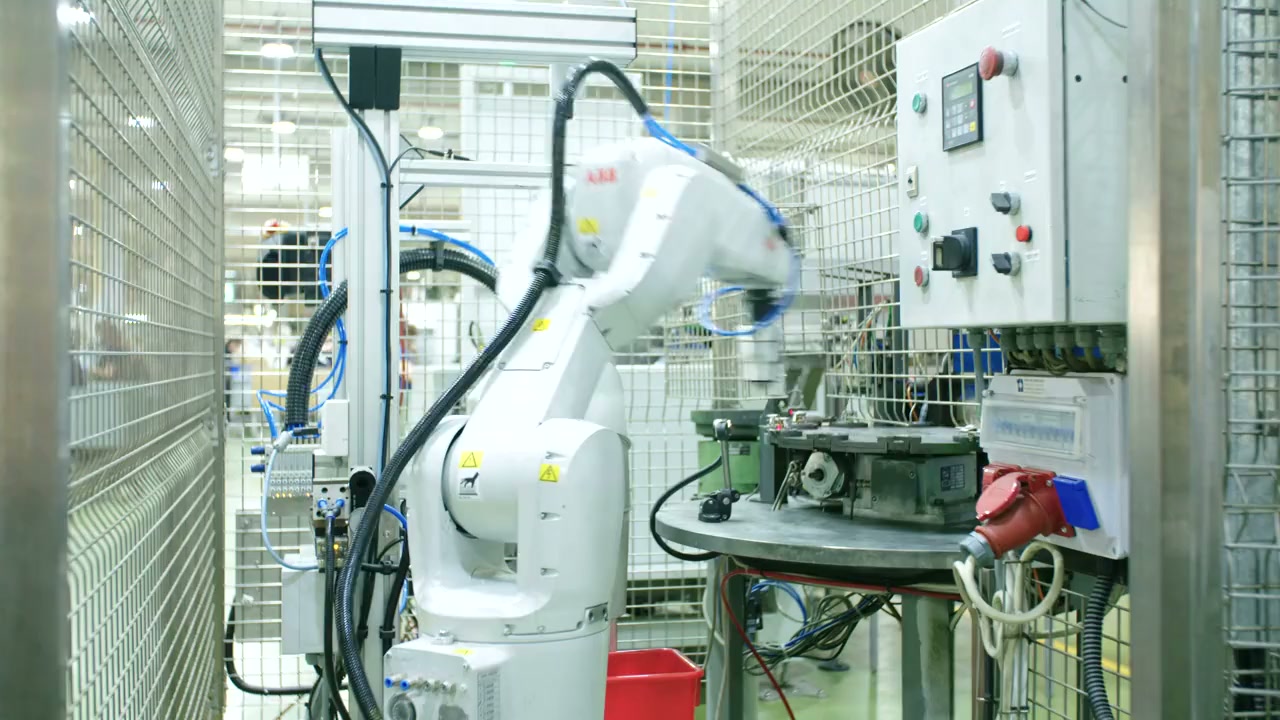
ABB
Robot collaborativo a due bracci per il montaggio di piccoli pezzi.
Immagine: Stilfehler · CC BY-SA 4.0 · modificata

Phenoptix / Mime Industries
Kit in acrilico tagliato al laser con servo hobbistici, un classico come primo braccio robotico.
Immagine: Phenoptix · CC BY-SA 3.0
Installa il client AY-Robots e registra dataset di imitation learning con il tuo SO-100 o un altro braccio supportato. Niente Python, niente terminale, nessun weekend di configurazione.
Non è ancora uscita nessuna build della CLI, per questo qui non compare il comando di installazione: terminerebbe solo con “no release published yet”. Comparirà non appena sarà disponibile la prima build. La pagina di download mostra cosa è pubblicato.
La CLI funziona anche come server MCP, così Claude Code e altri agenti possono comandare direttamente il tuo braccio. Integrazione MCP
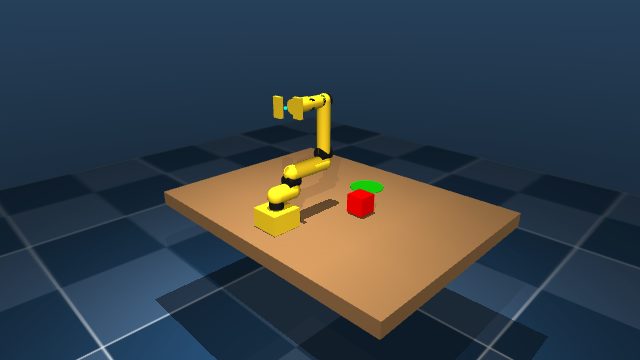
WASD muove la base, Q/E e R/F i giunti, la barra spaziatrice chiude la pinza. Senza installazione, senza account, la stessa cinematica del braccio reale.
Passa il mouse sulla scena, poi WASD guida base e spalla, Q/E il gomito, R/F il polso, T/G lo ruota e la barra spaziatrice chiude la pinza. I tasti si illuminano quando li premi - oppure tienili premuti qui con il mouse.
Ogni movimento nella simulazione può essere salvato come episodio, esattamente come sul braccio reale.
La CLI funziona anche come server MCP: Claude, ChatGPT, Grok e qualsiasi IDE compatibile con MCP si collegano a un endpoint ospitato – interroga dataset, avvia registrazioni, comanda il braccio e segnalaci i bug direttamente. Niente da installare, strumenti pubblici senza chiave.
Funziona insieme al Hugging Face MCP Server: i nostri dataset sono sull’Hub – gli agenti li trovano e li caricano direttamente con gli strumenti HF ufficiali.
Copia la configurazione per il tuo clientControlla da remoto i robot di altri team e raccogli nel frattempo dati di addestramento – pagato a ore, secondo i tuoi orari, tutto nel browser. Non serve un robot tuo, né addestramento, né inferenza.
Unisciti a centinaia di aziende che usano AY-Robots.
Prova gratuita