
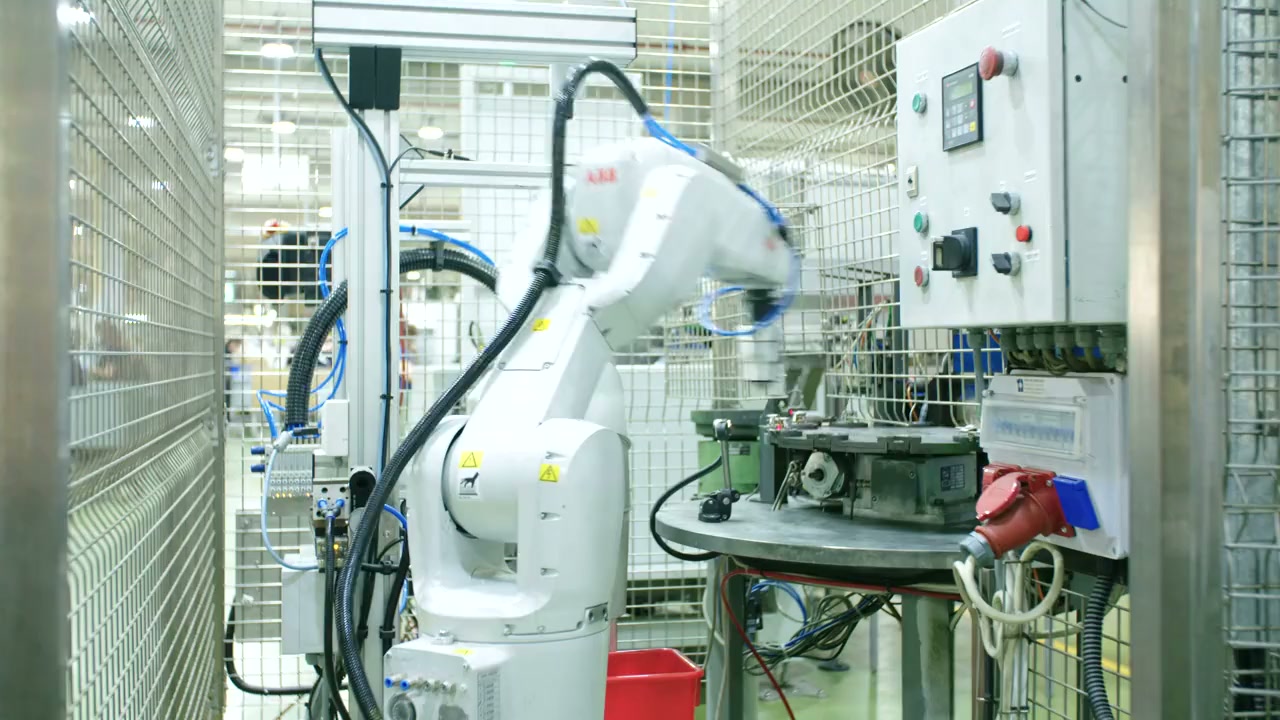
Роботты қашықтан телеоперациялау, деректерді жергілікті жазу, бұлттағы инференс, оқыту, симулятор және робот қолдарына арналған маркетплейс

Қашықтан робот телеоперациясы

Remote Data Collectorsроботтарыңды қашықтан басқарады.

Қолыңды Remote Data Collectors желісіне қос та, өзің Leader қолының жанында отырмай-ақ, демонстрациялық деректерді тәулік бойы жинат.

24/7
Remote Data Collectors қолжетімді
30-70 ms
бүкіл әлем бойынша кідіріс
$6/сағ бастап
ашық, сағатына
Өндіріс
бақыла және ал
Клиентті жүктеп ал:

Сала көшбасшыларының сеніміне ие

Бүкіл әлем бойынша робототехникалық зерттеулер мен әзірлемелерді қуаттандыру

NVIDIA
KUKA
Google DeepMind
Hugging FaceHugging Face
Қолмен басқару

Қолды өзің басқар және жаз

Камера, кідіріс және ұстағыш бір терезеде. Пернетақтадан, слайдерлерден немесе екінші қол қозғалысыңды қайталайтын leader-follower режимінен басқар. Әр қозғалыс тікелей датасетке түсе алады.

Құлықсыз БасқармаҮлгі деректер
camera_25КідірісСапа73%LIVEТор
camera_25Қос басу үлкейтеді · сүйреу жылжытады1×
Leader-Follower режимі

Leader-ді қолмен жылжыт, ал Follower оның қозғалысын қайталайды.

Leader
Follower
Жазба
Деректер жинағы
+ Жаңасы
Жазба жүріп жатыр Leader → Followerarm
primary camera_17wrist camera_25camera_18camera_20camera_24
  • Бір уақытта бес камераға дейін, біреуі білекте
  • Жазба сол көріністен басталады және тоқтайды
  • Кідіріс пен сурет сапасы әрдайым көрінеді
Облактық робот орындалуы

Policy бұлтты GPU-да жұмыс істейді, қол үстеліңде қозғалады

Модель таңда, қарапайым тілде нұсқау жаз, баста. Есептеу жергілікті роботта немесе жалға алынған GPU-да жүреді, буын мақсаттары ағынмен қайтады.

ТұжырымдауҮлгі деректер
AI Pilot — автономды басқару

Модель таңда, содан оқытылған policy (немесе базалық модель) таңдап, қарапайым тілде нұсқау енгіз. Модель буын мақсаттарын есептеп, пилотты тоқтатқанша роботқа ағынмен жібереді.

Баптау
Модель
СаясатОқытылған policy: 7
Нұсқау
Есептеу мақсаты
Қол
Ұстағышты сынау
Үй позициясы
Сақталды (11.08.2026)
БаруПозаны сақтауОрнату
Denoising қадамдары (тек GR00T, 1–8, бос = auto)auto
GPU әлдеқашан дайындалуда — 0 s бойы
  • GR00T N1.7 және N1.5, Pi0.5, SmolVLA, ACT және Cosmos 3
  • Өз policy-ің немесе файнтюнингсіз базалық модель
  • Буын бұрыштары, кідіріс және болжамдар тірі көріністе
Оқыту

Эпизодтарыңнан өз policy шығады

Жазған датасеттеріңді таңда, модель мен гиперпараметрлерді қой, жүгірісті баста. GPU сағат бойынша жалға алынады, дайын чекпоинт жұмыс кеңістігіңе қайтады — қолыңа дайын.

ОқытуҮлгі деректер
Модельді таңда

Қай VLA моделінің архитектурасын оқытатыныңды таңда

Датасеттерді таңда

Оқыту үшін бір немесе бірнеше датасет таңда

Оқыту конфигурациясы⌄
Policy атауы *
Batch өлшемі
Оқыту табысы
Ең көп қадам
20000
Жүгірісдайын
Қадам
0 / 20 000
Loss
-
  • Бес архитектура, әрқайсысында орынды әдепкі мәндер
  • AY-Robots, Hugging Face немесе жергілікті диск датасеттері
  • Қадам, loss және жұмыс уақыты оқыту кезінде көрінеді

Қашықтағы операторлар робот қолдарыңды басқарып, қадағалап тұрсын

Қондырғың оқытылған policy-мен жұмысын жалғастыра береді. Қол тұрып қалса, қашықтағы оператор мұны тікелей көріністен көріп, басқаруды алады, қолды бастапқы қалпына қайтарады да, басқаруды қайтадан policy-ге береді.

Анимациялық өндіріс ұяшығы. Экрандарда біздің нақты қолданбаларымыз көрсетіледі: орындағы жергілікті cockpit және бұлт арқылы оператор көрінісі.
  1. 1Policy жұмыс істеп тұр Оқытылған policy-ің тапсырманы өздігінен орындайды.
  2. 2Қол тұрып қалды Оператор тікелей көріністе қолдың тұрып қалғанын көреді.
  3. 3Оператор басқаруды алады «Басқаруды алу» түймесін бір рет басу policy-ді кідіртеді.
  4. 4Бастапқы қалыпқа қайту Оператор буынды-буынды пернетақта арқылы қолды бастапқы қалпына қайтарады.
  5. 5Қайтадан policy-ге Policy түзетілген қалыптан жалғастырады. Араласу есепке алынады.
1-қадам, барлығы 5Policy жұмыс істеп тұр

Оқытылған policy-ің тапсырманы өздігінен орындайды.

Нақты жазбаның үстінде көрсетілген оператор көрінісінің анимациялық макеті, жазба 4-қадамда кері бағытта ойнатылады. Тірі сессияда оператор сенің камераңның ағынын көреді.

Қондырғың жұмысын жалғастыра береді

Қол, камералар және policy орнында қалады. Сен іске қосуды бастайсың да, роботты операторларға ашасың.

Қажет болғанда ғана адам

Оператор policy тұрып қалғанда ғана араласады да, дереу кейін басқаруды қайтарады. Төтенше тоқтату әрқашан қолжетімді.

Сағат бойынша төлем

Ең жоғары сағаттық ставканы роботты ашқанда өзің белгілейсің. Тек сессия шын мәнінде жұмыс істеген минуттар ғана есептеледі.

Карта жүктелуде...

Неліктен AY-Robots-ты таңдау керек?

Сенімділік пен ауқымдылық үшін жасалған кәсіпорын деңгейіндегі телеоперация платформасы

  • Төтенше төмен кідіріс

    Бүкіл әлем бойынша 30-70 мс кідіріс. Нақты уақыттағы басқару табиғи және жылдам сезіледі.

  • 24/7 Операторлық қамту

    Оқытылған операторлардың жаһандық желісі. Автоматты түрде ауыстыру үздіксіз жұмысты қамтамасыз етеді.

  • Автоматты түрде ауыстыру

    Егер оператор ажыратылса, оның орнын басқасы бірден басады. Тоқтаусыз жұмыс.

  • Сапалы оқыту деректері

    Жасанды интеллект модельдері үшін жоғары сапалы демонстрациялық деректерді жинаңыз. Кез келген форматта экспорттаңыз.

  • Кәсіпорын қауіпсіздігі

    Шеттен шетке шифрлау, SOC 2 сәйкестігі және деректерді қауіпсіз өңдеу.

  • Смарт жоспарлау

    Біз операторлық үйлестіруді, төлемдерді және жоспарлауды өңдейміз. Сіз роботтарыңызға назар аударыңыз.

Ол қалай жұмыс істейді

Үш қарапайым қадамда бастаңыз

01

Роботыңызды таңдаңыз

Біздің қолдау көрсетілетін робот қолдарымыздан таңдаңыз немесе аппараттық құралыңызға қолдау көрсетуді сұраңыз.

02

Бағдарламалық құралымызды жүктеп алыңыз

Біздің жеңіл клиентімізді робот контроллеріне орнатыңыз.

03

Жұмысты бастаңыз

Операторлық желімізге қосылыңыз және деректерді жинай бастаңыз.

Оқыту деректерін алудың үш жолы

Өзің жаз, жаздыр немесе сатып ал

Policy тек артындағы эпизодтардай ғана жақсы. Оларды өз қолыңмен жинай аласың, әлемдегі операторларға сетапыңда жаздыру үшін төлей аласың немесе маркетплейстен дайын датасет сатып ала аласың.

Өзің жаз

Қолды desktop клиентке қос, жазбаны баста — эпизодтар LeRobot форматында өз компьютеріңе түседі. Python жоқ, орнату демалысы жоқ.

Desktop клиентті алу

Операторлар жалдау

50-ден астам елден білікті операторлар қолыңды қашықтан басқарып, сипаттаған тапсырмаңды жазады. Сағат бойынша және тек брондаған сеанстар үшін төлейсің.

Мөлшерлемелерді көру

Датасет сатып алу

Жазбаны өткізіп жібер. Робот, тапсырма және сапа бойынша дайын эпизод жиынтықтарын қара — сол күні оқытуды баста.

Маркетплейсті ашу

Әр жол бір жерге келеді: жұмыс кеңістігіңдегі оқытуға дайын LeRobot датасеті.

Dataset Marketplace

Қолың жоқ па? Қиын емес — датасетті сатып ал.

Эпизодтарын алдын ала қарауға болатын, бес архитектураның бәрінде бірден оқытуға жарамды дайын LeRobot датасеттері — немесе өз жазбаларыңды орналастырып, олардан табыс тап.

Авторлығы тексерілгенСапасы тексерілгенДубликаттарды анықтауStripe арқылы төлемдер
Pick & Place BasicsOpen Source / LeRobot SO-100 (SO-ARM100) · 111 эпизод29 €
Kitchen ManipulationOpen Source / LeRobot SO-100 (SO-ARM100) · 121 эпизод79 €
Warehouse Bin-PickingOpen Source / LeRobot SO-100 (SO-ARM100) · 240 эпизод149 €
Sim-Pretraining MuJoCoOpen Source / LeRobot SO-100 (SO-ARM100) · 500 эпизодТегін

Каталогтан тікелей

Large-Scale Data Packages

Зертхана ауқымындағы дерек пакеттері

Зерттеу зертханалары, foundation-модель командалары мен компаниялар үшін: сендердің спецификацияларың бойынша датасеттер — бірнеше қол, бірнеше сахна, QA, эксклюзивтілік және жеткізу SLA-сымен.

Дерек пакеттері туралы толығырақ

Қолдау көрсетілетін робот қолдар

Әуесқой жинақтардан өнеркәсіптік қолдарға дейін. Әр карточкадағы белгі бүгін AY-Robots-пен не жұмыс істейтінін және нені сұраныс бойынша қосатынымызды көрсетеді.

SO-100 / SO-ARM100
Хобби және Open SourceБүгін жұмыс істейді

SO-100 / SO-ARM100

TheRobotStudio / LeRobot (Hugging Face)

5 DoF + ұстағыш

Біздің эталондық қолымыз. Арзан, ашық бастапқы кодты, Leader және Follower жұбы ретінде жазылады.

Сурет: TheRobotStudio · Apache-2.0 · өңделген

Franka Emika Panda
Өнеркәсіп және зерттеуСұраныс бойынша интеграция

Franka Emika Panda

Franka Emika

7 DoF855 mm3 kg

Көптеген жарияланған манипуляция датасеттерінде кездесетін, момент бойынша басқарылатын зерттеу қолы.

Сурет: Ims · CC BY-SA 4.0 · өңделген

SO-101 / SO-ARM101
Хобби және Open SourceБүгін жұмыс істейді

SO-101 / SO-ARM101

TheRobotStudio / LeRobot (Hugging Face)

5 DoF + ұстағыш

Білек бөлігі жаңартылған SO-100-дің мұрагері. Сервоқозғалтқыштары да, жұмыс барысы да бірдей.

Сурет: TheRobotStudio · Apache-2.0

KUKA LBR iiwa
Өнеркәсіп және зерттеуСұраныс бойынша интеграция

KUKA LBR iiwa

KUKA

7 DoF

Жеті осьті сезімтал жеңіл робот, 7 немесе 14 кг жүк көтергіштігімен қолжетімді.

Сурет: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · өңделген

Koch v1.1
Хобби және Open SourceДеректер үйлесімді

Koch v1.1

LeRobot (Hugging Face)

5 DoF + ұстағыш

Dynamixel сервоқозғалтқыштары бар ашық бастапқы кодты қол. Оның LeRobot датасеттері SO-100 деректері сияқты оқытылады.

Сурет: Jess Moss · Apache-2.0 · өңделген

Universal Robots UR16e
Өнеркәсіп және зерттеуСұраныс бойынша интеграция

Universal Robots UR16e

Universal Robots

6 DoF900 mm16 kg

Ауыр жүктерге арналған UR e-Series сериясындағы коллаборативті робот.

Сурет: Auledas · CC BY-SA 4.0 · өңделген

OpenArm
Хобби және Open SourceСұраныс бойынша интеграция

OpenArm

Enactic (Open Source)

7 DoF + ұстағыш633 mm

Жеті осьті ашық бастапқы кодты гуманоид қол, көбіне қос қол ретінде құрастырылады.

Сурет: Enactic · Apache-2.0 · өңделген

FANUC LR Mate 200iD
Өнеркәсіп және зерттеуСұраныс бойынша интеграция

FANUC LR Mate 200iD

FANUC

6 DoF717 mm7 kg

Ұсақ бөлшектермен жұмыс істеуге арналған ықшам алты осьті өнеркәсіптік робот.

Сурет: BorbaZal · CC BY-SA 4.0 · өңделген

Dobot Magician
Хобби және Open SourceСұраныс бойынша интеграция

Dobot Magician

Dobot

4 DoF320 mm0,5 kg

Мектептерге, жоғары оқу орындарына және мейкерспейстерге арналған үстел үсті қолы.

Сурет: Giacomo Alessandroni · CC BY-SA 4.0 · өңделген

ABB YuMi (IRB 14000)
Өнеркәсіп және зерттеуСұраныс бойынша интеграция

ABB YuMi (IRB 14000)

ABB

2 × 7 DoF559 mm0,5 kg

Ұсақ бөлшектерді құрастыруға арналған қос қолды коллаборативті робот.

Сурет: Stilfehler · CC BY-SA 4.0 · өңделген

MeArm
Хобби және Open SourceСұраныс бойынша интеграция

MeArm

Phenoptix / Mime Industries

Лазермен кесілген акрилден жасалған, хобби сервоқозғалтқыштары бар жинақ, алғашқы робот қолының классикасы.

Сурет: Phenoptix · CC BY-SA 3.0

Yaskawa Motoman GP25-12
Өнеркәсіп және зерттеуСұраныс бойынша интеграция

Yaskawa Motoman GP25-12

Yaskawa

6 DoF2010 mm12 kg

Жету радиусы 2 м, орын ауыстыру және манипуляция тапсырмаларына арналған алты осьті өнеркәсіптік робот.

Сурет: WikiNDND · CC0 · өңделген

Ішкі қолданба және CLI

Сенің қолың. Сенің компьютерің. Сенің деректерің.

AY-Robots клиентін орнатып, SO-100 немесе қолдау көрсетілетін қолмен imitation learning датасеттерін жаз. Python жоқ, терминал жоқ, орнату демалысы жоқ.

  • Қол мен камераларды автоматты таниды
  • Бағытталған жазба: task, reset, record, review, upload
  • Тікелей LeRobot датасет форматына экспорттайды
  • Деректерің жүктегенше жергілікті қалады

Барлық жүктеулер және орнату нұсқаулығы

Терминалды қалайсың ба? CLI бір командамен орнатылады.

CLI жинағы әлі шыққан жоқ, сондықтан орнату командасы мұнда көрсетілмейді: ол тек «no release published yet» деген хабарламамен тоқтап қалар еді. Алғашқы жинақ шыға салысымен ол пайда болады. Не жарияланғанын жүктеу беті көрсетеді.

CLI MCP сервері ретінде де жұмыс істейді, сондықтан Claude Code және басқа агенттер сенің қолыңды тікелей басқара алады. MCP интеграциясы

Браузердегі симуляция

SO-100-ді тікелей осында басқар

WASD негізді жылжытады, Q/E және R/F буындарды, бос орын ұстағышты жабады. Орнату жоқ, аккаунт жоқ — нақты қолмен бірдей кинематика.

Қолмен басқарау - SO-100 симуляциясыҮлгі деректер
camera_frontFPS--SIM
Пернетақта

Сценаның үстіне тінісіңіз, содан кейін WASD негізі мен иын жылжытады, Q/E сыңар, R/F қол сабы, T/G айналдырады және бос орын үйлеген жабады. Батталған сәрсіңізде түсік көгіндейді - немесе мұнда тінісіңіз ұстап диаконус.

Жазба

Симуляцияның әрбір ұмағы өндіктетпесіне сарамалау болған сәйкесінде сақталып, шындықтың қабатында дәл де сол арам.

Деректер жинағы
+ Жаңасы
Жазба жүріп жатыр SO-100 (Sim)
camera_frontcamera_topcamera_sidecamera_gripper
0 серия жазылды

Біз шешетін мәселелер

MCP интеграциясы

Жасанды интеллект агентің қолды басқарады

CLI MCP сервері ретінде де жұмыс істейді: Claude, ChatGPT, Grok және MCP қолдайтын кез келген IDE хостталған эндпоинтке қосылады — датасеттерді сұрауға, жазбаларды бастауға, қолды басқаруға және қателер туралы бізге тікелей хабарлауға болады. Ештеңе орнатудың қажеті жоқ, жария құралдар кілтсіз жұмыс істейді.

Бірге жұмыс істейді: Hugging Face MCP Server. Біздің датасеттер Hub-та тұр — агенттер оларды ресми HF құралдары арқылы тікелей тауып, жүктейді.

Клиентің үшін баптауды көшіру
Claudedrive_arm()
GPTChatGPTstart_recording()
Cursor / Grokexport_lerobot()
GitHub Copilotreport_bug()
AY-RobotsMCP сервері
SO-100 — сенің қолың

Қолың ширақ па? Remote Data Collector бол.

Басқа командалардың роботтарын қашықтан басқарып, сонымен бірге оқыту деректерін жина — сағат бойынша төлем, өз кестеңмен, бәрі браузерде. Өз роботың да, оқыту да, инференс те қажет емес.

Remote Data Collector болу

Робот операцияларыңызды кеңейтуге дайынсыз ба?

Телеоперация және деректерді жинау үшін AY-Robots-ты пайдаланатын жүздеген компанияға қосылыңыз.

Тегін сынақ нұсқасын бастаңыз