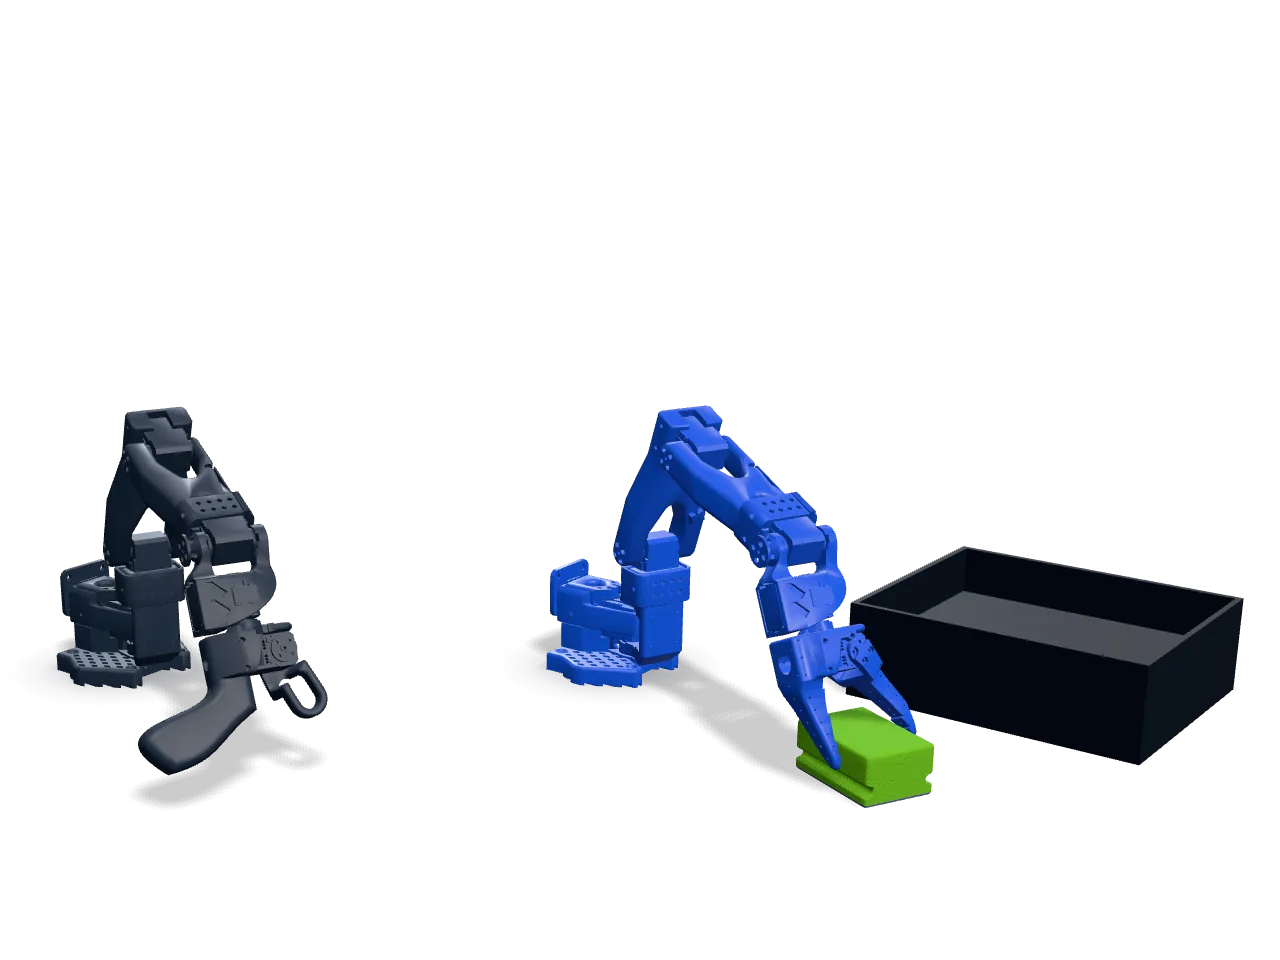
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
Mūsų atskaitos ranka. Nebrangi, atvirojo kodo, įrašoma kaip leader-follower pora.
Paveikslėlis: TheRobotStudio · Apache-2.0 · redaguota
Teleoperacijos klientas
Vietinis duomenų įrašymas,su savo ranka.
Darbalaukio programa ir CLI automatiškai atpažįsta ranką bei kameras ir veda tave per įrašymą, peržiūrą ir įkėlimą - tiesiai į LeRobot formatą. Savos užduotys, kamerų sąrankos ir rankų konfigūracijos įskaičiuotos.
Robotechnikos tyrimų ir plėtros skatinimas visame pasaulyje
Kameros vaizdas, delsa ir griebtuvas viename lange. Valdyk klaviatūra, slankikliais arba leader-follower režimu, kai antroji ranka kartoja tavo judesį. Kiekvienas judesys gali eiti tiesiai į duomenų rinkinį.
Judink leader ranka, o follower kartos jos judesius.
Pasirink modelį, įrašyk instrukciją paprasta kalba, spausk start. Skaičiavimas vyksta lokaliai ant roboto arba nuomojamame GPU, o sąnarių tikslai grįžta srautu.
Pasirink modelį, tada išmokytą policy (arba bazinį modelį) ir įrašyk instrukciją paprasta kalba. Modelis skaičiuoja sąnarių tikslus ir siunčia juos robotui, kol sustabdysi pilotą.
Pasirink įrašytus duomenų rinkinius, nustatyk modelį ir hiperparametrus, paleisk eigą. GPU nuomojamas pagal valandą, o baigtas checkpoint grįžta į tavo darbo erdvę, paruoštas tavo rankai.
Pasirink, kurią VLA modelio architektūrą mokysi
Pasirink vieną ar kelis duomenų rinkinius mokymui
Tavo sąranka toliau veikia su tavo išmokyta policy. Jei ranka užstringa, nuotolinis operatorius tai mato tiesioginiame vaizde, perima valdymą, grąžina ranką į pradinę padėtį ir vėl perduoda valdymą policy.


Tavo išmokyta policy pati atlieka užduotį.
Animuotas operatoriaus vaizdo maketas virš tikro įrašo, kuris 4 žingsnyje atkuriamas atvirkščiai. Tiesioginiame seanse operatorius mato tavo kameros srautą.
Ranka, kameros ir policy lieka ten, kur yra. Tu paleidi vykdymą ir atveri robotą operatoriams.
Operatorius įsikiša tik tada, kai policy užstringa, ir iškart grąžina valdymą. Avarinis stabdymas visada po ranka.
Aukščiausią valandinį įkainį nustatai, kai atveri robotą. Apmokestinamos tik tos minutės, kurias seansas iš tikrųjų truko.
Nuotolinis valdymas, duomenys ir politikos vienoje platformoje.
Komandos keliauja į ranką, vaizdas grįžta. Aukščiau esantis žemėlapis įvertina, kiek tai užtrunka kiekvienai šalių porai.
Kiek jų kur užregistruota, aukščiau esantis žemėlapis rodo gyvai iš mūsų duomenų bazės.
Jei politika užstringa, operatorius perima valdymą klaviatūra, o paskui grąžina politikai.
Rink demonstracijas savo modeliams. Kiekvienas įrašas patenka į tavo darbo sritį kaip LeRobot duomenų rinkinys.
Operatoriai pasiekia tavo ranką tik savo sesijos metu ir tik per leidžiamų komandų sąrašą.
Operatorių koordinavimu, mokėjimais ir planavimu rūpinamės mes. Tu susitelk į savo robotus.
Pradėkite trimis paprastais žingsniais
Pasirinkite iš mūsų palaikomų robotų rankų arba paprašykite palaikymo savo aparatinei įrangai.
Įdiekite mūsų lengvą klientą savo roboto valdiklyje.
Prisijunkite prie mūsų operatorių tinklo ir pradėkite rinkti duomenis.
Policy tiek gera, kiek epizodų už jos. Gali rinkti juos pats, mokėti operatoriams visame pasaulyje, kad rinktų tavo sąrankoje, arba pirkti baigtą duomenų rinkinį prekyvietėje.
Prijunk ranką prie darbalaukio kliento, paleisk įrašymą, ir epizodai atsidurs LeRobot formatu tavo kompiuteryje. Be Python, be savaitgalio sąrankos.
Atsisiųsti darbalaukio klientąPatyrę operatoriai iš daugiau nei 50 šalių nuotoliniu būdu perima tavo ranką ir įrašo tavo aprašytą užduotį. Moki pagal valandą ir tik už rezervuotas sesijas.
Žiūrėti įkainiusPraleisk įrašymą. Naršyk paruoštus epizodų rinkinius pagal robotą, užduotį ir kokybę — ir pradėk mokymą tą pačią dieną.
Atidaryti prekyvietęKiekvienas kelias baigiasi ten pat: LeRobot duomenų rinkinys tavo darbo erdvėje, paruoštas mokymui.
Nuo hobio rinkinių iki pramoninių robotų. Etiketė kiekvienoje kortelėje rodo, kas su AY-Robots veikia šiandien ir ką prijungiame pagal užklausą.

TheRobotStudio / LeRobot (Hugging Face)
Mūsų atskaitos ranka. Nebrangi, atvirojo kodo, įrašoma kaip leader-follower pora.
Paveikslėlis: TheRobotStudio · Apache-2.0 · redaguota

Franka Emika
Sukimo momentu valdoma tyrimų ranka, pasirodanti daugelyje paskelbtų manipuliavimo duomenų rinkinių.
Paveikslėlis: Ims · CC BY-SA 4.0 · redaguota

TheRobotStudio / LeRobot (Hugging Face)
SO-100 įpėdinis su patobulintu riešu. Tie patys servovarikliai, ta pati darbo eiga.
Paveikslėlis: TheRobotStudio · Apache-2.0

KUKA
Jautrus lengvasis robotas su septyniomis ašimis, galima 7 arba 14 kg keliamoji galia.
Paveikslėlis: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · redaguota

LeRobot (Hugging Face)
Atvirojo kodo ranka su Dynamixel servovarikliais. Jos LeRobot duomenų rinkiniai mokomi kaip SO-100 duomenys.
Paveikslėlis: Jess Moss · Apache-2.0 · redaguota

Universal Robots
Kolaboracinis robotas iš UR e serijos dideliems kroviniams.
Paveikslėlis: Auledas · CC BY-SA 4.0 · redaguota

Enactic (Open Source)
Atvirojo kodo humanoidinė ranka su septyniomis ašimis, dažniausiai statoma kaip rankų pora.
Paveikslėlis: Enactic · Apache-2.0 · redaguota

FANUC
Kompaktiškas šešių ašių pramoninis robotas smulkioms detalėms tvarkyti.
Paveikslėlis: BorbaZal · CC BY-SA 4.0 · redaguota

Dobot
Stalinė ranka mokymo klasėms ir kūrėjų dirbtuvėms.
Paveikslėlis: Giacomo Alessandroni · CC BY-SA 4.0 · redaguota

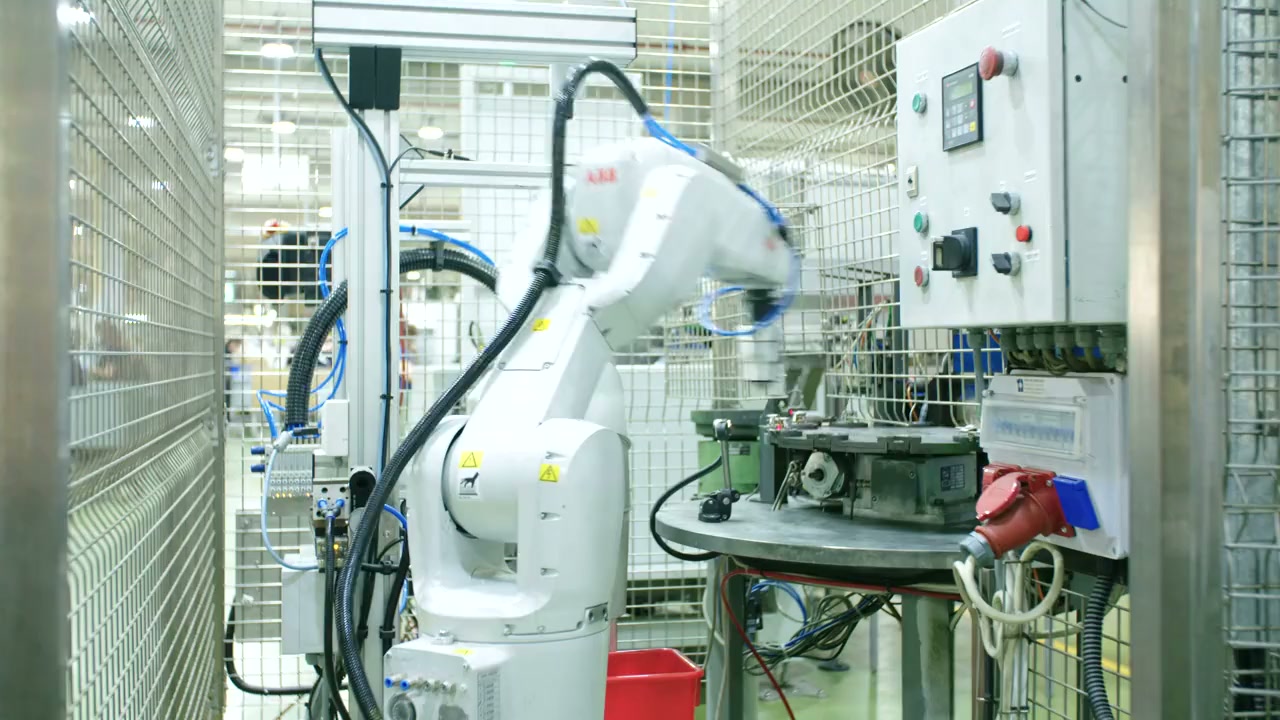
ABB
Dviejų rankų kolaboracinis robotas smulkių detalių surinkimui.
Paveikslėlis: Stilfehler · CC BY-SA 4.0 · redaguota

Phenoptix / Mime Industries
Lazeriu pjaustyto akrilo rinkinys su hobio servovarikliais, klasikinė pirmoji roboto ranka.
Paveikslėlis: Phenoptix · CC BY-SA 3.0
Įdiek AY-Robots klientą ir įrašinėk imitation learning duomenų rinkinius su SO-100 ar kita palaikoma ranka. Be Python, be terminalo, be savaitgalio sąrankos.
Dar nepaskelbtas joks CLI build, todėl diegimo komanda čia nerodoma: ji tik nutrūktų su pranešimu „no release published yet“. Ji atsiras, kai tik bus išleistas pirmasis build. Kas paskelbta, matysi atsisiuntimo puslapyje.
CLI veikia ir kaip MCP serveris, todėl Claude Code ir kiti agentai gali tiesiogiai valdyti tavo ranką. MCP integracija
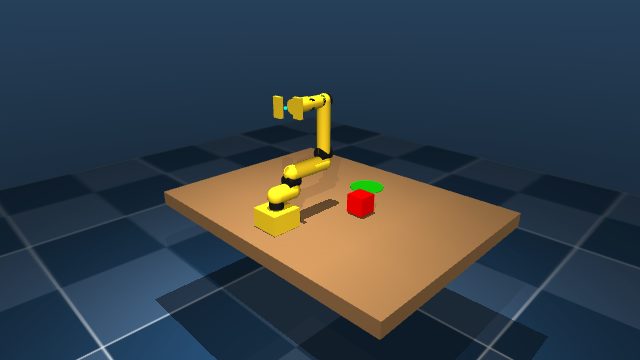
WASD juda bazę, Q/E ir R/F – sąnarius, tarpas uždaro griebtuvą. Be diegimo, be paskyros, ta pati kinematika kaip tikroje rankoje.
Virš scenos, tada WASD vairuoja bazę ir petį, Q/E alkūnę, R/F riešą, T/G sukasi ir tarpas uždaro griferį. Klavišai šviečia spaudžiant – arba laikyk juos čia su pele.
Kiekvienas modeliavimo judėjimas gali būti išsaugotas kaip epizodas, lygiai kaip ir tikru rankoje.
CLI veikia ir kaip MCP serveris: Claude, ChatGPT, Grok ir bet kuri MCP palaikanti IDE jungiasi prie talpinamo galinio taško - užklausk duomenų rinkinių, paleisk įrašymus, valdyk ranką ir apie klaidas pranešk tiesiai mums. Nieko nereikia diegti, vieši įrankiai be rakto.
Veikia kartu su Hugging Face MCP Server: mūsų duomenų rinkiniai yra Hub - agentai randa ir įkelia juos tiesiogiai per oficialius HF įrankius.
Nukopijuok sąranką savo klientuiValdyk kitų komandų robotus nuotoliniu būdu ir kartu rink mokymo duomenis - mokama už valandas, pagal tavo paties tvarkaraštį, viskas naršyklėje. Nereikia nei savo roboto, nei mokymo, nei išvados.
Prisijunkite prie šimtų įmonių, naudojančių AY-Robots teleoperavimui ir duomenų rinkimui.
Pradėti nemokamą bandomąją versiją