

Hobby och öppen källkodFungerar idag
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + gripare
Vår referensarm. Billig, öppen källkod, inspelad som leader-follower-par.
Bild: TheRobotStudio · Apache-2.0 · bearbetad
Remote Robot Teleoperation
Remote Data Collectors styrdina robotar – på distans.
Koppla din arm till vårt nätverk av Remote Data Collectors och låt demonstrationsdata samlas in dygnet runt, utan att du själv behöver sitta vid leader-armen.
Driver robotikforskning och utveckling världen över


 Hugging Face
Kamerabild, latens och gripare i ett fönster. Styr med tangentbord, med skjutreglage eller i leader-follower-läge där den andra armen speglar din rörelse. Varje rörelse kan gå rakt in i ett dataset.
Flytta leadern för hand så speglar followern dess rörelser.
Välj en modell, skriv en instruktion i vanlig språk, tryck start. Beräkningen körs antingen lokalt på roboten eller på en hyrd GPU, och ledmålen streamas tillbaka.
Välj en modell, sedan en tränad policy (eller basmodellen), och ange en instruktion i vanlig språk. Modellen beräknar ledmål och streamar dem till roboten tills du stoppar piloten.
Välj dataseten du spelat in, ställ in modell och hyperparametrar, starta körningen. GPU:n hyrs per timme och den färdiga checkpointen landar tillbaka i din arbetsyta, redo för din arm.
Välj vilken VLA-modellarkitektur du vill träna
Välj ett eller flera dataset att träna på
Din uppställning fortsätter köra med din tränade policy. Fastnar armen ser en operatör på distans det i livebilden, tar över, styr armen tillbaka till startläget och lämnar över styrningen till policyn igen.
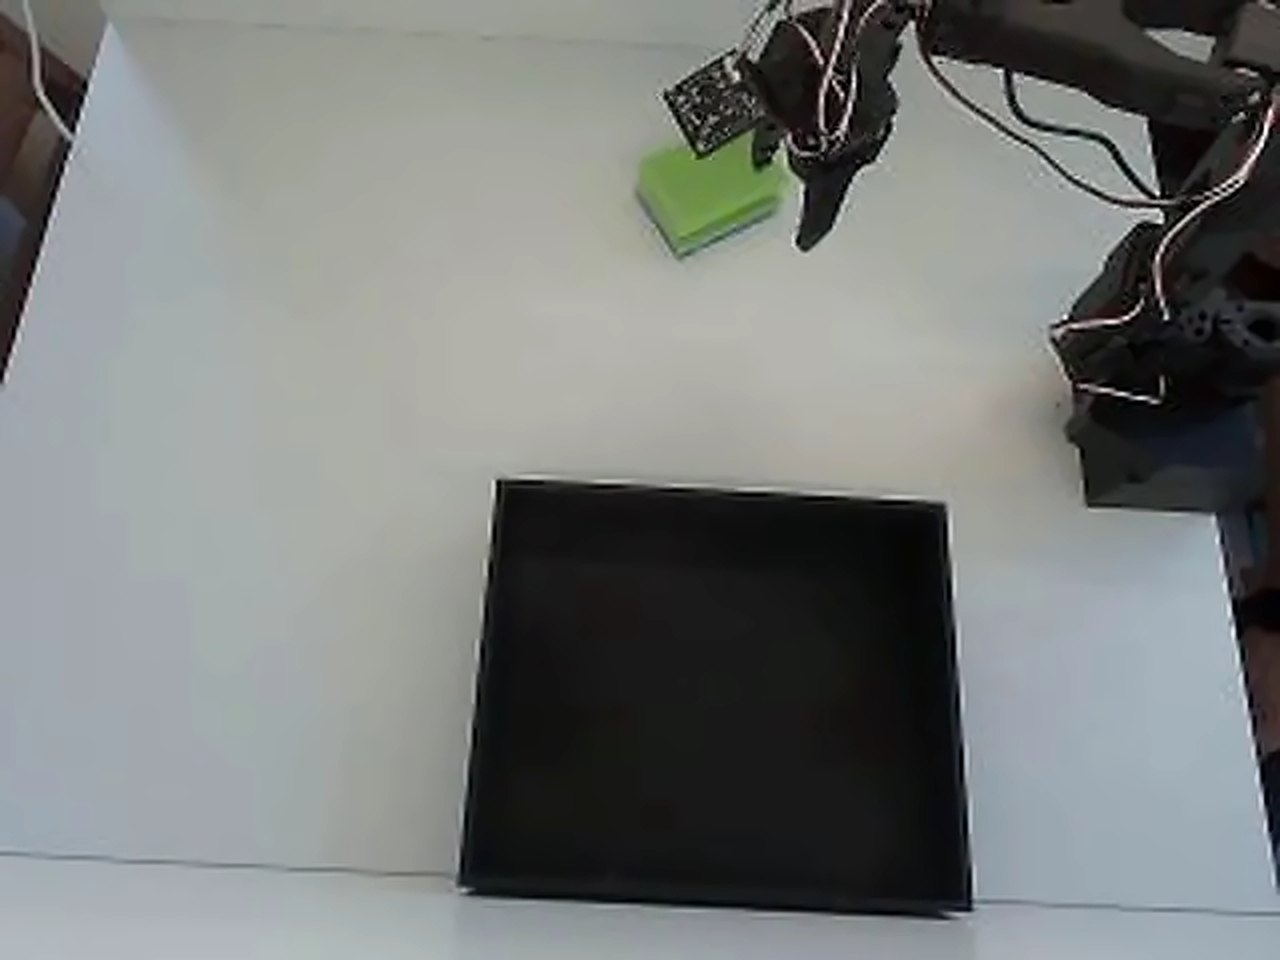
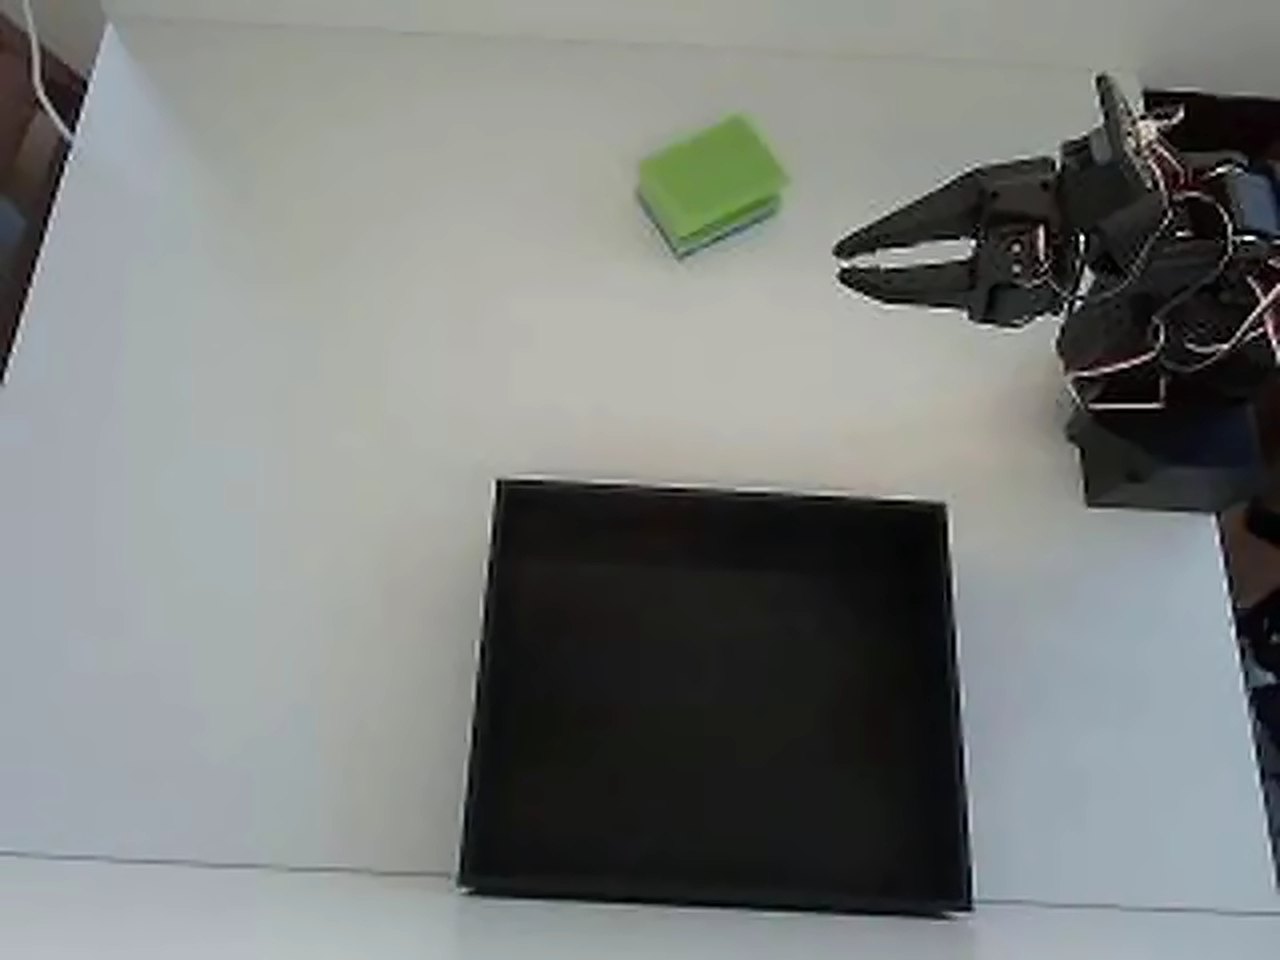
Din tränade policy arbetar igenom uppgiften på egen hand.
Animerad återgivning av operatörsvyn över en verklig inspelning, som spelas upp baklänges i steg 4. I en live-session ser operatören din kamerastream.
Arm, kameror och policy stannar där de är. Du startar körningen och gör roboten tillgänglig för operatörer.
Operatören ingriper bara när policyn fastnar och lämnar tillbaka direkt efteråt. Nödstoppet finns alltid inom räckhåll.
Det högsta timpriset sätter du när du gör roboten tillgänglig. Bara de minuter som sessionen faktiskt pågick debiteras.
Enterprise-teleoperationsplattform för tillförlitlighet och skala
~50ms latens globalt. Naturlig realtidskontroll.
Globalt nätverk av utbildade operatörer. Automatisk failover.
Om en operatör kopplas bort tar en annan över direkt.
Samla in högkvalitativ demonstrationsdata för dina AI-modeller.
End-to-end-kryptering och säker datahantering.
Vi hanterar koordinering, betalningar och schemaläggning.
Kom igång i tre enkla steg
Välj bland våra stödda robotarmar eller begär support för din hårdvara.
Installera vår lätta klient på din robotkontroller.
Anslut till vårt operatörsnätverk och börja samla data.
En policy är bara så bra som episoderna bakom den. Du kan samla dem själv, betala operatorer världen över för att spela in på din setup, eller köpa ett färdigt dataset på marknadsplatsen.
Koppla in armen i skrivbordsklienten, tryck inspelning, och episoderna landar i LeRobot-format på din egen maskin. Ingen Python, ingen installationshelg.
Hämta skrivbordsklientenSkickliga operatorer från över 50 länder tar kontroll över din arm på distans och spelar in uppdraget du beskriver. Du betalar per timme och bara för de sessioner du bokar.
Se priserHoppa över inspelningen. Bläddra bland färdiga episodsset efter robot, uppdrag och kvalitet, och börja träna samma dag.
Öppna marknadsplatsenAlla vägar leder till samma ställe: ett LeRobot-dataset i din arbetsyta, redo för träning.
Från hobbypaket till industrirobotar. Etiketten på varje kort visar vad som fungerar med AY-Robots idag och vad vi ansluter på förfrågan.
TheRobotStudio / LeRobot (Hugging Face)
Vår referensarm. Billig, öppen källkod, inspelad som leader-follower-par.
Bild: TheRobotStudio · Apache-2.0 · bearbetad

Franka Emika
Momentstyrd forskningsarm som förekommer i många publicerade manipulationsdataset.
Bild: Ims · CC BY-SA 4.0 · bearbetad

TheRobotStudio / LeRobot (Hugging Face)
Efterföljare till SO-100 med omarbetad handled. Samma servon, samma arbetsflöde.
Bild: TheRobotStudio · Apache-2.0

KUKA
Känslig lättviktsrobot med sju axlar, tillgänglig med 7 eller 14 kg bärförmåga.
Bild: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · bearbetad

LeRobot (Hugging Face)
Arm med öppen källkod och Dynamixel-servon. Dess LeRobot-dataset tränar du som SO-100-data.
Bild: Jess Moss · Apache-2.0 · bearbetad

Universal Robots
Kollaborativ robot ur UR e-serien för tunga laster.
Bild: Auledas · CC BY-SA 4.0 · bearbetad

Enactic (Open Source)
Humanoid arm med öppen källkod och sju axlar, oftast uppbyggd som ett armpar.
Bild: Enactic · Apache-2.0 · bearbetad

FANUC
Kompakt sexaxlig industrirobot för hantering av små delar.
Bild: BorbaZal · CC BY-SA 4.0 · bearbetad

Dobot
Skrivbordsarm för klassrum och maker-labb.
Bild: Giacomo Alessandroni · CC BY-SA 4.0 · bearbetad

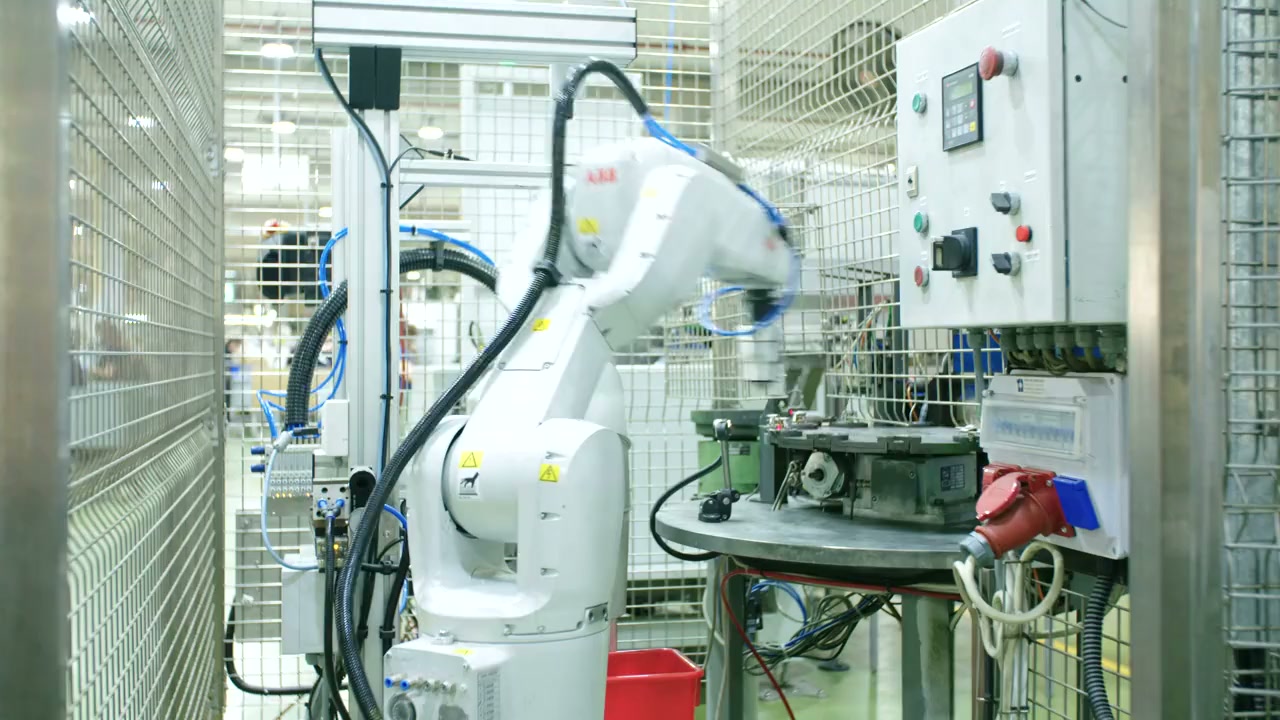
ABB
Kollaborativ robot med två armar för montering av små delar.
Bild: Stilfehler · CC BY-SA 4.0 · bearbetad

Phenoptix / Mime Industries
Lasersågat akrylpaket med hobbyservon, en klassiker som första robotarm.
Bild: Phenoptix · CC BY-SA 3.0
Installera AY-Robots-klienten och spela in imitation learning-dataset med din SO-100 eller valfri stödd arm. Ingen Python, ingen terminal, ingen installationshelg.
Ingen CLI-version har släppts än, därför visas inte installationskommandot här: det skulle bara avbrytas med ”no release published yet”. Det visas så fort den första versionen finns ute. Vad som är publicerat visar nedladdningssidan.
CLI:n fungerar också som MCP-server, så att Claude Code och andra agenter kan styra din arm direkt. MCP-integration
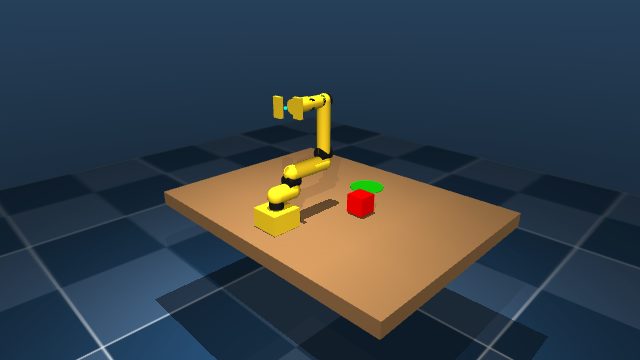
WASD flyttar basen, Q/E och R/F styr lederna, mellanslag stänger griparen. Ingen installation, inget konto, samma kinematik som den riktiga armen.
Håll musen över scenen, sedan flyttar WASD basen och axeln, Q/E armbågen, R/F handleden, T/G roterar den, mellanslag griper. Tangenterna lyser upp när du trycker dem - eller så håller du dem här med musen.
Varje rörelse i simulatorn hamnar på begäran som en episod i datasetet, precis som på den riktiga armen.
CLI:n fungerar också som MCP-server: Claude, ChatGPT, Grok och varje MCP-kompatibel IDE ansluter till en hostad endpoint – fråga efter dataset, starta inspelningar, styr armen och rapportera buggar direkt till oss. Inget att installera, publika verktyg utan nyckel.
Fungerar tillsammans med Hugging Face MCP Server: våra dataset finns på Hub – agenter hittar och laddar dem direkt via de officiella HF-verktygen.
Kopiera inställningen för din klientStyr andra teams robotar på distans och samla träningsdata på köpet – betalt per timme, enligt ditt eget schema, allt i webbläsaren. Du behöver ingen egen robot, ingen träning och ingen inferens.
Gå med hundratals företag som använder AY-Robots.
Starta gratis provperiod