
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
Mkono wetu wa rejea. Wa gharama nafuu, chanzo huria, unarekodiwa kama jozi ya leader na follower.
Picha: TheRobotStudio · Apache-2.0 · imehaririwa
Remote Robot Teleoperation
Wakusanyaji wa Data Mbali wanaendesharoboti zako - kwa mbali.
Unganisha mkono wako na mtandao wetu wa Wakusanyaji wa Data Mbali na uwaache wakusanye data ya maonyesho saa nzima, bila wewe mwenyewe kukaa kwenye mkono wa leader.
Inawezesha utafiti na maendeleo ya roboti duniani kote
Feed ya kamera, latency na gripper katika dirisha moja. Endesha kutoka kibodi, kutoka slider, au katika hali ya leader-follower ambapo mkono wa pili unaiga mwendo wako. Kila mwendo unaweza kwenda moja kwa moja kwenye dataset.
Sogeza roboti ya leader kwa mkono na follower huiga mienendo yake.
Chagua modeli, andika maagizo kwa lugha rahisi, bonyeza anza. Hesabu inaendesha ama ndani ya robot au kwenye GPU iliyokodishwa, na malengo ya viungo yanatiririka kurudi.
Chagua modeli, kisha policy iliyofundishwa (au modeli ya msingi), na weka maagizo kwa lugha rahisi. Modeli huhesabu malengo ya viungo na kuyatiririsha kwa robot mpaka usimamishe pilot.
Chagua dataset ulizorekodi, weka modeli na hyperparameters, anza kukimbia. GPU inakodishwa kwa saa na checkpoint iliyokamilika inarudi katika nafasi yako ya kazi, tayari kwa mkono wako.
Chagua usanifu wa modeli ya VLA wa kufunza
Chagua dataset moja au zaidi kufundisha
Usanidi wako unaendelea kufanya kazi na policy yako iliyofunzwa. Mkono ukikwama, opereta wa mbali anauona katika mwonekano wa moja kwa moja, anachukua udhibiti, anaelekeza mkono kurudi kwenye mkao wa kuanzia na kurudisha udhibiti kwa policy.


Policy yako iliyofunzwa hufanya kazi hiyo yenyewe.
Uigaji wenye uhuishaji wa mwonekano wa opereta juu ya rekodi halisi, inayochezwa kinyumenyume katika hatua ya 4. Katika kipindi cha moja kwa moja, opereta anaona mtiririko wa kamera yako.
Mkono, kamera na policy hubaki mahali zilipo. Wewe unaanzisha uendeshaji na kuwapa opereta nafasi ya kuendesha roboti.
Opereta huingilia kati tu policy inapokwama, na hurudisha udhibiti mara baada ya hapo. Kitufe cha dharura cha kusimamisha kiko karibu kila wakati.
Unaweka kiwango cha juu zaidi cha saa unaporuhusu roboti. Ni dakika ambazo kipindi kilidumu kweli tu ndizo zinazotozwa.
Jukwaa la uendeshaji wa roboti la kiwango cha biashara lililoundwa kwa ajili ya uaminifu na ukubwa
Muda wa kusubiri wa ~50ms duniani kote. Udhibiti wa wakati halisi unahisi asili na unaitikia.
Mtandao wa kimataifa wa opereta waliofunzwa. Ubadilishaji otomatiki huhakikisha uendeshaji unaoendelea.
Ikiwa opereta atakata muunganisho, mwingine anachukua mara moja. Hakuna muda wa kusimama.
Kusanya data ya onyesho ya ubora wa juu kwa miundo yako ya AI. Hamisha katika umbizo lolote.
Usimbaji fiche wa mwisho hadi mwisho, utiifu wa SOC 2, na ushughulikiaji salama wa data.
Tunashughulikia uratibu wa opereta, malipo, na upangaji ratiba. Unazingatia roboti zako.
Anza kwa hatua tatu rahisi
Chagua kutoka kwa mikono yetu ya roboti inayoungwa mkono au uombe usaidizi kwa vifaa vyako.
Sakinisha mteja wetu mwepesi kwenye kidhibiti chako cha roboti.
Unganisha kwenye mtandao wetu wa opereta na uanze kukusanya data.
Policy ni nzuri tu kama episode zilizoko nyuma yake. Unaweza kuzikusanya kwa mikono yako, kulipa opereta duniani kote wazikusanye kwenye usanidi wako, au kununua dataset iliyokamilika kutoka soko.
Unganisha mkono wako kwenye programu ya desktop, bonyeza rekodi, na episode zinashuka katika muundo wa LeRobot kwenye kompyuta yako. Hakuna Python, hakuna wikendi ya usanidi.
Pata programu ya desktopOpereta stadi kutoka nchi zaidi ya 50 huchukua udhibiti wa mkono wako kwa mbali na kurekodi kazi unayoeleza. Unalipa kwa saa na tu kwa vipindi unavyoweka.
Angalia beiRuka kurekodi. Vinjari seti za episode zilizotengenezwa kwa robot, kazi na ubora, na uanze mafunzo siku hiyo hiyo.
Fungua sokoKila njia inaishia mahali pamoja: dataset ya LeRobot katika nafasi yako ya kazi, tayari kwa mafunzo.
Kuanzia seti za hobby hadi mikono ya viwandani. Lebo kwenye kila kadi inaonyesha kinachofanya kazi na AY-Robots leo na kile tunachounganisha kwa ombi.

TheRobotStudio / LeRobot (Hugging Face)
Mkono wetu wa rejea. Wa gharama nafuu, chanzo huria, unarekodiwa kama jozi ya leader na follower.
Picha: TheRobotStudio · Apache-2.0 · imehaririwa

Franka Emika
Mkono wa utafiti unaodhibitiwa kwa torque unaoonekana katika dataset nyingi za manipulation zilizochapishwa.
Picha: Ims · CC BY-SA 4.0 · imehaririwa

TheRobotStudio / LeRobot (Hugging Face)
Mrithi wa SO-100 mwenye kifundo cha mkono kilichorekebishwa. Servo zilezile, mtiririko wa kazi uleule.
Picha: TheRobotStudio · Apache-2.0

KUKA
Roboti nyepesi nyeti yenye mihimili saba, inapatikana na mzigo wa 7 au 14 kg.
Picha: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · imehaririwa

LeRobot (Hugging Face)
Mkono wa chanzo huria wenye servo za Dynamixel. Dataset zake za LeRobot hufunzwa kama data ya SO-100.
Picha: Jess Moss · Apache-2.0 · imehaririwa

Universal Robots
Roboti shirikishi ya UR e-Series kwa mizigo mizito.
Picha: Auledas · CC BY-SA 4.0 · imehaririwa

Enactic (Open Source)
Mkono wa humanoid wa chanzo huria wenye mihimili saba, kwa kawaida hujengwa kama jozi ya mikono.
Picha: Enactic · Apache-2.0 · imehaririwa

FANUC
Roboti ndogo ya viwandani ya mihimili sita kwa kushughulikia vipande vidogo.
Picha: BorbaZal · CC BY-SA 4.0 · imehaririwa

Dobot
Mkono wa mezani kwa madarasa na maabara za watengenezaji.
Picha: Giacomo Alessandroni · CC BY-SA 4.0 · imehaririwa

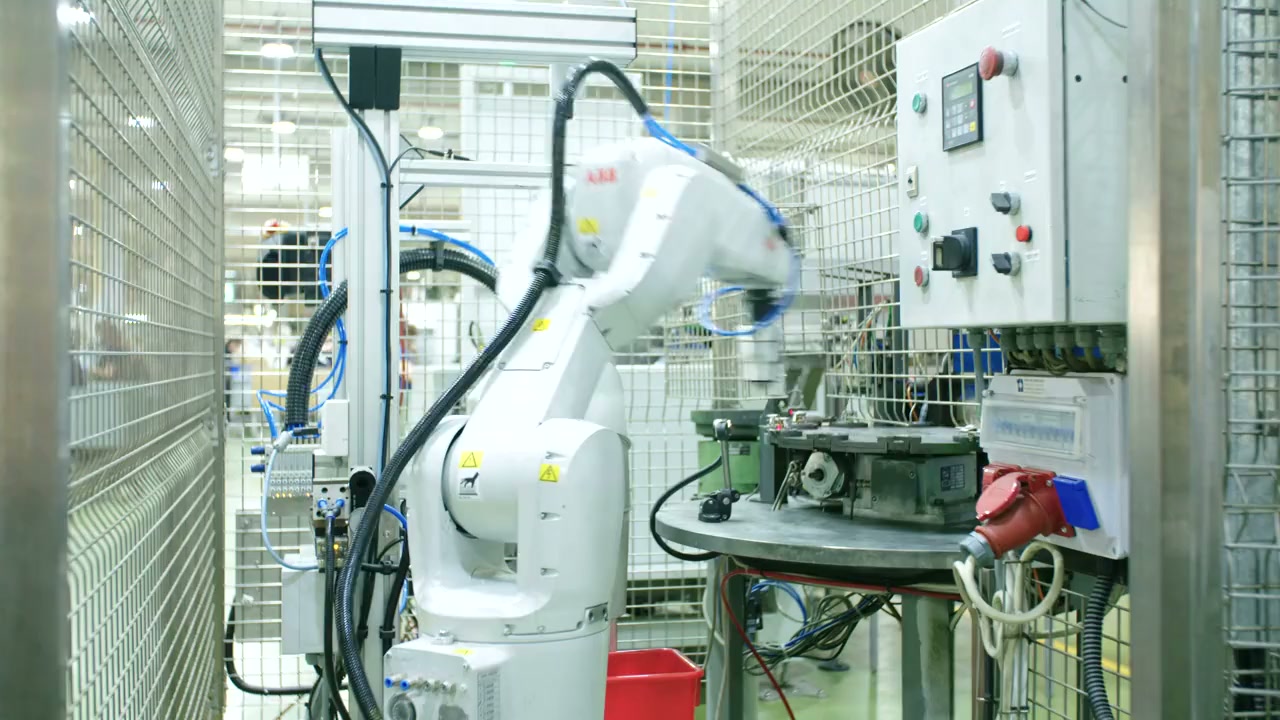
ABB
Roboti shirikishi ya mikono miwili kwa kuunganisha vipande vidogo.
Picha: Stilfehler · CC BY-SA 4.0 · imehaririwa

Phenoptix / Mime Industries
Seti ya akriliki iliyokatwa kwa leza na servo za hobby, mkono wa kwanza wa roboti wa kawaida.
Picha: Phenoptix · CC BY-SA 3.0
Sakinisha mteja wa AY-Robots naurekodi dataset za imitation learning kwa SO-100 yako au mkono wowote unaoungwa mkono. Hakuna Python, hakuna terminal, hakuna wikendi ya usanidi.
Bado hakuna toleo la CLI lililotolewa, kwa hivyo amri ya usakinishaji haionyeshwi hapa: ingeishia tu na “no release published yet”. Itaonekana mara toleo la kwanza litakapotoka. Ukurasa wa kupakua unaonyesha kilichochapishwa.
CLI pia inaendeshwa kama seva ya MCP, kwa hivyo Claude Code na mawakala wengine wanaweza kuendesha mkono wako moja kwa moja. Muunganisho wa MCP
WASD inasogeza msingi, Q/E na R/F vinaendesha viungo, space hufunga gripper. Hakuna usakinishaji, hakuna akaunti, kinematics sawa na mkono halisi.
Ongeza kichumba, kisha WASD husogeza msingi na bega, Q/E kiwimbi, R/F mkono, T/G inazungusha na nafasi inapuuza kamata. Vitufe vinywea wakati unaviambula - au viweke hapa kwa panya.
Kila harakati katika uigaji inaweza kuhifadhiwa kama hadithi, sawa na mkono halisi.
CLI pia inaendeshwa kama seva ya MCP: Claude, ChatGPT, Grok na IDE yoyote inayounga mkono MCP huunganishwa kwenye sehemu ya mwisho iliyohifadhiwa - uliza dataset, anza kurekodi, endesha mkono na tuambie kuhusu hitilafu moja kwa moja. Hakuna cha kusakinisha, zana za umma bila ufunguo.
Inafanya kazi pamoja na Hugging Face MCP Server: dataset zetu ziko kwenye Hub - mawakala huzipata na kuzipakia moja kwa moja kupitia zana rasmi za HF.
Nakili usanidi wa programu yakoDhibiti roboti za timu nyingine kwa mbali na kukusanya data ya mafunzo wakati huo huo - unalipwa kwa saa, kwa ratiba yako mwenyewe, yote kwenye kivinjari. Huhitaji roboti yako mwenyewe, mafunzo wala inference.
Jiunge na mamia ya kampuni zinazotumia AY-Robots kwa uendeshaji wa roboti na ukusanyaji wa data.
Anza Jaribio la Bure