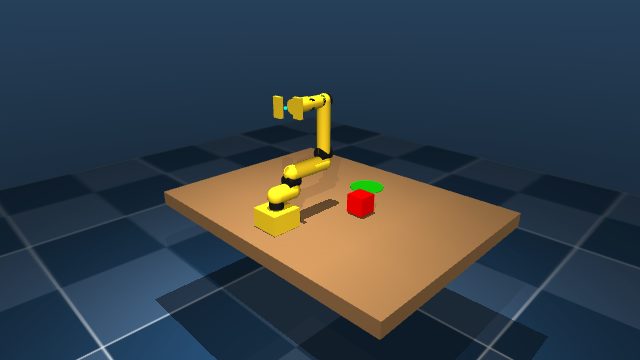

งานอดิเรกและโอเพนซอร์สใช้งานได้แล้ว
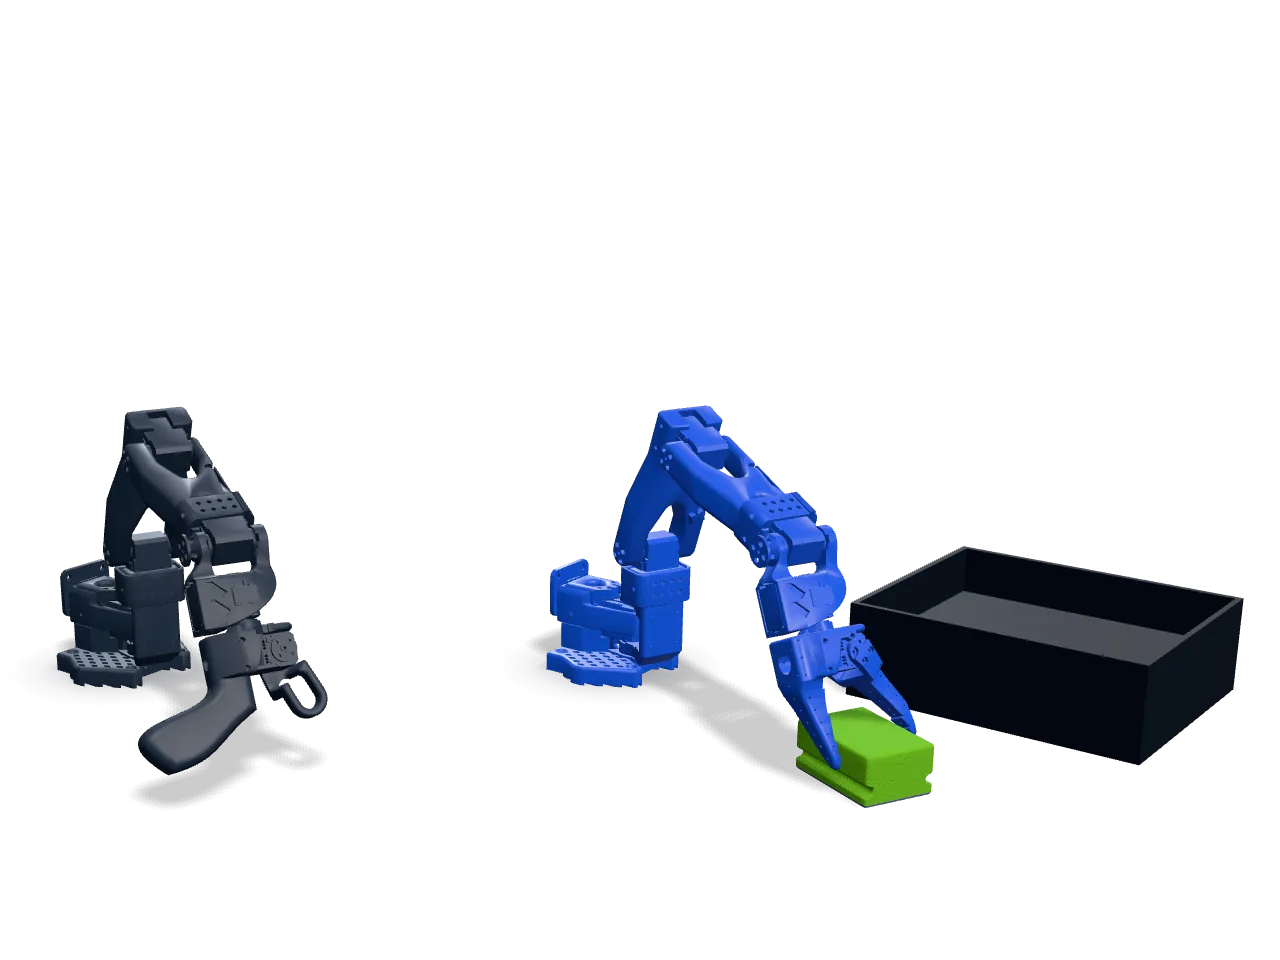
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + กริปเปอร์
แขนอ้างอิงของเรา ต้นทุนต่ำ โอเพนซอร์ส บันทึกเป็นคู่ leader และ follower
ภาพ: TheRobotStudio · Apache-2.0 · แก้ไขแล้ว
ไคลเอนต์ Teleoperation
บันทึกข้อมูลในเครื่องด้วยแขนหุ่นยนต์ของคุณเอง
แอปเดสก์ท็อปและ CLI ตรวจพบแขนหุ่นยนต์และกล้องของคุณโดยอัตโนมัติ และพาคุณผ่านการบันทึก การตรวจทาน และการอัปโหลด ได้ผลลัพธ์เป็นรูปแบบ LeRobot ทันที รองรับงานแบบกำหนดเอง การตั้งค่ากล้อง และการกำหนดค่าแขนหุ่นยนต์
ขับเคลื่อนการวิจัยและพัฒนาด้านหุ่นยนต์ทั่วโลก
 Hugging Face
ฟีดกล้อง latency และกริปเปอร์ในหน้าต่างเดียว ขับด้วยคีย์บอร์ด สไลเดอร์ หรือโหมด leader-follower ที่แขนที่สองสะท้อนการเคลื่อนไหวของคุณ ทุกการเคลื่อนไหวเข้าชุดข้อมูลได้เลย
ขยับหุ่นยนต์ leader ด้วยมือ แล้วหุ่นยนต์ follower จะเคลื่อนไหวตามแบบเดียวกัน
เลือกโมเดล พิมพ์คำสั่งเป็นภาษาธรรมดา กดเริ่ม การคำนวณรันบนหุ่นยนต์ในเครื่องหรือ GPU ที่เช่า และเป้าหมายข้อต่อสตรีมกลับมา
เลือกโมเดล แล้วเลือก policy ที่เทรนแล้ว (หรือโมเดลฐาน) แล้วใส่คำสั่งเป็นภาษาธรรมดา โมเดลคำนวณเป้าหมายข้อต่อและสตรีมไปยังหุ่นยนต์จนกว่าคุณหยุดไพลอต
เลือกชุดข้อมูลที่บันทึก ตั้งโมเดลและไฮเปอร์พารามิเตอร์ เริ่มรัน GPU เช่ารายชั่วโมง และเช็กพอยต์ที่เสร็จกลับมาในพื้นที่ทำงาน พร้อมใช้กับแขนของคุณ
เลือกสถาปัตยกรรมโมเดล VLA ที่จะเทรน
เลือกชุดข้อมูลหนึ่งหรือหลายอันเพื่อเทรน
ระบบของคุณทำงานต่อด้วย policy ที่เทรนไว้ หากแขนติดขัด โอเปอเรเตอร์ระยะไกลจะเห็นในภาพสด เข้าควบคุม พาแขนกลับไปยังตำแหน่งเริ่มต้น แล้วคืนการควบคุมให้ policy
policy ที่คุณเทรนไว้ทำงานตามภารกิจด้วยตัวเอง
ภาพจำลองเคลื่อนไหวของมุมมองโอเปอเรเตอร์ซ้อนบนการบันทึกจริง ซึ่งในขั้นที่ 4 จะเล่นย้อนกลับ ในเซสชันสดจริง โอเปอเรเตอร์จะเห็นสตรีมกล้องของคุณ
แขนหุ่นยนต์ กล้อง และ policy ยังอยู่ที่เดิม คุณเริ่มการรันและเปิดหุ่นยนต์ให้โอเปอเรเตอร์เข้าใช้
โอเปอเรเตอร์จะเข้ามาแทรกแซงเฉพาะเมื่อ policy ติดขัด และคืนการควบคุมทันทีหลังจากนั้น ปุ่มหยุดฉุกเฉินอยู่ใกล้มือตลอดเวลา
คุณกำหนดอัตรารายชั่วโมงสูงสุดตอนเปิดหุ่นยนต์ และคิดเงินเฉพาะนาทีที่เซสชันทำงานจริง
ควบคุมทางไกล ข้อมูล และนโยบายบนแพลตฟอร์มเดียว
คำสั่งไปที่แขน วิดีโอส่งกลับมา แผนที่ด้านบนประเมินว่าใช้เวลาเท่าไรสำหรับแต่ละคู่ประเทศ
แผนที่ด้านบนแสดงสดจากฐานข้อมูลของเราว่ามีผู้ลงทะเบียนกี่คนในแต่ละที่
ถ้านโยบายติดขัด ผู้ควบคุมจะรับช่วงด้วยคีย์บอร์ดแล้วส่งกลับให้นโยบาย
รวบรวมตัวอย่างการสาธิตสำหรับโมเดลของคุณ ทุกการบันทึกจะเข้าสู่พื้นที่ทำงานของคุณเป็นชุดข้อมูล LeRobot
ผู้ควบคุมเข้าถึงแขนของคุณได้เฉพาะในช่วงเซสชันของตน และผ่านรายการคำสั่งที่อนุญาตเท่านั้น
เราดูแลการประสานงานผู้ควบคุม การชำระเงิน และการจัดตาราง คุณโฟกัสที่หุ่นยนต์ของคุณ
เริ่มต้นได้ง่ายๆ ในสามขั้นตอน
เลือกจากแขนหุ่นยนต์ที่รองรับของเรา หรือขอการสนับสนุนสำหรับฮาร์ดแวร์ของคุณ
ติดตั้งไคลเอนต์ขนาดเล็กของเราบนตัวควบคุมหุ่นยนต์ของคุณ
เชื่อมต่อกับเครือข่ายผู้ปฏิบัติงานของเราและเริ่มเก็บรวบรวมข้อมูล
policy ดีได้แค่คุณภาพของตอนที่อยู่ข้างหลัง คุณเก็บด้วยมือเอง จ้างโอเปอเรเตอร์ทั่วโลกเก็บบนชุดของคุณ หรือซื้อชุดข้อมูลสำเร็จจากตลาดได้
เสียบแขนเข้าเดสก์ท็อปไคลเอนต์ กดบันทึก แล้วตอนจะลงรูปแบบ LeRobot บนเครื่องคุณเอง ไม่ต้อง Python ไม่ต้องตั้งค่าทั้งวีคเอนด์
รับเดสก์ท็อปไคลเอนต์โอเปอเรเตอร์ฝีมือจากกว่า 50 ประเทศควบคุมแขนของคุณระยะไกลและบันทึกงานที่คุณอธิบาย คุณจ่ายรายชั่วโมงและเฉพาะเซสชันที่จอง
ดูเรทข้ามการบันทึก เลือกชุดตอนสำเร็จตามหุ่นยนต์ งาน และคุณภาพ แล้วเริ่มเทรนได้วันเดียวกัน
เปิดตลาดทุกทางจบที่เดียวกัน: ชุดข้อมูล LeRobot ในพื้นที่ทำงานของคุณ พร้อมเทรน
ตั้งแต่ชุดประกอบสำหรับงานอดิเรกไปจนถึงแขนอุตสาหกรรม ป้ายบนแต่ละการ์ดบอกว่าอะไรใช้งานกับ AY-Robots ได้แล้วตอนนี้ และอะไรที่เราเชื่อมต่อให้เมื่อร้องขอ
TheRobotStudio / LeRobot (Hugging Face)
แขนอ้างอิงของเรา ต้นทุนต่ำ โอเพนซอร์ส บันทึกเป็นคู่ leader และ follower
ภาพ: TheRobotStudio · Apache-2.0 · แก้ไขแล้ว

Franka Emika
แขนวิจัยที่ควบคุมด้วยแรงบิด ปรากฏอยู่ในชุดข้อมูลการจัดการวัตถุที่เผยแพร่แล้วจำนวนมาก
ภาพ: Ims · CC BY-SA 4.0 · แก้ไขแล้ว

TheRobotStudio / LeRobot (Hugging Face)
รุ่นต่อจาก SO-100 พร้อมข้อมือที่ปรับปรุงใหม่ เซอร์โวเดียวกัน ขั้นตอนเดียวกัน
ภาพ: TheRobotStudio · Apache-2.0

KUKA
หุ่นยนต์น้ำหนักเบาเจ็ดแกนที่ไวต่อแรงสัมผัส มีให้เลือกรับน้ำหนัก 7 หรือ 14 kg
ภาพ: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · แก้ไขแล้ว

LeRobot (Hugging Face)
แขนหุ่นยนต์โอเพนซอร์สที่ใช้เซอร์โว Dynamixel ชุดข้อมูล LeRobot ของมันเทรนได้เหมือนข้อมูล SO-100
ภาพ: Jess Moss · Apache-2.0 · แก้ไขแล้ว

Universal Robots
หุ่นยนต์ทำงานร่วมกับคนในซีรีส์ UR e สำหรับงานรับน้ำหนักมาก
ภาพ: Auledas · CC BY-SA 4.0 · แก้ไขแล้ว

Enactic (Open Source)
แขนฮิวมานอยด์โอเพนซอร์สเจ็ดแกน ส่วนใหญ่ประกอบเป็นคู่สองแขน
ภาพ: Enactic · Apache-2.0 · แก้ไขแล้ว

FANUC
หุ่นยนต์อุตสาหกรรมหกแกนขนาดกะทัดรัด สำหรับจัดการชิ้นส่วนขนาดเล็ก
ภาพ: BorbaZal · CC BY-SA 4.0 · แก้ไขแล้ว

Dobot
แขนหุ่นยนต์ตั้งโต๊ะสำหรับห้องเรียนและเมกเกอร์สเปซ
ภาพ: Giacomo Alessandroni · CC BY-SA 4.0 · แก้ไขแล้ว

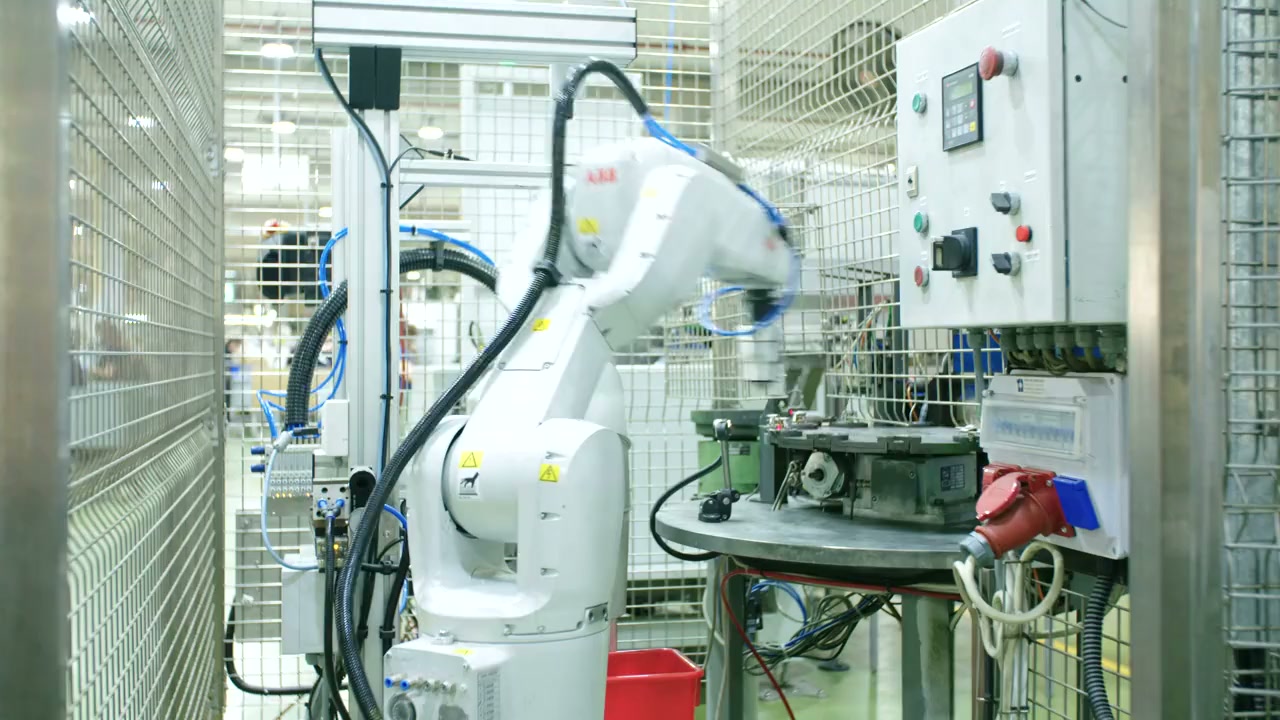
ABB
หุ่นยนต์ทำงานร่วมกับคนแบบสองแขน สำหรับประกอบชิ้นส่วนขนาดเล็ก
ภาพ: Stilfehler · CC BY-SA 4.0 · แก้ไขแล้ว

Phenoptix / Mime Industries
ชุดประกอบอะคริลิกตัดด้วยเลเซอร์พร้อมเซอร์โวระดับงานอดิเรก เป็นแขนหุ่นยนต์ตัวแรกแบบคลาสสิก
ภาพ: Phenoptix · CC BY-SA 3.0
ติดตั้งไคลเอนต์ AY-Robots แล้วบันทึกชุดข้อมูล imitation learning ด้วย SO-100 หรือแขนที่รองรับ ไม่ต้อง Python ไม่ต้องเทอร์มินัล ไม่ต้องตั้งค่าทั้งวีคเอนด์
ยังไม่มี CLI ที่เผยแพร่ จึงยังไม่แสดงคำสั่งติดตั้งตรงนี้ เพราะถ้าแสดงไปก็จะหยุดพร้อมข้อความ “no release published yet” เท่านั้น คำสั่งจะปรากฏทันทีที่บิลด์แรกออกมา ดูว่าเผยแพร่อะไรไปแล้วบ้างได้ที่ หน้าดาวน์โหลด
CLI ยังรันเป็นเซิร์ฟเวอร์ MCP ได้ด้วย ทำให้ Claude Code และเอเจนต์อื่น ๆ สั่งงานแขนของคุณได้โดยตรง การเชื่อมต่อ MCP
WASD ขยับฐาน Q/E และ R/F ขับข้อต่อ วรรคปิดกริปเปอร์ ไม่ติดตั้ง ไม่ต้องบัญชี คิเนเมติกส์เดียวกับแขนจริง
Hover the scene, then WASD drives base and shoulder, Q/E the elbow, R/F the wrist, T/G rolls it and space closes the gripper. The keys light up as you press them - or hold them here with the mouse.
Every move in the sim can be stored as an episode, exactly like on the real arm.
CLI ยังรันเป็นเซิร์ฟเวอร์ MCP ได้ด้วย Claude, ChatGPT, Grok และ IDE ใด ๆ ที่รองรับ MCP เชื่อมต่อกับเอนด์พอยต์ที่โฮสต์ไว้ เพื่อค้นหาชุดข้อมูล เริ่มบันทึก ขับแขนหุ่นยนต์ และรายงานบั๊กมาที่เราได้โดยตรง ไม่ต้องติดตั้งอะไร เครื่องมือสาธารณะใช้ได้โดยไม่ต้องมีคีย์
ใช้ร่วมกับ Hugging Face MCP Server ได้: ชุดข้อมูลของเราอยู่บน Hub และเอเจนต์ค้นหาและโหลดได้โดยตรงผ่านเครื่องมือ HF อย่างเป็นทางการ
คัดลอกการตั้งค่าสำหรับไคลเอนต์ของคุณควบคุมหุ่นยนต์ของทีมอื่นจากระยะไกลพร้อมเก็บข้อมูลสำหรับเทรนไปด้วย จ่ายเป็นรายชั่วโมง จัดเวลาเองได้ ทำทั้งหมดในเบราว์เซอร์ ไม่ต้องมีหุ่นยนต์ของตัวเอง ไม่ต้องเทรน และไม่ต้องรันอินเฟอเรนซ์
เข้าร่วมกับบริษัทหลายร้อยแห่งที่ใช้ AY-Robots สำหรับการควบคุมระยะไกลและการรวบรวมข้อมูล
เริ่มทดลองใช้ฟรี