
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
Наш еталонний маніпулятор. Недорогий, з відкритим кодом, записується парою Leader і Follower.
Зображення: TheRobotStudio · Apache-2.0 · відредаговано
Віддалена телеоперація роботів
Remote Data Collectors керуютьтвоїми роботами — віддалено.
Підключи маніпулятор до нашої мережі Remote Data Collectors і збирай демонстраційні дані цілодобово, не сидячи самому за Leader-маніпулятором.
Підтримка досліджень і розробок в галузі робототехніки по всьому світу
Кадр камери, затримка й захват в одному вікні. Керуй з клавіатури, слайдерами або в режимі leader-follower, де друга рука повторює твій рух. Кожен рух може одразу потрапити в датасет.
Рухай Leader вручну, і Follower повторюватиме його рухи.
Обери модель, введи інструкцію звичайною мовою, натисни старт. Обчислення йдуть локально на роботі або на орендованій GPU, а цілі для суглобів повертаються потоком.
Обери модель, потім навчену policy (або базову модель) і введи інструкцію звичайною мовою. Модель обчислює цілі для суглобів і стрімить їх роботу, доки ти не зупиниш пілота.
Обери записані датасети, задай модель і гіперпараметри, запусти прогін. GPU орендується погодинно, готовий чекпоінт повертається в робочий простір — готовий для твоєї руки.
Обери, архітектуру якої VLA-моделі навчати
Обери один або кілька датасетів для навчання
Твоя установка продовжує працювати з навченою policy. Якщо маніпулятор застряє, віддалений оператор бачить це в живому відео, бере керування на себе, повертає маніпулятор у вихідне положення й знову передає керування policy.


Твоя навчена policy сама виконує завдання.
Анімований макет вигляду оператора поверх справжнього запису, який на кроці 4 відтворюється у зворотному напрямку. У живій сесії оператор бачить потік з твоєї камери.
Маніпулятор, камери та policy залишаються на місці. Ти запускаєш прогін і відкриваєш робота для операторів.
Оператор втручається, лише коли policy застрягає, і одразу після цього повертає керування. Аварійна зупинка завжди під рукою.
Максимальну погодинну ставку ти задаєш, відкриваючи доступ. Оплачуються лише ті хвилини, які сесія справді тривала.
Корпоративна платформа телеуправління для надійності та масштабування
Затримка 30-70мс по всьому світу.
Глобальна мережа навчених операторів.
Якщо оператор відключається, інший миттєво перехоплює.
Збирайте якісні демонстраційні дані для ваших ІІ моделей.
Наскрізне шифрування та безпечна обробка даних.
Ми займаємося координацією, платежами та плануванням.
Почніть роботу в три простих кроки
Виберіть з наших підтримуваних роботизованих рук або запросіть підтримку для вашого обладнання.
Встановіть наш легкий клієнт на контролер вашого робота.
Підключіться до нашої мережі операторів і почніть збирати дані.
Policy лише настільки хороша, наскільки хороші епізоди за нею. Збирай їх сам, плати операторам по світу за запис на твоєму сетапі або купи готовий датасет на маркетплейсі.
Підключи руку до desktop-клієнта, натисни запис — і епізоди ляжуть у форматі LeRobot на твій комп’ютер. Без Python, без вихідних на налаштування.
Отримати desktop-клієнтДосвідчені оператори з понад 50 країн беруть керування твоєю рукою віддалено й записують завдання, яке ти опишеш. Платиш погодинно й лише за заброньовані сесії.
Дивитися ставкиПропусти запис. Переглядай готові набори епізодів за роботом, завданням і якістю — і починай навчання того ж дня.
Відкрити маркетплейсКожен шлях закінчується там само: датасет LeRobot у твоєму робочому просторі, готовий до навчання.
Від любительських наборів до промислових маніпуляторів. Мітка на кожній картці показує, що вже сьогодні працює з AY-Robots, а що ми підключимо на запит.

TheRobotStudio / LeRobot (Hugging Face)
Наш еталонний маніпулятор. Недорогий, з відкритим кодом, записується парою Leader і Follower.
Зображення: TheRobotStudio · Apache-2.0 · відредаговано

Franka Emika
Дослідницький маніпулятор із керуванням за моментом, що трапляється в багатьох опублікованих датасетах з маніпуляції.
Зображення: Ims · CC BY-SA 4.0 · відредаговано

TheRobotStudio / LeRobot (Hugging Face)
Наступник SO-100 з доопрацьованим зап'ястям. Ті самі сервоприводи, той самий порядок роботи.
Зображення: TheRobotStudio · Apache-2.0

KUKA
Чутливий легкий робот із сімома осями, доступний із вантажопідйомністю 7 або 14 кг.
Зображення: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · відредаговано

LeRobot (Hugging Face)
Маніпулятор з відкритим кодом і сервоприводами Dynamixel. Його датасети LeRobot навчаються так само, як дані SO-100.
Зображення: Jess Moss · Apache-2.0 · відредаговано

Universal Robots
Колаборативний робот серії UR e-Series для важких вантажів.
Зображення: Auledas · CC BY-SA 4.0 · відредаговано

Enactic (Open Source)
Гуманоїдна рука з відкритим кодом і сімома осями, найчастіше збирається як пара рук.
Зображення: Enactic · Apache-2.0 · відредаговано

FANUC
Компактний шестиосьовий промисловий робот для роботи з дрібними деталями.
Зображення: BorbaZal · CC BY-SA 4.0 · відредаговано

Dobot
Настільний маніпулятор для шкіл, університетів і мейкерспейсів.
Зображення: Giacomo Alessandroni · CC BY-SA 4.0 · відредаговано

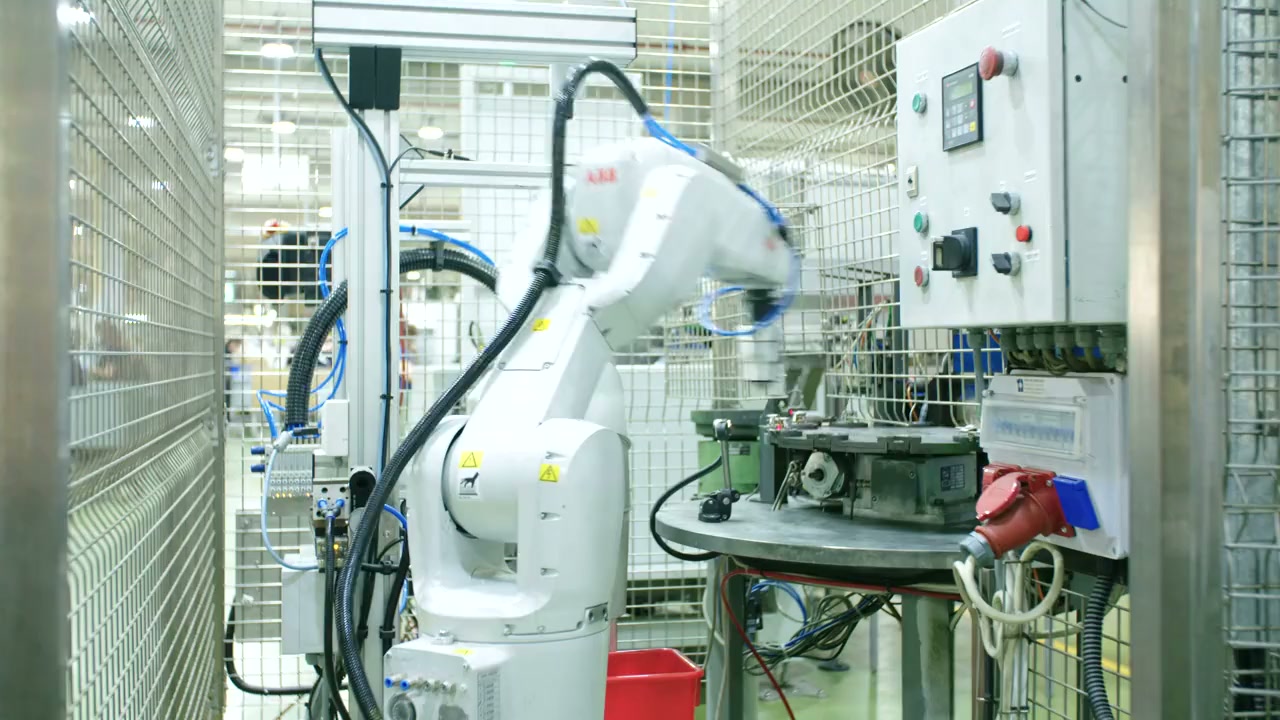
ABB
Дворукий колаборативний робот для збирання дрібних деталей.
Зображення: Stilfehler · CC BY-SA 4.0 · відредаговано

Phenoptix / Mime Industries
Набір із лазерно-різаного акрилу з хобі-сервоприводами, класичний перший роботизований маніпулятор.
Зображення: Phenoptix · CC BY-SA 3.0
Встанови клієнт AY-Robots і записуй датасети imitation learning зі своїм SO-100 або іншою підтримуваною рукою. Без Python, без термінала, без вихідних на налаштування.
Збірку CLI ще не випущено, тому команди встановлення тут немає: вона б просто завершилася повідомленням «no release published yet». Вона з'явиться, щойно вийде перша збірка. Що вже опубліковано, показує сторінка завантаження.
CLI працює і як MCP-сервер, тож Claude Code та інші агенти можуть напряму керувати твоїм маніпулятором. Інтеграція MCP
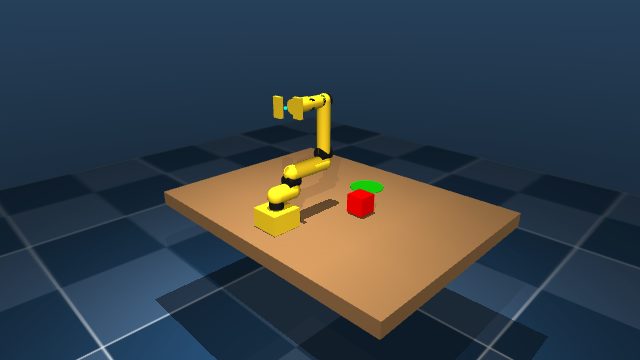
WASD рухає базу, Q/E і R/F — суглоби, пробіл закриває захват. Без встановлення, без акаунта, та сама кінематика, що в реальної руки.
Наведи курсор на сцену, тоді WASD керує основою і плечем, Q/E — ліктем, R/F — зап'ястям, T/G обертає його, а пробіл закриває захват. Клавіші підсвічуються, коли ти їх натискаєш, — або тримай їх тут мишею.
Кожен рух у симуляторі можна зберегти як епізод — точно як на справжній руці.
CLI працює і як MCP-сервер: Claude, ChatGPT, Grok та будь-яка IDE з підтримкою MCP підключаються до розміщеного ендпоінта — можна запитувати датасети, запускати записи, керувати маніпулятором і напряму повідомляти нам про помилки. Нічого встановлювати не треба, публічні інструменти працюють без ключа.
Працює разом із Hugging Face MCP Server: наші датасети лежать на Hub — агенти знаходять і завантажують їх напряму через офіційні інструменти HF.
Скопіювати налаштування для твого клієнтаКеруй роботами інших команд віддалено й заодно збирай навчальні дані — погодинна оплата, вільний графік, усе в браузері. Не потрібні ні власний робот, ні навчання, ні інференс.
Приєднуйтесь до сотень компаній, які використовують AY-Robots для телеоперацій та збору даних.
Почніть безкоштовну пробну версію