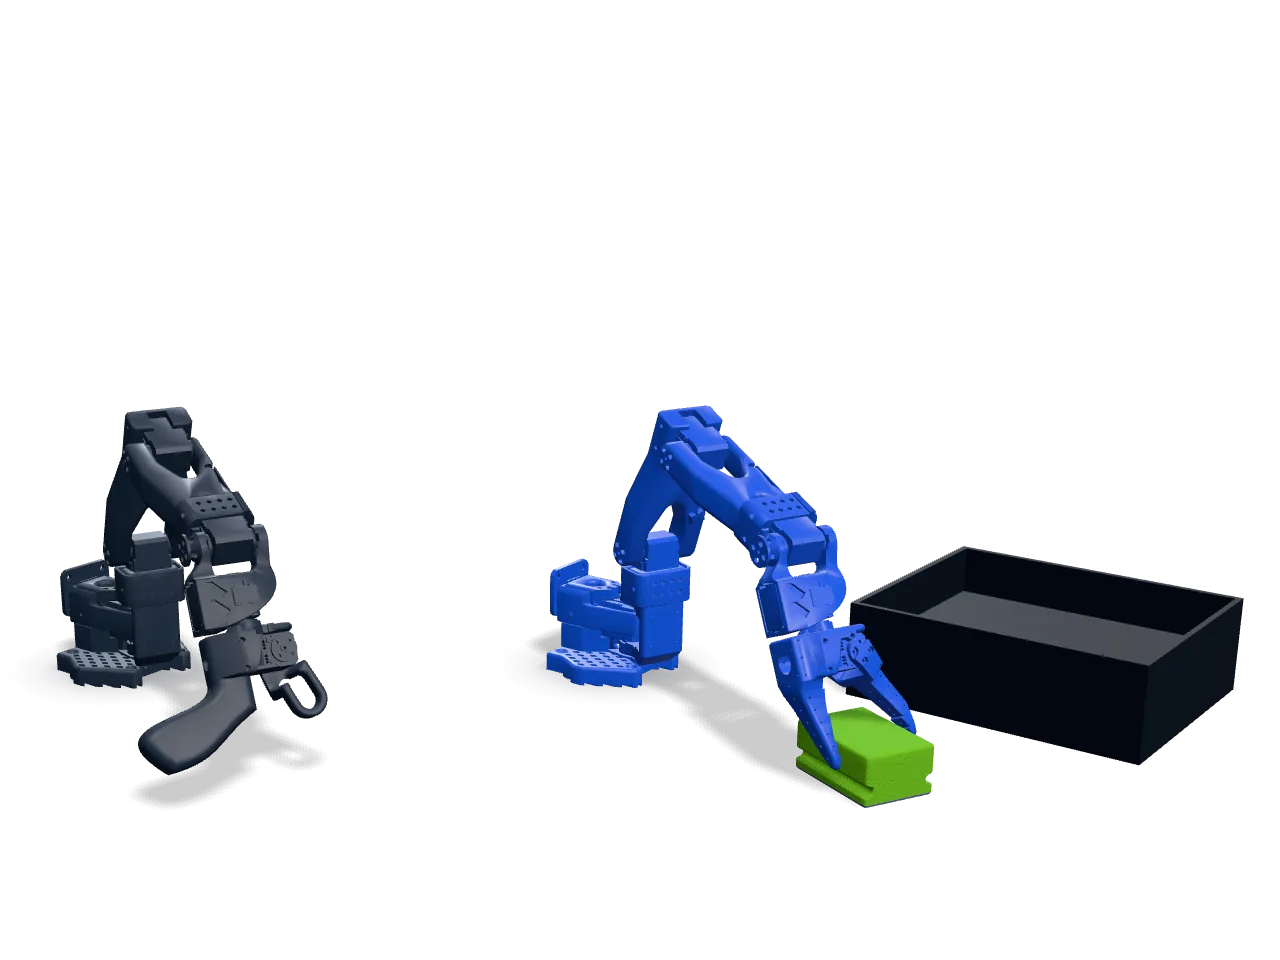
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
Cánh tay tham chiếu của chúng tôi. Chi phí thấp, mã nguồn mở, ghi theo cặp leader và follower.
Ảnh: TheRobotStudio · Apache-2.0 · đã chỉnh sửa
Client teleoperation
Ghi dữ liệu cục bộ,với chính cánh tay của bạn.
Ứng dụng desktop và CLI tự nhận diện cánh tay và camera của bạn, rồi dẫn bạn qua các bước ghi, xem lại và tải lên, ra thẳng định dạng LeRobot. Đã bao gồm nhiệm vụ tùy chỉnh, thiết lập camera và cấu hình cánh tay.
Thúc đẩy nghiên cứu và phát triển robot trên toàn thế giới
Camera feed, latency và gripper trong một cửa sổ. Điều khiển bằng bàn phím, thanh trượt, hoặc chế độ leader-follower nơi cánh tay thứ hai phản chiếu chuyển động của bạn. Mọi thao tác có thể vào thẳng dataset.
Di chuyển robot leader bằng tay, robot follower sẽ lặp lại chuyển động của nó.
Chọn mô hình, gõ lệnh bằng ngôn ngữ thường, nhấn bắt đầu. Tính toán chạy cục bộ trên robot hoặc trên GPU thuê, và mục tiêu khớp được stream về.
Chọn mô hình, rồi policy đã train (hoặc mô hình gốc), và nhập lệnh bằng ngôn ngữ thường. Mô hình tính mục tiêu khớp và stream tới robot cho đến khi bạn dừng pilot.
Chọn dataset đã ghi, đặt mô hình và hyperparameter, bắt đầu run. GPU thuê theo giờ và checkpoint xong về lại workspace, sẵn sàng cho cánh tay của bạn.
Chọn kiến trúc mô hình VLA để huấn luyện
Chọn một hoặc nhiều dataset để train
Hệ thống của bạn tiếp tục chạy với policy đã huấn luyện. Nếu cánh tay bị kẹt, một remote operator sẽ thấy trên hình trực tiếp, tiếp quản, đưa cánh tay về vị trí xuất phát rồi trả quyền điều khiển cho policy.


Policy bạn đã huấn luyện tự xử lý nhiệm vụ.
Mô phỏng động giao diện của operator phủ lên một bản ghi thật, được phát ngược ở bước 4. Trong phiên trực tiếp thật, operator thấy luồng camera của bạn.
Cánh tay, camera và policy vẫn ở nguyên chỗ. Bạn bắt đầu lượt chạy và mở robot cho các operator.
Operator chỉ can thiệp khi policy bị kẹt và trả quyền điều khiển ngay sau đó. Nút dừng khẩn cấp luôn trong tầm tay.
Bạn đặt mức giá tối đa theo giờ khi mở robot. Chỉ tính những phút phiên thực sự chạy.
Điều khiển từ xa, dữ liệu và policy trên một nền tảng.
Lệnh đi tới cánh tay, video quay về. Bản đồ phía trên ước tính thời gian đó cho từng cặp quốc gia.
Có bao nhiêu người đăng ký ở đâu, bản đồ phía trên hiển thị trực tiếp từ cơ sở dữ liệu của chúng tôi.
Nếu policy bị kẹt, một operator tiếp quản bằng bàn phím rồi trả lại cho policy.
Thu thập các bản trình diễn cho mô hình của bạn. Mỗi bản ghi sẽ vào không gian làm việc của bạn dưới dạng dataset LeRobot.
Operator chỉ tiếp cận cánh tay của bạn trong phiên của họ và chỉ qua một danh sách lệnh được cho phép.
Chúng tôi lo việc điều phối operator, thanh toán và lập lịch. Bạn tập trung vào robot của mình.
Bắt đầu trong ba bước đơn giản
Chọn từ các cánh tay robot được hỗ trợ của chúng tôi hoặc yêu cầu hỗ trợ cho phần cứng của bạn.
Cài đặt ứng dụng khách nhẹ của chúng tôi trên bộ điều khiển robot của bạn.
Kết nối với mạng lưới người điều khiển của chúng tôi và bắt đầu thu thập dữ liệu.
Một policy chỉ tốt bằng các episode đằng sau nó. Bạn có thể tự thu bằng tay, trả operator khắp thế giới thu trên setup của bạn, hoặc mua dataset có sẵn trên marketplace.
Cắm cánh tay vào desktop client, nhấn ghi, và episode vào định dạng LeRobot trên máy của bạn. Không Python, không cuối tuần setup.
Lấy desktop clientOperator có kỹ năng từ hơn 50 quốc gia điều khiển cánh tay từ xa và ghi đúng nhiệm vụ bạn mô tả. Bạn trả theo giờ và chỉ cho phiên đã đặt.
Xem mức giáBỏ qua ghi hình. Duyệt bộ episode sẵn theo robot, nhiệm vụ và chất lượng, rồi bắt đầu training ngay trong ngày.
Mở marketplaceMọi đường đều kết thúc cùng một chỗ: dataset LeRobot trong workspace của bạn, sẵn sàng training.
Từ bộ kit sở thích đến cánh tay công nghiệp. Nhãn trên mỗi thẻ cho biết thứ gì đang chạy được với AY-Robots và thứ gì chúng tôi kết nối theo yêu cầu.

TheRobotStudio / LeRobot (Hugging Face)
Cánh tay tham chiếu của chúng tôi. Chi phí thấp, mã nguồn mở, ghi theo cặp leader và follower.
Ảnh: TheRobotStudio · Apache-2.0 · đã chỉnh sửa

Franka Emika
Cánh tay nghiên cứu điều khiển theo mô-men xoắn, xuất hiện trong nhiều dataset thao tác đã được công bố.
Ảnh: Ims · CC BY-SA 4.0 · đã chỉnh sửa

TheRobotStudio / LeRobot (Hugging Face)
Phiên bản kế nhiệm của SO-100 với cổ tay được cải tiến. Cùng servo, cùng quy trình.
Ảnh: TheRobotStudio · Apache-2.0

KUKA
Robot nhẹ nhạy cảm với bảy trục, có tải trọng 7 hoặc 14 kg.
Ảnh: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · đã chỉnh sửa

LeRobot (Hugging Face)
Cánh tay mã nguồn mở dùng servo Dynamixel. Dataset LeRobot của nó được huấn luyện giống như dữ liệu SO-100.
Ảnh: Jess Moss · Apache-2.0 · đã chỉnh sửa

Universal Robots
Robot cộng tác thuộc dòng UR e-Series cho tải trọng nặng.
Ảnh: Auledas · CC BY-SA 4.0 · đã chỉnh sửa

Enactic (Open Source)
Cánh tay humanoid mã nguồn mở bảy trục, thường được lắp thành cặp hai cánh tay.
Ảnh: Enactic · Apache-2.0 · đã chỉnh sửa

FANUC
Robot công nghiệp sáu trục nhỏ gọn để xử lý các chi tiết nhỏ.
Ảnh: BorbaZal · CC BY-SA 4.0 · đã chỉnh sửa

Dobot
Cánh tay để bàn dành cho lớp học và không gian maker.
Ảnh: Giacomo Alessandroni · CC BY-SA 4.0 · đã chỉnh sửa

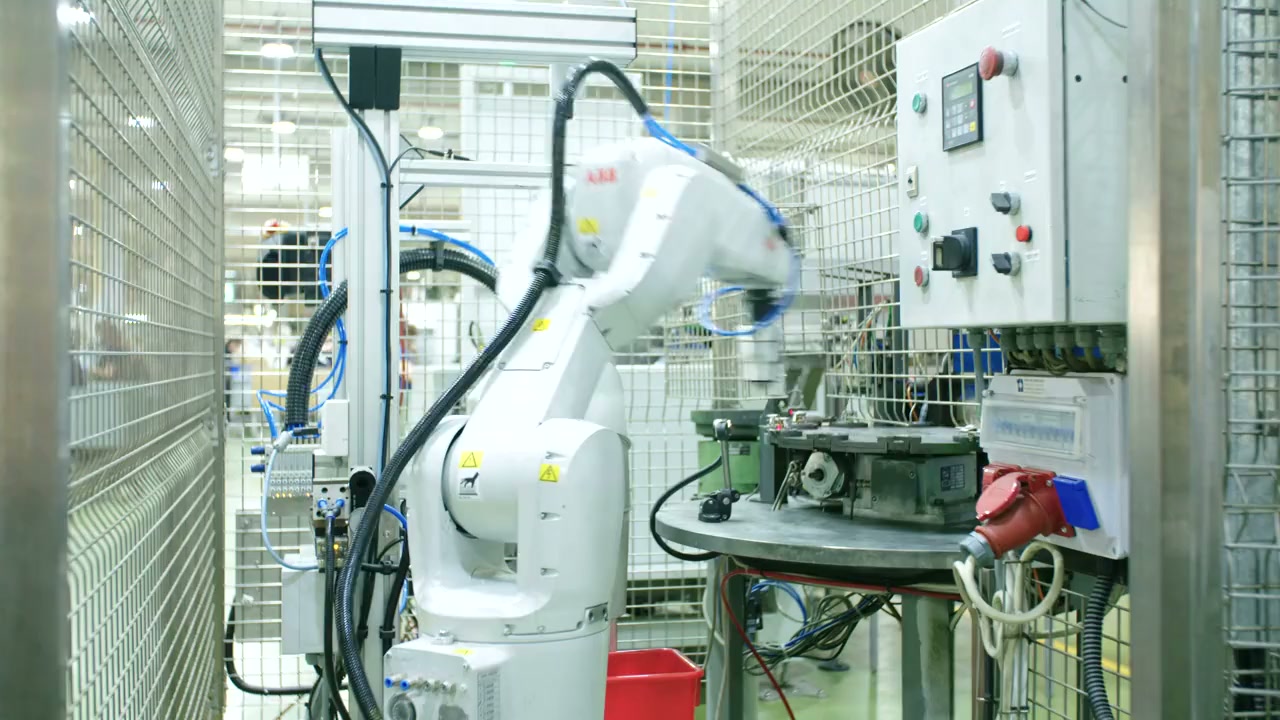
ABB
Robot cộng tác hai cánh tay để lắp ráp các chi tiết nhỏ.
Ảnh: Stilfehler · CC BY-SA 4.0 · đã chỉnh sửa

Phenoptix / Mime Industries
Bộ kit acrylic cắt laser dùng servo sở thích, một cánh tay robot đầu tiên kinh điển.
Ảnh: Phenoptix · CC BY-SA 3.0
Cài AY-Robots client và ghi dataset imitation learning với SO-100 hoặc cánh tay được hỗ trợ. Không Python, không terminal, không cuối tuần setup.
Hiện chưa có bản build CLI nào được phát hành, nên lệnh cài đặt chưa hiển thị ở đây: nó chỉ dừng lại với thông báo “no release published yet”. Lệnh sẽ xuất hiện ngay khi bản build đầu tiên ra mắt. Bạn có thể xem những gì đã được phát hành tại trang tải xuống.
CLI cũng chạy như một MCP server, nên Claude Code và các agent khác có thể điều khiển trực tiếp cánh tay của bạn. Tích hợp MCP
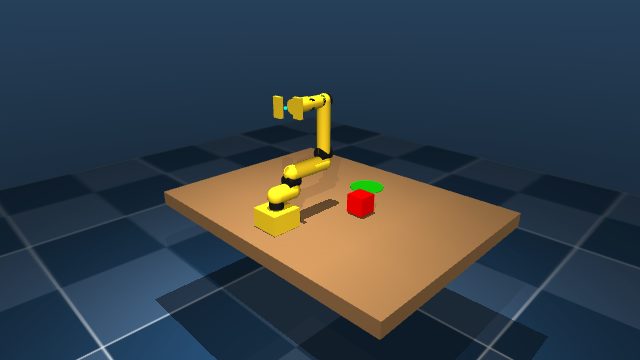
WASD di chuyển base, Q/E và R/F điều khiển khớp, space đóng gripper. Không cài đặt, không tài khoản, cùng kinematics với cánh tay thật.
Di chuột vào khung cảnh, sau đó WASD điều khiển đế và vai, Q/E điều khiển khuỷu tay, R/F điều khiển cổ tay, T/G xoay nó và phím cách đóng bộ kẹp. Các phím sẽ sáng lên khi bạn nhấn - hoặc bạn có thể giữ chúng ở đây bằng chuột.
Mọi chuyển động trong trình mô phỏng đều có thể được lưu thành một lượt ghi, y hệt như trên cánh tay thật.
CLI cũng chạy như một MCP server: Claude, ChatGPT, Grok và mọi IDE hỗ trợ MCP đều kết nối được tới một endpoint được lưu trữ sẵn để truy vấn dataset, bắt đầu ghi, điều khiển cánh tay và báo lỗi thẳng cho chúng tôi. Không cần cài gì, các công cụ công khai không cần khóa.
Hoạt động cùng Hugging Face MCP Server: dataset của chúng tôi nằm trên Hub, agent có thể tìm và tải trực tiếp qua các công cụ HF chính thức.
Sao chép thiết lập cho client của bạnĐiều khiển robot của các nhóm khác từ xa và thu thập dữ liệu huấn luyện trong lúc đó: trả theo giờ, tự sắp xếp lịch, làm hoàn toàn trên trình duyệt. Không cần robot riêng, không cần huấn luyện, không cần inference.
Tham gia cùng hàng trăm công ty sử dụng AY-Robots để điều khiển từ xa và thu thập dữ liệu.
Bắt đầu dùng thử miễn phí