

للهواة ومفتوح المصدريعمل اليوم
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + القابض
ذراعنا المرجعية. منخفضة التكلفة ومفتوحة المصدر، وتُسجَّل كزوج قائد وتابع.
الصورة: TheRobotStudio · Apache-2.0 · معدَّلة
التحكم بالروبوت عن بُعد
جامعو البيانات عن بُعد يقودونروبوتاتك - عن بُعد.
اربط ذراعك بشبكتنا من جامعي البيانات عن بُعد ودعهم يجمعون بيانات العروض التوضيحية على مدار الساعة، دون أن تجلس بنفسك أمام الذراع القائدة.
تشغيل أبحاث وتطوير الروبوتات في جميع أنحاء العالم


 Hugging Face
صورة الكاميرا وزمن الاستجابة والقابض في نافذة واحدة. تحكّم بلوحة المفاتيح أو بالمنزلقات أو في وضع القائد-التابع حيث تعكس الذراع الثانية حركتك. كل حركة يمكن أن تدخل مباشرة في مجموعة البيانات.
حرّك الذراع القائدة بيدك فتعكس الذراع التابعة حركاتها.
اختر نموذجًا، اكتب تعليمة بلغة عادية، ثم ابدأ. تجري الحسابات إما محليًا على الروبوت أو على GPU مستأجرة، وتعود أهداف المفاصل تدفقًا.
اختر نموذجًا، ثم سياسة مدرَّبة (أو النموذج الأساسي)، وأدخل تعليمة بلغة طبيعية. يحسب النموذج أهداف المفاصل ويبثّها إلى الروبوت حتى توقف الطيّار.
اختر مجموعات البيانات التي سجّلتها، اضبط النموذج والمعاملات الفائقة، وابدأ التشغيل. تُستأجر الـ GPU بالساعة، وتعود نقطة الحفظ الجاهزة إلى مساحة عملك لتعمل على ذراعك.
اختر بنية نموذج VLA التي تريد تدريبها
اختر مجموعة بيانات واحدة أو أكثر للتدريب
يواصل إعدادك العمل بنموذج التحكّم المُدرَّب لديك. وإذا علقت الذراع، يرى مشغّل عن بُعد ذلك في البث المباشر، ويتولّى التحكم، ويعيد الذراع إلى وضع البداية، ثم يُسلّم التحكم إلى نموذج التحكّم من جديد.
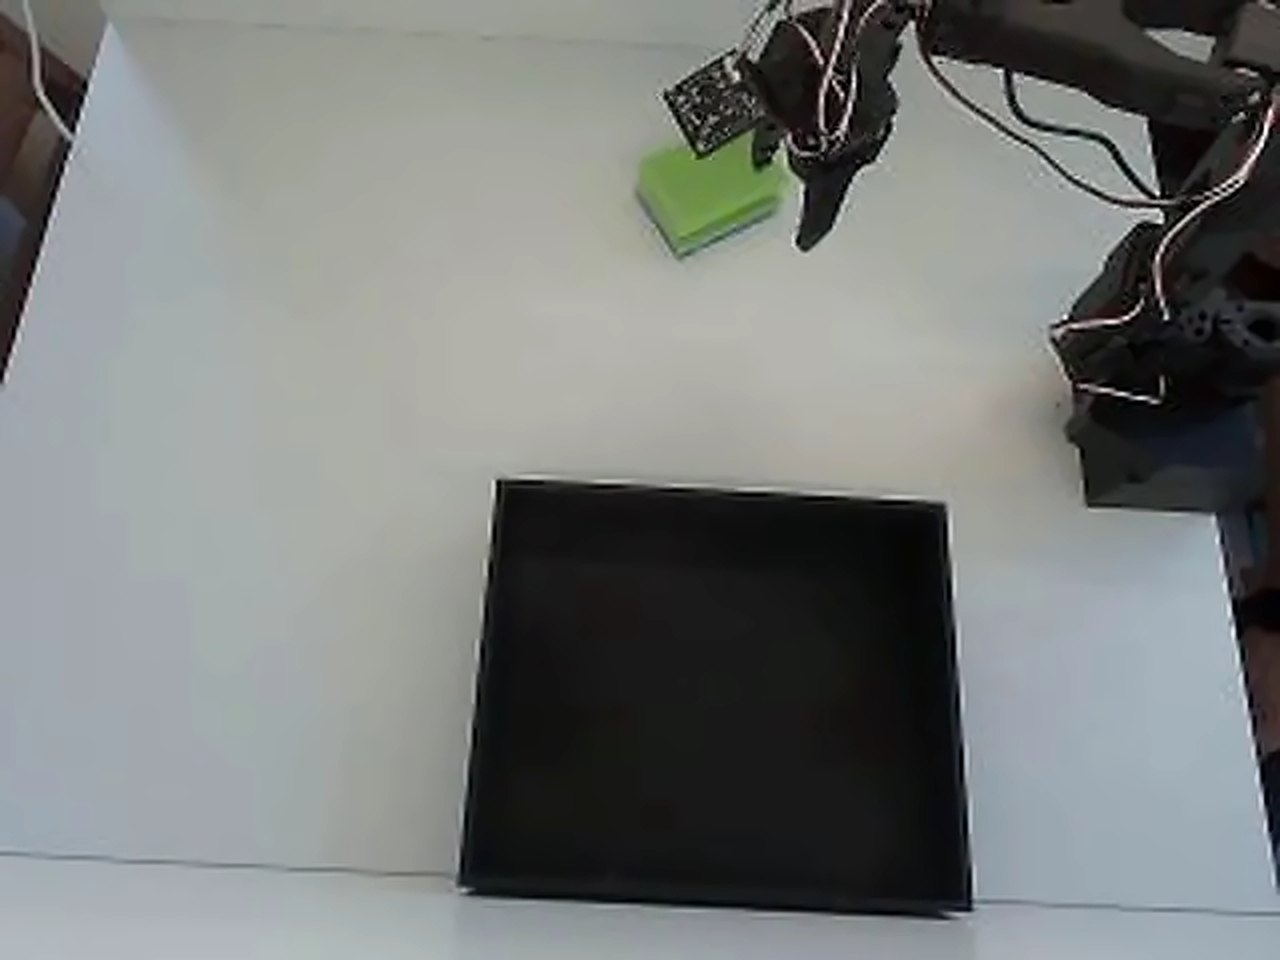
يؤدي نموذج التحكّم المُدرَّب لديك المهمة بمفرده.
محاكاة متحركة لواجهة المشغّل فوق تسجيل حقيقي، يُشغَّل بالعكس في الخطوة 4. في الجلسة المباشرة يرى المشغّل بثّ كاميرتك.
تبقى الذراع والكاميرات ونموذج التحكّم في مكانها. تبدأ أنت التشغيل وتتيح الروبوت للمشغّلين.
لا يتدخّل المشغّل إلا عندما يتعثّر نموذج التحكّم، ويعيد التحكم إليه مباشرة بعد ذلك. وزر الإيقاف الطارئ في متناول اليد دائمًا.
تحدّد الحد الأقصى للأجر بالساعة عند إتاحة الروبوت. ولا يُحتسب إلا عدد الدقائق التي استمرت فيها الجلسة فعلًا.
منصة التشغيل عن بُعد للمؤسسات من أجل الموثوقية والتوسع
تأخير 30-70 مللي ثانية عالمياً. تحكم طبيعي في الوقت الفعلي.
شبكة عالمية من المشغلين المدربين. تجاوز الفشل التلقائي.
إذا انقطع اتصال المشغل، يتولى مشغل آخر المهمة على الفور. بدون توقف.
اجمع بيانات عرض عالية الجودة لنماذج الذكاء الاصطناعي الخاصة بك.
تشفير من طرف إلى طرف ومعالجة آمنة للبيانات.
نتعامل مع تنسيق المشغلين والمدفوعات والجدولة. أنت تركز على الروبوتات الخاصة بك.
ابدأ في ثلاث خطوات بسيطة
اختر من بين أذرع الروبوت المدعومة لدينا أو اطلب الدعم للأجهزة الخاصة بك.
قم بتثبيت عميلنا الخفيف الوزن على وحدة التحكم في الروبوت.
اتصل بشبكة المشغلين لدينا وابدأ في جمع البيانات.
نموذج التحكّم لا يكون أفضل من الحلقات التي وراءه. يمكنك جمعها بيديك، أو تدفع لمشغّلين حول العالم ليسجّلوا على منظومتك، أو تشتري مجموعة بيانات جاهزة من السوق.
وصّل ذراعك بتطبيق سطح المكتب، ابدأ التسجيل، وتصل الحلقات بصيغة LeRobot إلى جهازك أنت. بلا Python وبلا عطلة كاملة للإعداد.
احصل على تطبيق سطح المكتبمشغّلون مهرة من أكثر من 50 دولة يتولّون ذراعك عن بُعد ويسجّلون المهمة التي تصفها بالضبط. تدفع بالساعة وفقط عن الجلسات التي تحجزها.
اطّلع على الأسعارتخطَّ التسجيل. تصفّح مجموعات حلقات جاهزة حسب الروبوت والمهمة والجودة، وابدأ التدريب في اليوم نفسه.
افتح السوقكل الطرق تنتهي إلى النقطة نفسها: مجموعة بيانات LeRobot في مساحة عملك، جاهزة للتدريب.
من أطقم الهواة إلى الأذرع الصناعية. تُظهر الشارة على كل بطاقة ما يعمل مع AY-Robots اليوم وما نربطه عند الطلب.
TheRobotStudio / LeRobot (Hugging Face)
ذراعنا المرجعية. منخفضة التكلفة ومفتوحة المصدر، وتُسجَّل كزوج قائد وتابع.
الصورة: TheRobotStudio · Apache-2.0 · معدَّلة

Franka Emika
ذراع بحثية بالتحكم في عزم الدوران، تظهر في كثير من مجموعات بيانات المناولة المنشورة.
الصورة: Ims · CC BY-SA 4.0 · معدَّلة

TheRobotStudio / LeRobot (Hugging Face)
خليفة SO-100 بمعصم مُراجَع. المحركات نفسها وسير العمل نفسه.
الصورة: TheRobotStudio · Apache-2.0

KUKA
روبوت خفيف الوزن حسّاس بسبعة محاور، متوفر بحمولة 7 أو 14 كغ.
الصورة: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · معدَّلة

LeRobot (Hugging Face)
ذراع مفتوحة المصدر بمحركات Dynamixel. تُدرَّب مجموعات بيانات LeRobot الخاصة بها كما تُدرَّب بيانات SO-100.
الصورة: Jess Moss · Apache-2.0 · معدَّلة

Universal Robots
روبوت تعاوني من سلسلة UR e-Series للحمولات الثقيلة.
الصورة: Auledas · CC BY-SA 4.0 · معدَّلة

Enactic (Open Source)
ذراع بشرية الشكل مفتوحة المصدر بسبعة محاور، تُبنى عادة كزوج من الذراعين.
الصورة: Enactic · Apache-2.0 · معدَّلة

FANUC
روبوت صناعي مدمج بستة محاور لمناولة القطع الصغيرة.
الصورة: BorbaZal · CC BY-SA 4.0 · معدَّلة

Dobot
ذراع مكتبية للفصول الدراسية ومختبرات الصانعين.
الصورة: Giacomo Alessandroni · CC BY-SA 4.0 · معدَّلة

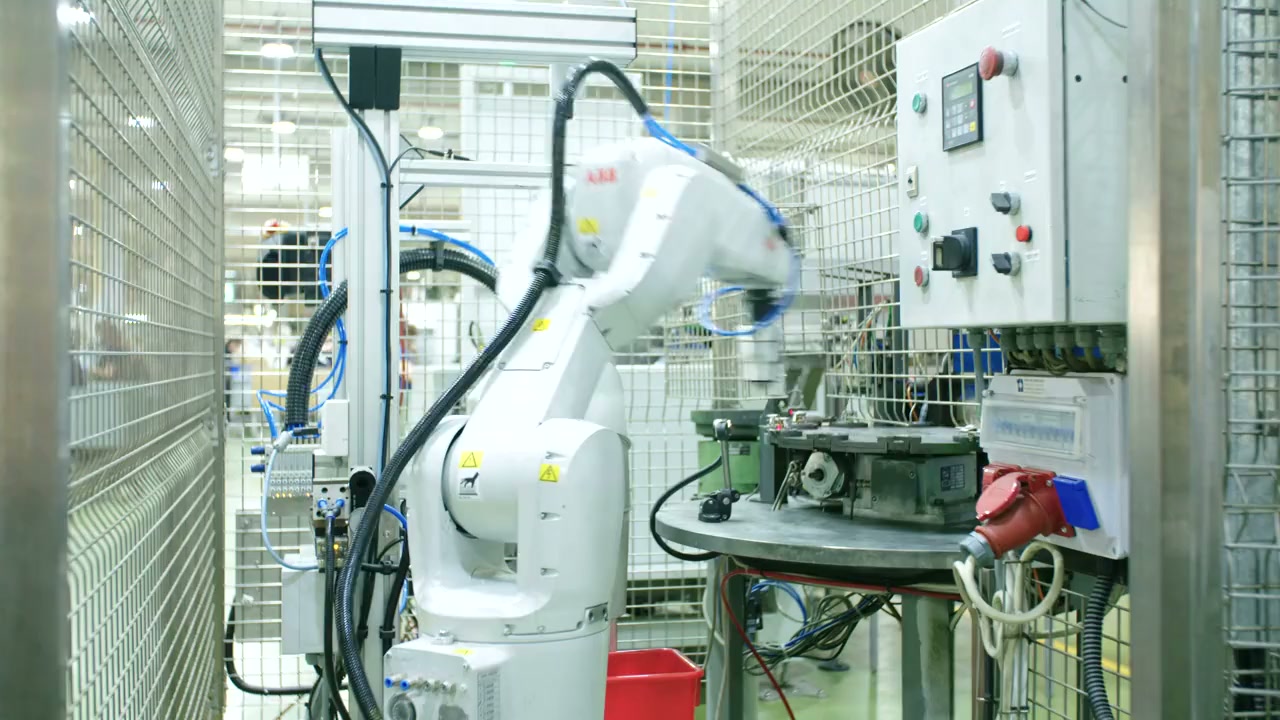
ABB
روبوت تعاوني بذراعين لتجميع القطع الصغيرة.
الصورة: Stilfehler · CC BY-SA 4.0 · معدَّلة

Phenoptix / Mime Industries
طقم من الأكريليك المقطوع بالليزر مع محركات هواة، ذراع روبوتية أولى كلاسيكية.
الصورة: Phenoptix · CC BY-SA 3.0
ثبّت تطبيق AY-Robots وسجّل مجموعات بيانات التعلّم بالتقليد مع SO-100 أو أي ذراع مدعومة أخرى. بلا Python، بلا طرفية، بلا عطلة كاملة للإعداد.
لم يصدر أي إصدار من واجهة سطر الأوامر بعد، لذلك لا يظهر أمر التثبيت هنا: فهو لن يفعل سوى التوقف مع الرسالة “no release published yet”. سيظهر فور صدور أول إصدار. وتعرض صفحة التنزيل ما نُشر حتى الآن.
تعمل واجهة سطر الأوامر أيضًا كخادم MCP، فيستطيع Claude Code وغيره من الوكلاء تشغيل ذراعك مباشرة. تكامل MCP
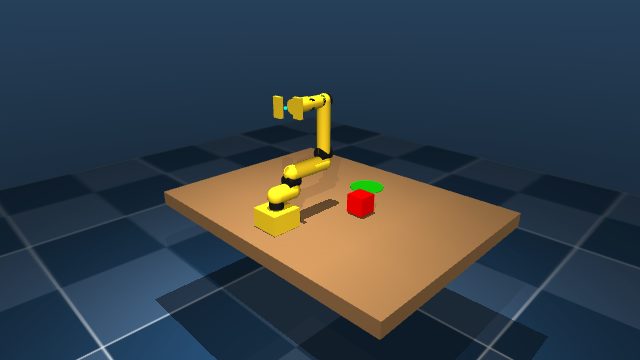
WASD تحرّك القاعدة، وQ/E وR/F تحرّكان المفاصل، ومفتاح المسافة يُغلق القابض. بلا تثبيت وبلا حساب، وبنفس حركية الذراع الحقيقية.
مرّر المؤشر فوق المشهد، ثم يحرّك WASD القاعدة والكتف، وQ/E المرفق، وR/F المعصم، وT/G يدير الرسغ، ومفتاح المسافة يغلق القابض. تضيء المفاتيح عند الضغط عليها - أو أمسكها هنا بالماوس.
يمكن حفظ كل حركة في المحاكي كحلقة، تمامًا كما على الذراع الحقيقية.
تعمل واجهة سطر الأوامر أيضًا كخادم MCP: يتصل Claude وChatGPT وGrok وأي بيئة تطوير تدعم MCP بنقطة نهاية مستضافة - استعلم عن مجموعات البيانات، وابدأ التسجيل، وحرّك الذراع، وأبلغنا عن الأخطاء مباشرة. لا شيء يلزم تثبيته، وأدوات عامة بلا مفتاح.
يعمل مع Hugging Face MCP Server: توجد مجموعات بياناتنا على Hub - ويعثر عليها الوكلاء ويحمّلونها مباشرة عبر أدوات HF الرسمية.
انسخ الإعداد المناسب لعميلكتحكّم في روبوتات فرق أخرى عن بُعد واجمع بيانات التدريب أثناء ذلك - بأجر بالساعة وفي الأوقات التي تناسبك، وكل ذلك في المتصفح. لا تحتاج إلى روبوت خاص بك ولا إلى تدريب ولا إلى استدلال.
انضم إلى مئات الشركات التي تستخدم AY-Robots للتشغيل عن بعد وجمع البيانات.
ابدأ تجربة مجانية