
Remote Robot Teleoperation, paikallinen datan tallennus, pilvi-inferenssi, koulutus, simulaattori ja markkinapaikka robottivarsille

Remote Robot Teleoperation

Remote Data Collector -tekijät ohjaavatrobottejasi - etänä.

Yhdistä varsi Remote Data Collector -tekijöiden verkostoomme ja anna kerätä demonstraatiodataa ympäri vuorokauden, ilman että istut itse leader-varren ääressä.

24/7
Remote Data Collector -tekijää saatavilla
30-70 ms
viive maailmanlaajuisesti
alk. $6/h
läpinäkyvästi, tunneittain
Suorana
seuraa ja ota ohjat
Lataa asiakasohjelma:

Alan johtavien yritysten luottama

Mahdollistaa robotiikan tutkimuksen ja kehityksen maailmanlaajuisesti

NVIDIA
KUKA
Google DeepMind
Hugging FaceHugging Face
Käsiohjaus

Ohjaa käsivartta itse ja tallenna samalla

Kamerakuva, viive ja tarttuja samassa ikkunassa. Ohjaa näppäimistöltä, liukusäätimillä tai johtaja-seuraaja-tilassa, jossa toinen käsivarsi peilaa liikkeesi. Jokainen liike voi siirtyä suoraan datajoukkoon.

Manuaalinen ohjausEsimerkkidata
camera_25ViiveLaatu73%LIVERuudukko
camera_25Kaksoisnapsautus zoomaa · vetäminen siirtää1×
Leader-follower-tila

Liikuta leaderia käsin, niin follower toistaa sen liikkeet.

Leader
Follower
Tallennus
Datasetti
+ Uusi
Tallennus käynnissä laitteella Leader → Followerarm
primary camera_17wrist camera_25camera_18camera_20camera_24
  • Jopa viisi kameraa yhtä aikaa, yksi niistä ranteessa
  • Tallennus alkaa ja päättyy samasta näkymästä
  • Viive ja kuvanlaatu aina näkyvissä
Robotiikan päättely pilvessä

Toimintamalli pyörii pilven GPU:lla, käsivarsi liikkuu työpöydälläsi

Valitse malli, kirjoita ohje tavallisella kielellä ja käynnistä. Laskenta pyörii joko paikallisesti robotissa tai vuokratulla GPU:lla, ja nivelten tavoitearvot palaavat virtana.

InferenssiEsimerkkidata
Tekoälypilotti - autonominen ohjaus

Valitse malli, sitten koulutettu ohjausmalli (tai perusmalli) ja anna ohje luonnollisella kielellä. Malli laskee nivelten tavoitearvot ja lähettää ne robotille, kunnes pysäytät pilotin.

Määritykset
Malli
Ohjausmalli7 koulutettua policya
Ohje
Laskentakohde
Käsivarsi
Testaa tarttuja
Kotiasento
Tallennettu (11.08.2026)
Aja asentoonTallenna asentoMääritä
Kohinanpoistoaskeleet (vain GR00T, 1-8, tyhjä = automaattinen)auto
GPU:ta valmistellaan jo - 0 s ajan
  • GR00T N1.7 ja N1.5, Pi0.5, SmolVLA, ACT ja Cosmos 3
  • Oma toimintamalli tai perusmalli ilman hienosäätöä
  • Nivelkulmat, viive ja ennusteet reaaliajassa näkyvissä
Koulutus

Episodeistasi syntyy oma toimintamalli

Valitse tallentamasi datajoukot, aseta malli ja hyperparametrit, käynnistä ajo. GPU vuokrataan tunneittain, ja valmis tarkistuspiste palaa työtilaasi valmiina käsivarrellesi.

KoulutusEsimerkkidata
Valitse malli

Valitse, minkä VLA-malliarkkitehtuurin koulutat

Valitse datajoukot

Valitse yksi tai useampi aineisto koulutukseen

Koulutusasetukset⌄
Ohjausmallin nimi *
Eräkoko
Learning Rate
Maks. askeleet
20000
Ajovalmis
Askel
0 / 20 000
Loss
-
  • Viisi arkkitehtuuria, kaikissa järkevät oletusasetukset
  • Datajoukot AY-Robotsista, Hugging Facesta tai omalta levyltä
  • Askel, häviö ja ajoaika näkyvissä koulutuksen aikana

Anna etäoperaattoreiden ohjata ja valvoa robottivarsiasi

Kokoonpanosi jatkaa ajoa kouluttamallasi policylla. Jos varsi jumittuu, etäoperaattori näkee sen live-kuvasta, ottaa ohjat, ohjaa varren takaisin lähtöasentoon ja palauttaa ohjauksen policylle.

Animoitu tuotantosolu. Näytöillä näkyvät oikeat sovelluksemme: paikallinen ohjaamo paikan päällä ja operaattorinäkymä pilven kautta.
  1. 1Policy ajaa Kouluttamasi policy suorittaa tehtävän itsenäisesti.
  2. 2Varsi on jumissa Operaattori näkee live-kuvasta, että varsi on jumissa.
  3. 3Operaattori ottaa ohjat Yksi napsautus kohtaan ”Ota haltuun” keskeyttää policyn.
  4. 4Takaisin lähtöasentoon Nivel niveleltä operaattori ohjaa varren näppäimistöllä takaisin lähtöasentoon.
  5. 5Takaisin policylle Policy jatkaa korjatusta asennosta. Väliintulo lasketaan mukaan.
Vaihe 1 / 5Policy ajaa

Kouluttamasi policy suorittaa tehtävän itsenäisesti.

Animoitu jäljitelmä operaattorinäkymästä oikean tallenteen päällä, joka toistetaan vaiheessa 4 takaperin. Live-istunnossa operaattori näkee kamerastreamisi.

Kokoonpanosi jatkaa ajoa

Varsi, kamerat ja policy pysyvät paikoillaan. Sinä käynnistät ajon ja vapautat robotin operaattoreille.

Ihminen vain tarvittaessa

Operaattori puuttuu asiaan vain, kun policy jumittuu, ja palauttaa ohjauksen heti sen jälkeen. Hätäseis on aina ulottuvillasi.

Maksu tunneittain

Määrität korkeimman tuntihinnan, kun vapautat robotin. Laskutetaan vain ne minuutit, jotka istunto todella kesti.

Ladataan karttaa...

Miksi valita AY-Robots?

Yritystason teleoperaatioalusta, joka on rakennettu luotettavuutta ja skaalautuvuutta varten

  • Erittäin matala latenssi

    Reaaliaikainen videostreaming minimaalisella latenssilla.

  • 24/7-operaattorivalmius

    Koulutettujen operaattoreiden maailmanlaajuinen verkosto. Automaattinen vikasietoisuus varmistaa jatkuvan toiminnan.

  • Automaattinen vikasietoisuus

    Jos operaattorin yhteys katkeaa, toinen ottaa välittömästi ohjat. Ei käyttökatkoja.

  • Laadukasta koulutusdataa

    Kerää korkealaatuista demonstraatiodataa tekoälymalleillesi. Vie missä tahansa muodossa.

  • Yritystason tietoturva

    Päästä päähän -salaus kaikelle viestinnälle.

  • Älykäs aikataulutus

    Hoidamme operaattorien koordinoinnin, maksut ja aikataulutuksen. Sinä voit keskittyä robotteihisi.

Miten se toimii

Aloita kolmessa yksinkertaisessa vaiheessa

01

Valitse robottisi

Valitse tuetuista robottikäsistämme tai pyydä tukea laitteistollesi.

02

Lataa ohjelmistomme

Asenna kevyt asiakasohjelmamme robottiohjaimeesi.

03

Aloita käyttö

Yhdistä operaattoriverkostoomme ja aloita tiedon kerääminen.

Kolme tapaa hankkia koulutusdataa

Tallenna itse, tallennuta muilla tai osta

Toimintamalli on vain niin hyvä kuin sen taustalla olevat episodit. Voit kerätä ne omin käsin, maksaa eri puolilla maailmaa oleville operaattoreille siitä, että he tallentavat sinun kokoonpanollasi, tai ostaa valmiin datajoukon markkinapaikalta.

Tallenna itse

Kytke käsivarsi työpöytäsovellukseen, paina tallennusta, ja episodit päätyvät LeRobot-muodossa omalle koneellesi. Ei Pythonia, ei asennusviikonloppua.

Hae työpöytäsovellus

Palkkaa operaattoreita

Taitavat operaattorit yli 50 maasta ottavat käsivartesi haltuun etänä ja tallentavat juuri sen tehtävän, jonka kuvaat. Maksat tunneittain ja vain varaamistasi istunnoista.

Katso hinnat

Osta datajoukko

Ohita tallennus. Selaa valmiita episodikokoelmia robotin, tehtävän ja laadun mukaan ja aloita koulutus samana päivänä.

Avaa markkinapaikka

Jokainen reitti päättyy samaan pisteeseen: LeRobot-datajoukko työtilassasi, valmiina koulutukseen.

Dataset Marketplace

Ei vartta? Ei hätää - osta datajoukko.

Valmiit LeRobot-datajoukot episodien esikatseluineen, joilla voit kouluttaa heti kaikilla viidellä arkkitehtuurilla - tai listaa omat tallenteesi ja ansaitse niillä.

Tekijyys tarkistettuLaatu tarkistettuKaksoiskappaleiden tunnistusTilitys Stripen kautta
Pick & Place BasicsOpen Source / LeRobot SO-100 (SO-ARM100) · 111 episodia29 €
Kitchen ManipulationOpen Source / LeRobot SO-100 (SO-ARM100) · 121 episodia79 €
Warehouse Bin-PickingOpen Source / LeRobot SO-100 (SO-ARM100) · 240 episodia149 €
Sim-Pretraining MuJoCoOpen Source / LeRobot SO-100 (SO-ARM100) · 500 episodiaIlmainen

Livenä katalogista

Large-Scale Data Packages

Datapaketit laboratoriomittakaavassa

Tutkimuslaboratorioille, foundation model -tiimeille ja yrityksille: datajoukot teidän määrittelyjenne mukaan - useita varsia, useita kohtauksia, laadunvarmistuksella, yksinoikeudella ja toimitus-SLA:lla.

Lisätietoa Data Packages -paketeista

Tuetut robottikäsivarret

Harrastesarjoista teollisuusrobotteihin. Kunkin kortin merkintä näyttää, mikä toimii AY-Robotsilla jo tänään ja minkä liitämme pyynnöstä.

Näytä kaikki robotit
SO-100 / SO-ARM100
Harraste ja avoin lähdekoodiToimii jo tänään

SO-100 / SO-ARM100

TheRobotStudio / LeRobot (Hugging Face)

5 DoF + tarttuja

Meidän referenssivartemme. Edullinen, avoin lähdekoodi, tallennetaan leader-follower-parina.

Kuva: TheRobotStudio · Apache-2.0 · muokattu

Franka Emika Panda
Teollisuus ja tutkimusIntegraatio pyynnöstä

Franka Emika Panda

Franka Emika

7 DoF855 mm3 kg

Momenttiohjattu tutkimusvarsi, joka esiintyy monissa julkaistuissa manipulaatiodatajoukoissa.

Kuva: Ims · CC BY-SA 4.0 · muokattu

SO-101 / SO-ARM101
Harraste ja avoin lähdekoodiToimii jo tänään

SO-101 / SO-ARM101

TheRobotStudio / LeRobot (Hugging Face)

5 DoF + tarttuja

SO-100:n seuraaja uudistetulla ranteella. Samat servot, sama työnkulku.

Kuva: TheRobotStudio · Apache-2.0

KUKA LBR iiwa
Teollisuus ja tutkimusIntegraatio pyynnöstä

KUKA LBR iiwa

KUKA

7 DoF

Herkkä kevytrakenteinen robotti seitsemällä akselilla, saatavana 7 tai 14 kg:n kuormalla.

Kuva: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · muokattu

Koch v1.1
Harraste ja avoin lähdekoodiData yhteensopiva

Koch v1.1

LeRobot (Hugging Face)

5 DoF + tarttuja

Avoimen lähdekoodin varsi Dynamixel-servoilla. Sen LeRobot-datajoukkoja koulutetaan kuten SO-100-dataa.

Kuva: Jess Moss · Apache-2.0 · muokattu

Universal Robots UR16e
Teollisuus ja tutkimusIntegraatio pyynnöstä

Universal Robots UR16e

Universal Robots

6 DoF900 mm16 kg

Yhteistyörobotti UR e-sarjasta raskaille kuormille.

Kuva: Auledas · CC BY-SA 4.0 · muokattu

OpenArm
Harraste ja avoin lähdekoodiIntegraatio pyynnöstä

OpenArm

Enactic (Open Source)

7 DoF + tarttuja633 mm

Avoimen lähdekoodin humanoidivarsi seitsemällä akselilla, yleensä rakennettu kahden varren parina.

Kuva: Enactic · Apache-2.0 · muokattu

FANUC LR Mate 200iD
Teollisuus ja tutkimusIntegraatio pyynnöstä

FANUC LR Mate 200iD

FANUC

6 DoF717 mm7 kg

Kompakti kuusiakselinen teollisuusrobotti pienten osien käsittelyyn.

Kuva: BorbaZal · CC BY-SA 4.0 · muokattu

Dobot Magician
Harraste ja avoin lähdekoodiIntegraatio pyynnöstä

Dobot Magician

Dobot

4 DoF320 mm0,5 kg

Pöytävarsi luokkahuoneisiin ja makerspace-tiloihin.

Kuva: Giacomo Alessandroni · CC BY-SA 4.0 · muokattu

ABB YuMi (IRB 14000)
Teollisuus ja tutkimusIntegraatio pyynnöstä

ABB YuMi (IRB 14000)

ABB

2 × 7 DoF559 mm0,5 kg

Kaksivartinen yhteistyörobotti pienten osien kokoonpanoon.

Kuva: Stilfehler · CC BY-SA 4.0 · muokattu

MeArm
Harraste ja avoin lähdekoodiIntegraatio pyynnöstä

MeArm

Phenoptix / Mime Industries

Laserleikattu akryylisarja harrasteservoilla, klassinen ensimmäinen robottivarsi.

Kuva: Phenoptix · CC BY-SA 3.0

Yaskawa Motoman GP25-12
Teollisuus ja tutkimusIntegraatio pyynnöstä

Yaskawa Motoman GP25-12

Yaskawa

6 DoF2010 mm12 kg

Kuusiakselinen teollisuusrobotti, ulottuvuus 2 m, käsittelytehtäviin.

Kuva: WikiNDND · CC0 · muokattu

Työpöytäsovellus ja CLI

Sinun käsivartesi. Sinun koneesi. Sinun datasi.

Asenna AY-Robots-sovellus ja tallenna jäljittelyoppimisen datajoukkoja SO-100:lla tai muulla tuetulla käsivarrella. Ei Pythonia, ei terminaalia, ei asennusviikonloppua.

  • Tunnistaa käsivarren ja kamerat automaattisesti
  • Ohjattu tallennus: tehtävä, nollaus, tallennus, tarkistus, lähetys
  • Vie suoraan LeRobot-datajoukkomuotoon
  • Datasi pysyy paikallisena, kunnes lähetät sen

Kaikki lataukset ja asennusohje

Pidätkö enemmän terminaalista? CLI asentuu yhdellä komennolla.

CLI-versiota ei ole vielä julkaistu, joten asennuskomentoa ei näytetä tässä: se päättyisi vain viestiin ”no release published yet”. Se ilmestyy heti, kun ensimmäinen versio on ulkona. Mitä on julkaistu, näet lataussivulta.

CLI toimii myös MCP-palvelimena, joten Claude Code ja muut agentit voivat ohjata vartta suoraan. MCP-integraatio

Simulaatio selaimessa

Ohjaa SO-100:aa suoraan tässä

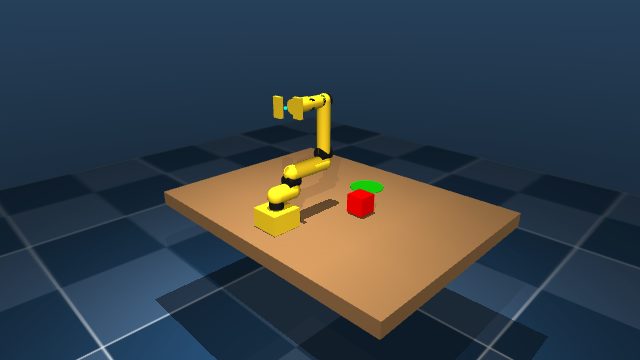
WASD liikuttaa jalustaa, Q/E ja R/F ohjaavat niveliä, välilyönti sulkee tarttujan. Ei asennusta, ei tiliä, sama kinematiikka kuin oikeassa käsivarressa.

Manuaalinen ohjaus - SO-100-simulaatioEsimerkkidata
camera_frontFPS--SIM
Näppäimistö

Vie hiiri näyttämön päälle, sitten WASD ohjaa jalustaa ja olkaniveltä, Q/E kyynärpäätä, R/F rannetta, T/G kiertää sitä ja välilyönti sulkee tarttujan. Näppäimet syttyvät, kun painat niitä - tai pidä niitä pohjassa täällä hiirellä.

Tallennus

Jokainen liike simulaatiossa voidaan tallentaa episodina, aivan kuten oikealla käsivarrella.

Datasetti
+ Uusi
Tallennus käynnissä laitteella SO-100 (Sim)
camera_frontcamera_topcamera_sidecamera_gripper
0 jaksoa tallennettu

Ongelmat, joita ratkaisemme

MCP-integraatio

Tekoälyagenttisi ohjaa vartta

CLI toimii myös MCP-palvelimena: Claude, ChatGPT, Grok ja mikä tahansa MCP-yhteensopiva IDE yhdistävät isännöityyn päätepisteeseen - kysele datajoukkoja, käynnistä tallennuksia, aja vartta ja ilmoita bugit suoraan meille. Mitään ei tarvitse asentaa, julkiset työkalut ilman avainta.

Hugging Face MCP Server toimii yhteen Hubin kanssa: datajoukkomme ovat Hubissa - agentit löytävät ja lataavat ne suoraan virallisilla HF-työkaluilla.

Kopioi asetukset asiakasohjelmallesi
Claudedrive_arm()
GPTChatGPTstart_recording()
Cursor / Grokexport_lerobot()
GitHub Copilotreport_bug()
AY-RobotsMCP-palvelin
SO-100 - sinun varsi

Vakaa käsi? Ryhdy Remote Data Collector -tekijäksi.

Ohjaa muiden tiimien robotteja etänä ja kerää samalla koulutusdataa - tuntipalkalla, omalla aikataulullasi, kaikki selaimessa. Oma robotti ei ole tarpeen, ei koulutusta, ei inferenssiä.

Ryhdy Remote Data Collector -tekijäksi

Oletko valmis skaalaamaan robottitoimintojasi?

Liity satojen yritysten joukkoon, jotka käyttävät AY-Robotsia teleoperaatioon ja tiedonkeruuseen.

Aloita ilmainen kokeilu