

Hobbi és nyílt forráskódMa is működik
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + megfogó
A mi referenciakarunk. Olcsó, nyílt forráskódú, leader-follower párként rögzítve.
Kép: TheRobotStudio · Apache-2.0 · szerkesztve
Távoli robot-teleoperáció
Remote Data Collectorok irányítjáka robotjaidat - távolról.
Kapcsold a karodat a Remote Data Collector-hálózatunkhoz, és gyűjtsd a bemutatóadatokat éjjel-nappal anélkül, hogy te magad ülnél a leader kar mellett.
A robotikai kutatás és fejlesztés támogatása világszerte


 Hugging Face
Kamerakép, késleltetés és fogó egy ablakban. Vezérelheted billentyűzettel, csúszkákkal, vagy vezető-követő módban, ahol a második kar tükrözi a mozgásodat. Minden mozdulat egyenesen egy adathalmazba kerülhet.
Told el a leader kart kézzel, a follower pedig tükrözi a mozdulatait.
Válassz modellt, írj be egy utasítást egyszerű nyelven, indítsd el. A számítás vagy helyben, a roboton fut, vagy egy bérelt GPU-n, az ízületi célértékek pedig folyamatosan visszaáramlanak.
Válassz egy modellt, majd egy betanított politikát (vagy az alapmodellt), és add meg az utasítást egyszerű nyelven. A modell kiszámítja az ízületi célértékeket, és streameli azokat a robotnak, amíg le nem állítod a pilótát.
Válaszd ki a felvett adathalmazokat, állítsd be a modellt és a hiperparamétereket, indítsd el a futtatást. A GPU-t óránként béreled, a kész mentési pont pedig visszakerül a munkaterületedre, készen a karodhoz.
Válaszd ki, melyik VLA-modellarchitektúrát tanítsd
Válassz egy vagy több adathalmazt a tanításhoz
A felállásod a betanított policyddel fut tovább. Ha a kar elakad, egy távoli operátor ezt látja az élő képen, átveszi az irányítást, visszavezeti a kart a kiindulási helyzetbe, és visszaadja az irányítást a policynek.
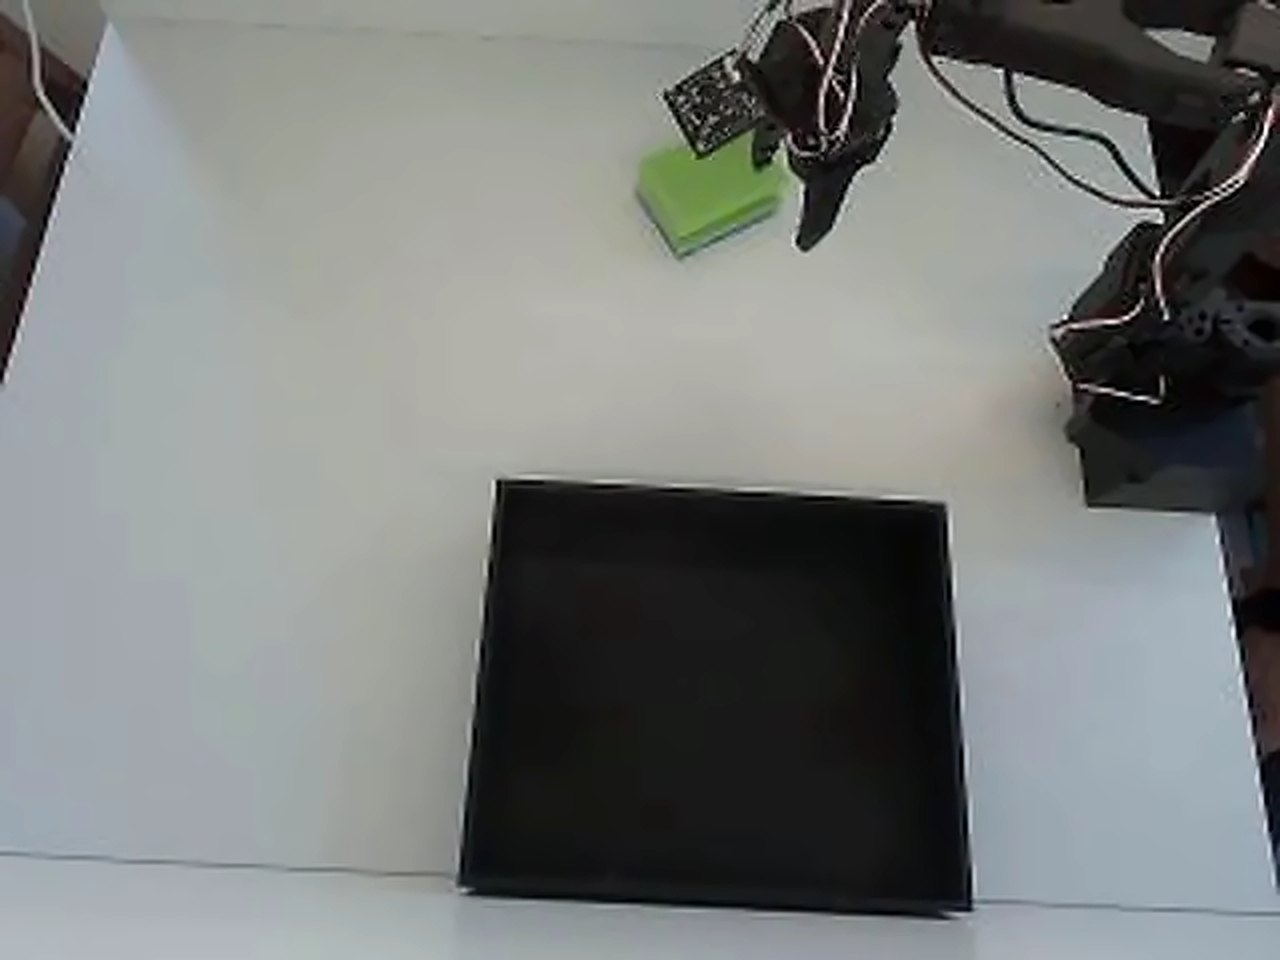
A betanított policyd önállóan hajtja végre a feladatot.
Az operátori nézet animált mása egy valódi felvétel fölött, amely a 4. lépésben visszafelé játszódik le. Élő munkamenetben az operátor a te kamerád képét látja.
A kar, a kamerák és a policy ott maradnak, ahol vannak. Te indítod a futást, és felszabadítod a robotot az operátoroknak.
Az operátor csak akkor avatkozik be, ha a policy elakad, és rögtön utána visszaadja az irányítást. A vészleállító mindig kéznél van.
A legmagasabb óradíjat te állítod be a robot felszabadításakor. Csak azok a percek kerülnek elszámolásra, amíg a munkamenet ténylegesen futott.
Vállalati szintű távműködtetési platform a megbízhatóság és a méretezhetőség érdekében
Valós idejű videó streaming minimális késleltetéssel.
Képzett operátorok globális hálózata. Az automatikus feladatátvétel biztosítja a folyamatos működést.
Ha egy operátor megszakad, egy másik azonnal átveszi a feladatot. Zéró leállás.
Gyűjtsön kiváló minőségű bemutató adatokat AI modelljeihez. Exportáljon bármilyen formátumban.
Végponttól végpontig titkosítás minden kommunikációhoz.
Mi kezeljük az operátorok koordinációját, a fizetéseket és az ütemezést. Ön a robotjaira koncentrálhat.
Kezdje el három egyszerű lépésben
Válasszon a támogatott robotkarjaink közül, vagy kérjen támogatást a hardveréhez.
Telepítse a könnyű kliensünket a robotvezérlőjére.
Csatlakozzon az operátori hálózatunkhoz, és kezdje el az adatgyűjtést.
Egy vezérlőmodell csak annyit ér, amennyit a mögötte álló epizódok. Összegyűjtheted saját kezűleg, megfizethetsz operátorokat szerte a világon, hogy a te berendezéseden gyűjtsék össze, vagy megvásárolhatsz egy kész adathalmazt a piactéren.
Csatlakoztasd a karodat az asztali klienshez, indítsd el a felvételt, és az epizódok LeRobot formátumban landolnak a saját gépeden. Nincs Python, nincs egy hétvégényi beállítás.
Töltsd le az asztali klienstGyakorlott operátorok több mint 50 országból veszik át távolról a karod irányítását, és felveszik az általad leírt feladatot. Óradíjat fizetsz, csak a lefoglalt munkamenetekért.
Nézd meg az árakatHagyd ki a felvételt. Böngéssz kész epizódkészletek között robot, feladat és minőség szerint, és még aznap elkezdheted a tréninget.
Nyisd meg a piacteretMinden út ugyanoda vezet: egy LeRobot adathalmaz a munkaterületeden, tréningre készen.
A hobbikészletektől az ipari karokig. Az egyes kártyákon lévő címke megmutatja, mi működik ma az AY-Robots platformmal, és mit csatlakoztatunk kérésre.
TheRobotStudio / LeRobot (Hugging Face)
A mi referenciakarunk. Olcsó, nyílt forráskódú, leader-follower párként rögzítve.
Kép: TheRobotStudio · Apache-2.0 · szerkesztve

Franka Emika
Nyomatékvezérelt kutatókar, amely sok közzétett manipulációs adatkészletben szerepel.
Kép: Ims · CC BY-SA 4.0 · szerkesztve

TheRobotStudio / LeRobot (Hugging Face)
Az SO-100 utódja áttervezett csuklóval. Ugyanazok a szervók, ugyanaz a munkafolyamat.
Kép: TheRobotStudio · Apache-2.0

KUKA
Érzékeny, könnyűszerkezetes robot hét tengellyel, 7 vagy 14 kg teherbírással kapható.
Kép: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · szerkesztve

LeRobot (Hugging Face)
Nyílt forráskódú kar Dynamixel szervókkal. LeRobot-adatkészletei úgy taníthatók, mint az SO-100 adatai.
Kép: Jess Moss · Apache-2.0 · szerkesztve

Universal Robots
Együttműködő robot az UR e-sorozatból nehéz terhekhez.
Kép: Auledas · CC BY-SA 4.0 · szerkesztve

Enactic (Open Source)
Nyílt forráskódú humanoid kar hét tengellyel, többnyire karpárként építik.
Kép: Enactic · Apache-2.0 · szerkesztve

FANUC
Kompakt, hattengelyes ipari robot kis alkatrészek kezelésére.
Kép: BorbaZal · CC BY-SA 4.0 · szerkesztve

Dobot
Asztali kar iskoláknak és makerlaboroknak.
Kép: Giacomo Alessandroni · CC BY-SA 4.0 · szerkesztve

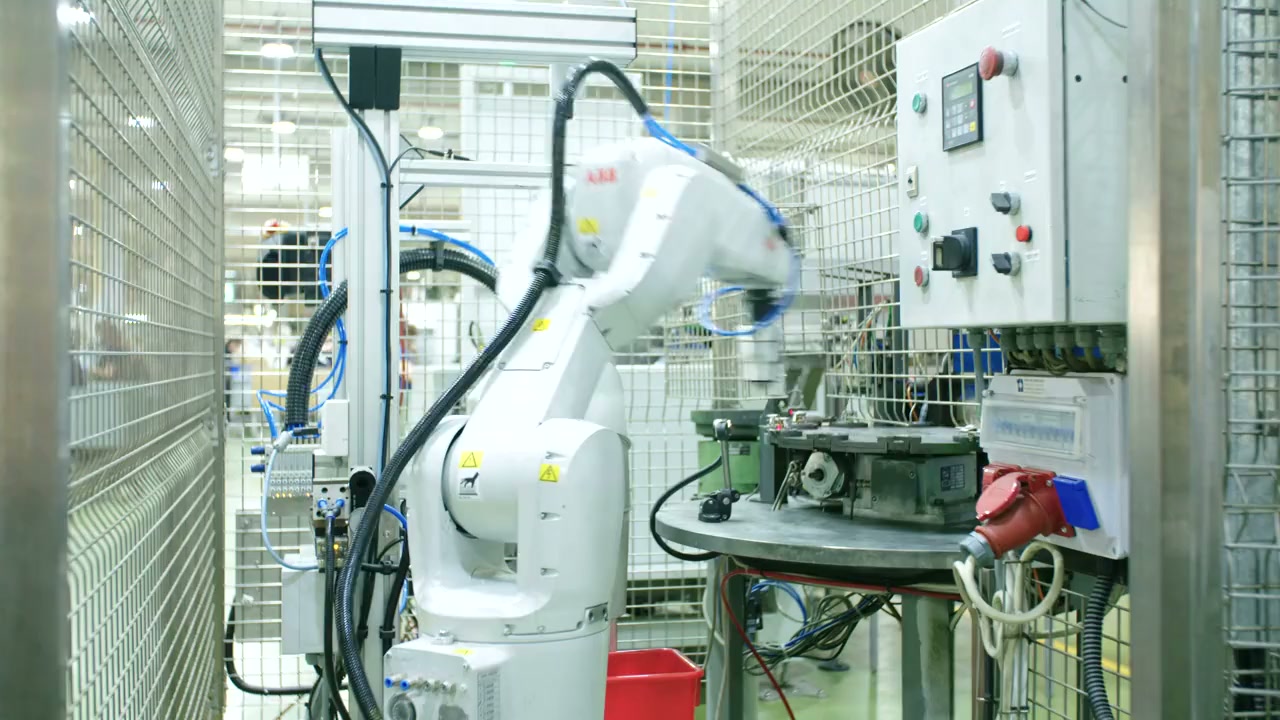
ABB
Kétkarú együttműködő robot kis alkatrészek szereléséhez.
Kép: Stilfehler · CC BY-SA 4.0 · szerkesztve

Phenoptix / Mime Industries
Lézervágott akrilkészlet hobbiszervókkal, klasszikus első robotkar.
Kép: Phenoptix · CC BY-SA 3.0
Telepítsd az AY-Robots klienst, és vegyél fel utánzásos tanulási adathalmazokat az SO-100-addal vagy bármely támogatott karral. Nincs Python, nincs terminál, nincs egy hétvégényi beállítás.
Még nem jelent meg CLI-build, ezért a telepítési parancs itt nem látszik: csak a „no release published yet” hibával állna le. Amint kész az első build, megjelenik. Hogy mi van közzétéve, azt a letöltési oldal mutatja.
A CLI MCP-szerverként is fut, így a Claude Code és más ügynökök közvetlenül kezelhetik a karodat. MCP-integráció
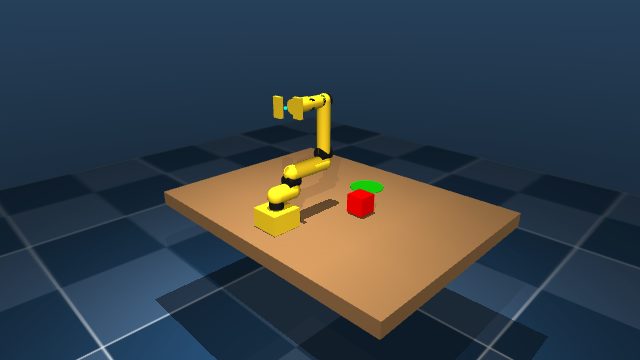
A WASD mozgatja az alapot, a Q/E és R/F az ízületeket vezérli, a szóköz zárja a fogót. Nincs telepítés, nincs fiók, ugyanaz a kinematika, mint a valódi karnál.
Vidd a kurzort a jelenet fölé, majd a WASD vezérli az alapot és a vállat, a Q/E a könyököt, az R/F a csuklót, a T/G forgatja azt, a szóköz pedig zárja a fogót. A billentyűk kigyulladnak, amikor megnyomod őket - vagy itt is tarthatod őket az egérrel.
A szimulátorban minden mozdulat epizódként tárolható, pontosan úgy, mint a valódi karon.
A CLI MCP-szerverként is fut: a Claude, a ChatGPT, a Grok és minden MCP-képes IDE egy hosztolt végponthoz csatlakozik - adatkészleteket kérdezhetsz le, felvételeket indíthatsz, mozgathatod a kart, és a hibákat közvetlenül nekünk jelentheted. Nincs mit telepíteni, a nyilvános eszközökhöz nem kell kulcs.
Együttműködik az Hugging Face MCP Server: adatkészleteink a Hubon találhatók - az ügynökök a hivatalos HF-eszközökkel közvetlenül megtalálják és betöltik őket.
Másold ki a beállítást a kliensedhezIrányítsd távolról más csapatok robotjait, és közben gyűjts tanítóadatokat - óradíjjal, a saját beosztásod szerint, mindez a böngészőben. Nincs szükséged saját robotra, tanításra vagy inferenciára.
Csatlakozzon több száz vállalathoz, akik az AY-Robots-ot használják távműködtetésre és adatgyűjtésre.
Ingyenes Próbaverzió Indítása