

Hobby og åpen kildekodeKjører i dag
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + griper
Referansearmen vår. Rimelig, åpen kildekode, tatt opp som et leader-follower-par.
Bilde: TheRobotStudio · Apache-2.0 · redigert
Remote Robot Teleoperation
Remote Data Collectors styrerrobotene dine - på avstand.
Koble armen din til nettverket vårt av Remote Data Collectors og få samlet inn demonstrasjonsdata døgnet rundt, uten å sitte ved leader-armen selv.
Driver robotikkforskning og -utvikling over hele verden


 Hugging Face
Kamerabilde, latens og griper i ett vindu. Styr fra tastaturet, fra glidebrytere, eller i leder-følger-modus der den andre armen speiler bevegelsen din. Hver bevegelse kan gå rett inn i et datasett.
Flytt leaderen for hånd, så speiler followeren bevegelsene dens.
Velg en modell, skriv inn en instruksjon på vanlig språk, trykk start. Beregningen kjører enten lokalt på roboten eller på en leid GPU, og leddmålene strømmes tilbake.
Velg en modell, deretter en trent policy (eller basismodellen), og skriv inn en instruksjon på vanlig språk. Modellen beregner leddmål og strømmer dem til roboten til du stopper piloten.
Velg datasettene du har tatt opp, sett modell og hyperparametere, start kjøringen. GPU-en leies per time, og den ferdige checkpointen havner tilbake i arbeidsområdet ditt, klar for armen din.
Velg hvilken VLA-modellarkitektur du vil trene
Velg ett eller flere datasett å trene på
Oppsettet ditt fortsetter å kjøre med den trente policyen din. Står armen fast, ser en remote-operatør det i live-bildet, overtar, styrer armen tilbake til utgangsstillingen og gir styringen tilbake til policyen.
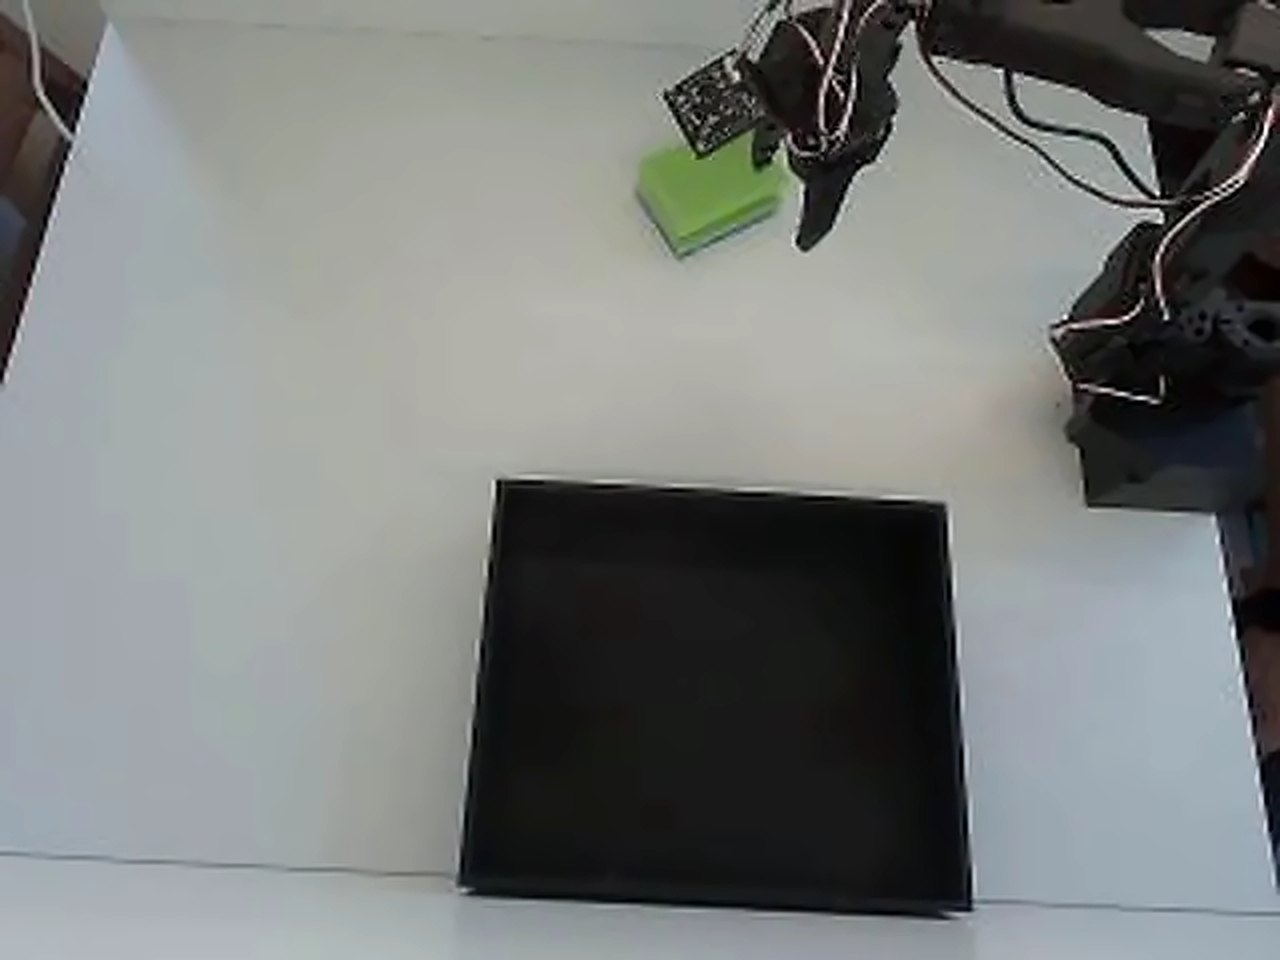
Den trente policyen din løser oppgaven på egen hånd.
Animert etterligning av operatørvisningen over et ekte opptak, som spilles av baklengs i trinn 4. I en live-økt ser operatøren kamerastrømmen din.
Arm, kameraer og policy blir der de er. Du starter kjøringen og frigir roboten til operatører.
Operatøren går bare inn når policyen står fast, og gir styringen tilbake rett etterpå. Nødstoppen er alltid innen rekkevidde.
Du fastsetter den høyeste timeprisen når du frigir roboten. Det faktureres bare for minuttene økten faktisk varte.
Teleoperasjonsplattform i bedriftsklasse bygget for pålitelighet og skalering
Sanntids videostreaming med minimal latenstid.
Globalt nettverk av trente operatører. Automatisk failover sikrer kontinuerlig drift.
Hvis en operatør kobles fra, tar en annen over umiddelbart. Null nedetid.
Samle inn demonstrasjonsdata av høy kvalitet for dine AI-modeller. Eksporter i et hvilket som helst format.
Ende-til-ende kryptering for all kommunikasjon.
Vi håndterer operatørkoordinering, betalinger og planlegging. Du fokuserer på robotene dine.
Kom i gang i tre enkle trinn
Velg fra våre støttede robotarmer eller be om støtte for din maskinvare.
Installer vår lette klient på din robotkontroller.
Koble til vårt operatørnettverk og begynn å samle inn data.
En policy er bare så god som episodene bak den. Du kan samle dem med egne hender, betale operatører rundt om i verden for å samle dem inn på ditt oppsett, eller kjøpe et ferdig datasett fra markedsplassen.
Koble armen til skrivebordsklienten, trykk opptak, og episodene havner i LeRobot-format på din egen maskin. Ingen Python, ingen bastelhelg.
Hent skrivebordsklientenErfarne operatører fra over 50 land overtar armen din på avstand og tar opp akkurat den oppgaven du beskriver. Du betaler per time og bare for øktene du bestiller.
Se priserHopp over opptaket. Bla i ferdige episodesamlinger etter robot, oppgave og kvalitet, og begynn å trene samme dag.
Åpne markedsplassenAlle veier ender på samme sted: et LeRobot-datasett i arbeidsområdet ditt, klart for trening.
Fra hobbysett til industriroboter. Etiketten på hvert kort viser hva som kjører med AY-Robots i dag, og hva vi kobler til på forespørsel.
TheRobotStudio / LeRobot (Hugging Face)
Referansearmen vår. Rimelig, åpen kildekode, tatt opp som et leader-follower-par.
Bilde: TheRobotStudio · Apache-2.0 · redigert

Franka Emika
Momentstyrt forskningsarm som inngår i mange publiserte manipulasjonsdatasett.
Bilde: Ims · CC BY-SA 4.0 · redigert

TheRobotStudio / LeRobot (Hugging Face)
Etterfølger til SO-100 med revidert håndledd. Samme servoer, samme arbeidsflyt.
Bilde: TheRobotStudio · Apache-2.0

KUKA
Følsom lettvektsrobot med sju akser, tilgjengelig med 7 eller 14 kg nyttelast.
Bilde: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · redigert

LeRobot (Hugging Face)
Arm med åpen kildekode og Dynamixel-servoer. LeRobot-datasettene trenes som SO-100-data.
Bilde: Jess Moss · Apache-2.0 · redigert

Universal Robots
Kollaborativ robot fra UR e-serien for tunge nyttelaster.
Bilde: Auledas · CC BY-SA 4.0 · redigert

Enactic (Open Source)
Humanoid arm med åpen kildekode og sju akser, vanligvis bygget som et armpar.
Bilde: Enactic · Apache-2.0 · redigert

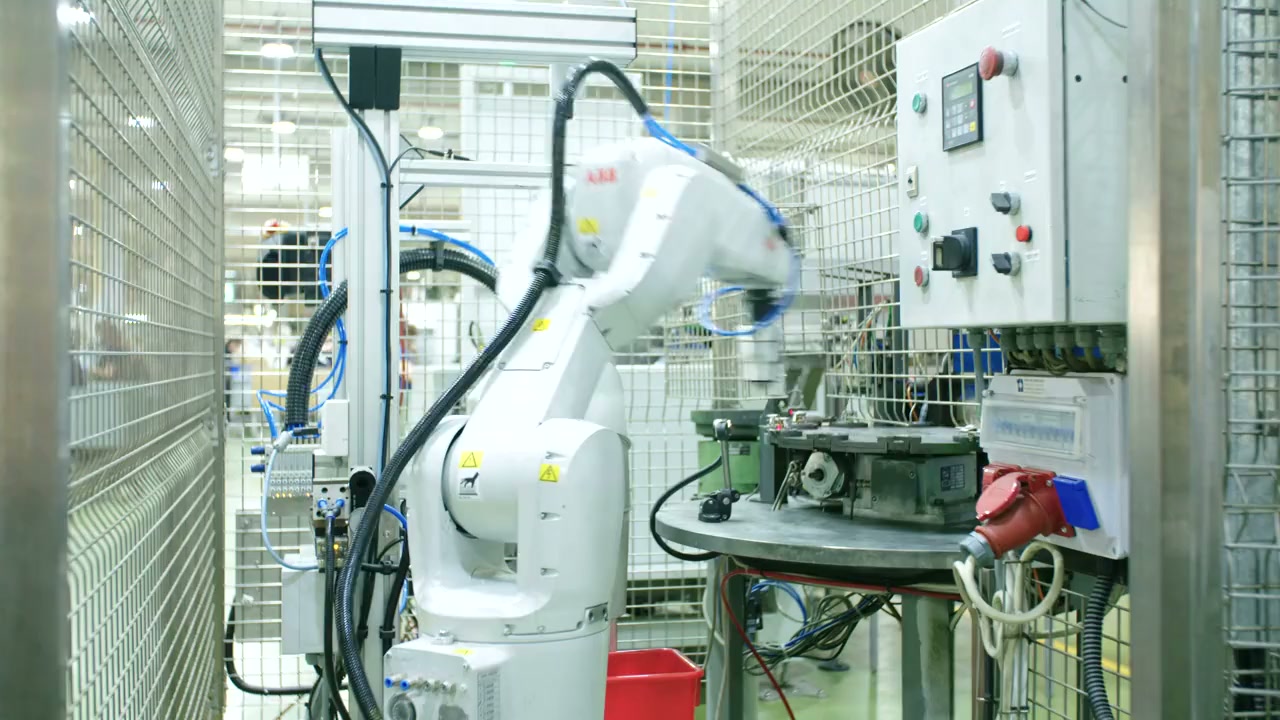
FANUC
Kompakt seksakset industrirobot for håndtering av små deler.
Bilde: BorbaZal · CC BY-SA 4.0 · redigert

Dobot
Bordarm for klasserom og maker-laber.
Bilde: Giacomo Alessandroni · CC BY-SA 4.0 · redigert

ABB
Kollaborativ robot med to armer for montering av smådeler.
Bilde: Stilfehler · CC BY-SA 4.0 · redigert

Phenoptix / Mime Industries
Byggesett i laserskåret akryl med hobbyservoer, en klassiker som første robotarm.
Bilde: Phenoptix · CC BY-SA 3.0
Installer AY-Robots-klienten og ta opp datasett for imitasjonslæring med din SO-100 eller en annen støttet arm. Ingen Python, ingen terminal, ingen bastelhelg.
Det er ikke gitt ut noen CLI-build ennå, derfor vises ikke installasjonskommandoen her: den ville bare stoppet med «no release published yet». Den dukker opp så snart den første builden er ute. Hva som er utgitt, ser du på nedlastingssiden.
CLI-en kjører også som MCP-server, slik at Claude Code og andre agenter kan styre armen din direkte. MCP-integrasjon
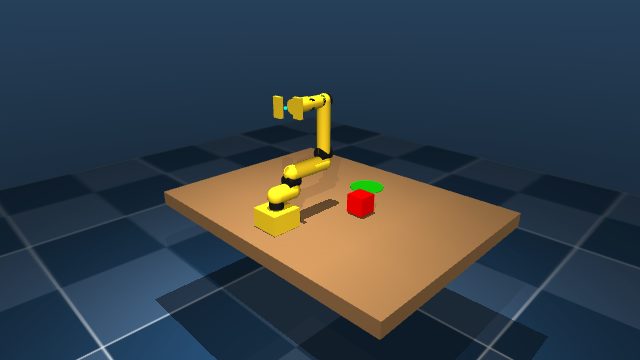
WASD flytter basen, Q/E og R/F styrer leddene, mellomrom lukker gripertangen. Ingen installasjon, ingen konto, samme kinematikk som den ekte armen.
Hold musepekeren over scenen, så styrer WASD sokkel og skulder, Q/E albuen, R/F håndleddet, T/G ruller det, og mellomrom lukker griperen. Tastene lyser opp når du trykker dem - eller du kan holde dem inne her med musen.
Hver bevegelse i simulatoren kan lagres som en episode, akkurat som på den ekte armen.
CLI-en kjører også som MCP-server: Claude, ChatGPT, Grok og enhver MCP-kompatibel IDE kobler seg til et hostet endepunkt - spør etter datasett, start opptak, kjør armen og meld feil rett til oss. Ingenting å installere, offentlige verktøy uten nøkkel.
Fungerer sammen med Hugging Face MCP Server: datasettene våre ligger på Hub-en - agenter finner og laster dem direkte via de offisielle HF-verktøyene.
Kopier oppsettet for klienten dinStyr andre teams roboter på avstand og samle inn treningsdata underveis - betalt per time, etter din egen timeplan, alt i nettleseren. Ingen egen robot nødvendig, ingen trening, ingen inferens.
Bli med hundrevis av selskaper som bruker AY-Robots for teleoperasjon og datainnsamling.
Start gratis prøveperiode