
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
Наш эталонный манипулятор. Недорогой, с открытым кодом, записывается парой Leader и Follower.
Изображение: TheRobotStudio · Apache-2.0 · отредактировано
Удалённая телеоперация роботов
Remote Data Collectors управляюттвоими роботами — удалённо.
Подключи манипулятор к нашей сети Remote Data Collectors и собирай демонстрационные данные круглосуточно, не сидя самому за Leader-манипулятором.
Продвигаем робототехнические исследования по всему миру
Картинка с камеры, задержка и захват в одном окне. Управляйте с клавиатуры, ползунками или в режиме leader-follower, где вторая рука повторяет ваше движение. Каждое движение при желании сразу попадает в набор данных.
Двигай Leader вручную, и Follower будет повторять его движения.
Выберите модель, введите инструкцию обычным языком и запустите. Расчёт идёт либо локально на роботе, либо на арендованной GPU, а целевые углы возвращаются потоком.
Выбери модель, затем обученную policy (или базовую модель) и введи инструкцию обычным языком. Модель считает целевые углы суставов и стримит их роботу, пока ты не остановишь пилота.
Выберите записанные наборы данных, задайте модель и гиперпараметры, запустите прогон. GPU арендуется по часам, готовый чекпоинт возвращается в ваше рабочее пространство и работает на вашей руке.
Выбери, архитектуру какой VLA-модели обучать
Выбери один или несколько датасетов для обучения
Твоя установка продолжает работать с обученной policy. Если манипулятор застревает, удалённый оператор видит это в живом видео, берёт управление, возвращает манипулятор в исходное положение и снова передаёт управление policy.


Твоя обученная policy сама отрабатывает задачу.
Анимированный макет вида оператора поверх настоящей записи, которая на шаге 4 воспроизводится в обратном порядке. В живой сессии оператор видит поток с твоей камеры.
Манипулятор, камеры и policy остаются на месте. Ты запускаешь прогон и открываешь робота для операторов.
Оператор вмешивается, только когда policy застревает, и сразу после этого возвращает управление. Аварийный останов всегда под рукой.
Максимальную почасовую ставку ты задаёшь при открытии доступа. Оплачиваются только те минуты, которые сессия действительно шла.
Телеуправление, данные и политики на одной платформе.
Команды идут к манипулятору, видео возвращается. Карта выше оценивает, сколько это занимает для каждой пары стран.
Сколько их зарегистрировано и где, показывает карта выше в реальном времени из нашей базы данных.
Если политика застряла, оператор берёт управление на клавиатуре, а потом возвращает его политике.
Собирай демонстрации для своих моделей. Каждая запись попадает в твоё рабочее пространство как датасет LeRobot.
Операторы получают доступ к твоему манипулятору только во время своей сессии и только через список разрешённых команд.
Координацию операторов, оплату и планирование берём на себя мы. Ты занимаешься своими роботами.
Начните в три простых шага
Выберите из наших поддерживаемых роботов.
Установите наш лёгкий клиент на контроллер.
Подключитесь к нашей сети и начните собирать данные.
Policy стоит ровно столько, сколько стоят её эпизоды. Их можно собрать своими руками, заплатить операторам по всему миру за запись на вашей установке или купить готовый набор данных на площадке.
Подключите руку к настольному клиенту, нажмите запись, и эпизоды лягут в формате LeRobot на ваш собственный компьютер. Без Python, без выходных на настройку.
Скачать клиентОпытные операторы из более чем 50 стран берут вашу руку под удалённое управление и записывают именно ту задачу, которую вы опишете. Оплата почасовая и только за забронированные сессии.
Посмотреть ценыПропустите запись. Найдите готовые наборы эпизодов по роботу, задаче и качеству и начните обучение в тот же день.
Открыть площадкуЛюбой путь заканчивается одинаково: набор LeRobot в вашем рабочем пространстве, готовый к обучению.
От любительских наборов до промышленных манипуляторов. Метка на каждой карточке показывает, что уже сегодня работает с AY-Robots, а что мы подключим по запросу.

TheRobotStudio / LeRobot (Hugging Face)
Наш эталонный манипулятор. Недорогой, с открытым кодом, записывается парой Leader и Follower.
Изображение: TheRobotStudio · Apache-2.0 · отредактировано

Franka Emika
Исследовательский манипулятор с управлением по моменту, который встречается во многих опубликованных датасетах по манипуляции.
Изображение: Ims · CC BY-SA 4.0 · отредактировано

TheRobotStudio / LeRobot (Hugging Face)
Преемник SO-100 с доработанным запястьем. Те же сервоприводы, тот же порядок работы.
Изображение: TheRobotStudio · Apache-2.0

KUKA
Чувствительный лёгкий робот с семью осями, доступен с грузоподъёмностью 7 или 14 кг.
Изображение: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · отредактировано

LeRobot (Hugging Face)
Манипулятор с открытым кодом и серводвигателями Dynamixel. Его датасеты LeRobot обучаются так же, как данные SO-100.
Изображение: Jess Moss · Apache-2.0 · отредактировано

Universal Robots
Коллаборативный робот серии UR e-Series для тяжёлых грузов.
Изображение: Auledas · CC BY-SA 4.0 · отредактировано

Enactic (Open Source)
Гуманоидная рука с открытым кодом и семью осями, чаще всего собирается как пара рук.
Изображение: Enactic · Apache-2.0 · отредактировано

FANUC
Компактный шестиосевой промышленный робот для работы с мелкими деталями.
Изображение: BorbaZal · CC BY-SA 4.0 · отредактировано

Dobot
Настольный манипулятор для школ, вузов и мейкерспейсов.
Изображение: Giacomo Alessandroni · CC BY-SA 4.0 · отредактировано

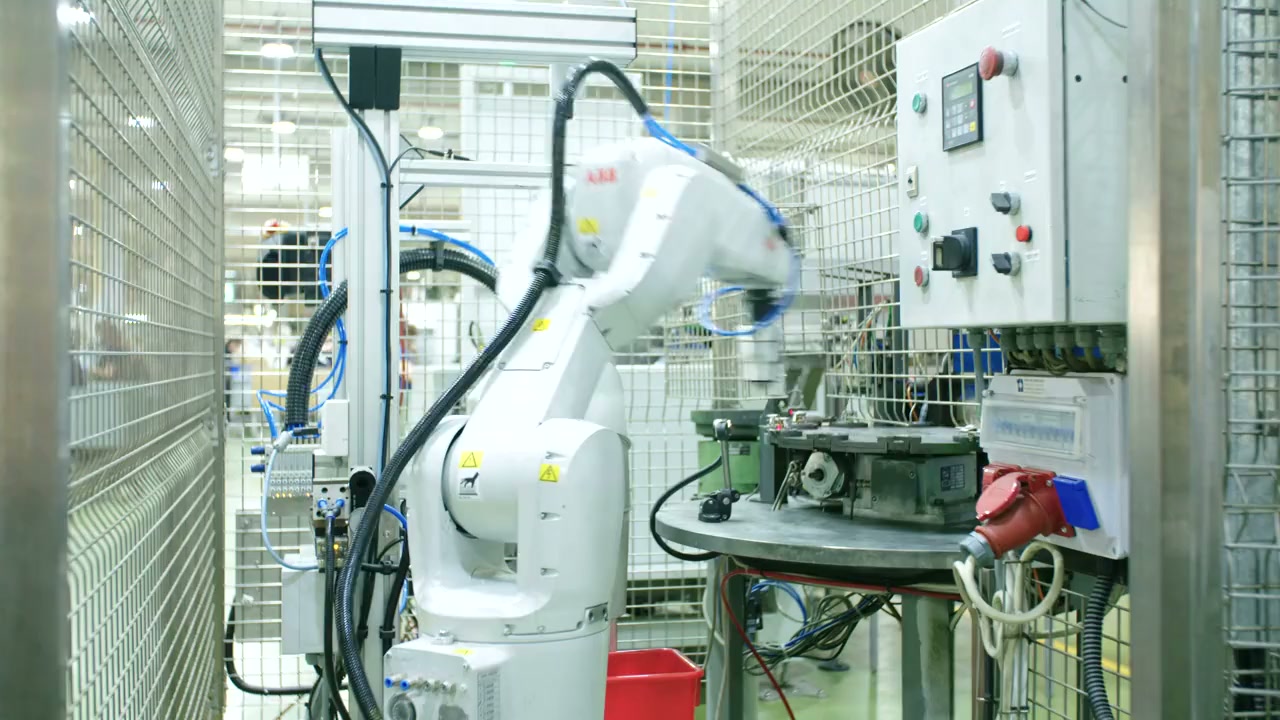
ABB
Двурукий коллаборативный робот для сборки мелких деталей.
Изображение: Stilfehler · CC BY-SA 4.0 · отредактировано

Phenoptix / Mime Industries
Набор из лазерной резки акрила с хобби-сервоприводами, классический первый роботизированный манипулятор.
Изображение: Phenoptix · CC BY-SA 3.0
Установи клиент AY-Robots и записывай датасеты imitation learning на SO-100 или другой поддерживаемой руке. Без Python, без терминала, без выходных на настройку.
Сборка CLI пока не выпущена, поэтому команда установки здесь не показана: она просто завершилась бы с сообщением «no release published yet». Она появится, как только выйдет первая сборка. Что уже опубликовано, показывает страница загрузки.
CLI работает и как MCP-сервер, поэтому Claude Code и другие агенты могут напрямую управлять твоим манипулятором. Интеграция MCP
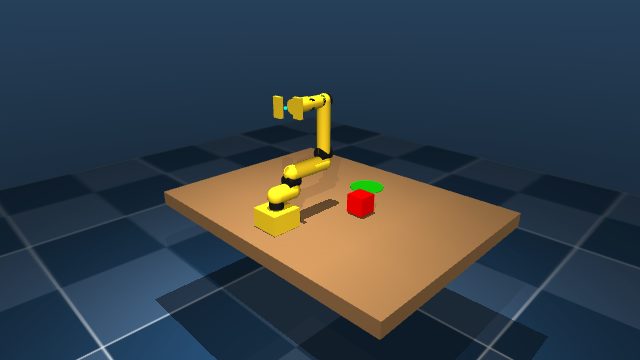
WASD двигает основание, Q/E и R/F суставы, пробел закрывает захват. Без установки, без аккаунта, та же кинематика, что и у настоящей руки.
Наведи курсор на сцену, затем WASD двигает основание и плечо, Q/E - локоть, R/F - запястье, T/G его поворачивает, а пробел закрывает захват. Клавиши подсвечиваются при нажатии - или удерживай их здесь мышью.
Любое движение в симуляторе можно сохранить как эпизод - точно так же, как на настоящем манипуляторе.
CLI работает и как MCP-сервер: Claude, ChatGPT, Grok и любая IDE с поддержкой MCP подключаются к размещённому эндпоинту — можно запрашивать датасеты, запускать записи, управлять манипулятором и сообщать нам об ошибках напрямую. Ничего устанавливать не нужно, публичные инструменты работают без ключа.
Работает вместе с Hugging Face MCP Server: наши датасеты лежат на Hub — агенты находят и загружают их напрямую через официальные инструменты HF.
Скопировать настройку для твоего клиентаУправляй роботами других команд удалённо и заодно собирай обучающие данные — почасовая оплата, свободный график, всё в браузере. Не нужен ни свой робот, ни обучение, ни инференс.
Присоединяйтесь к сотням компаний, использующих AY-Robots.
Бесплатный пробный период