
Хоби и Open SourceРади данас
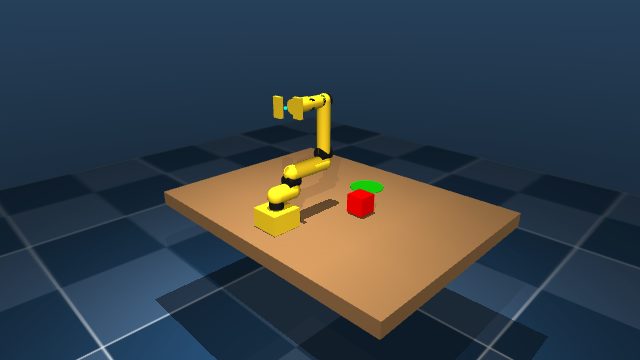
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + хватаљка
Наша референтна рука. Јефтина, отвореног кода, снима се као пар Leader и Follower.
Слика: TheRobotStudio · Apache-2.0 · уређено
Клијент за телеоперацију
Локално снимање података,са твојом сопственом руком.
Десктоп апликација и CLI сами препознају руку и камере и воде те кроз снимање, преглед и отпремање — директно у LeRobot формат. Сопствени задаци, подешавања камера и конфигурације руке су укључени.
Pokreće istraživanje i razvoj robotike širom sveta
 Hugging Face
Слика камере, латенција и хватаљка у једном прозору. Управљај тастатуром, клизачима или у leader-follower режиму где друга рука огледа твој покрет. Сваки покрет може одмах у скуп података.
Помери Leader ручно, а Follower ће понављати његове покрете.
Изабери модел, унеси упутство обичним језиком, покрени. Рачунање иде локално на роботу или на изнајмљеном GPU-у, а циљеви зглобова стижу као ток.
Изабери модел, затим истренирану policy (или базни модел) и унеси упутство обичним језиком. Модел рачуна циљеве зглобова и шаље их роботу док не зауставиш пилота.
Изабери снимљене скупове података, постави модел и хиперпараметре, покрени рад. GPU се изнајмљује по сату, а готови checkpoint се враћа у радни простор — спреман за твоју руку.
Изабери архитектуру ког VLA модела се тренира
Изабери један или више датасета за тренинг
Твоја поставка наставља да ради са твојом тренираном policy. Ако рука заглави, даљински оператер то види у приказу уживо, преузима, враћа руку у почетни положај и поново предаје управљање policy.
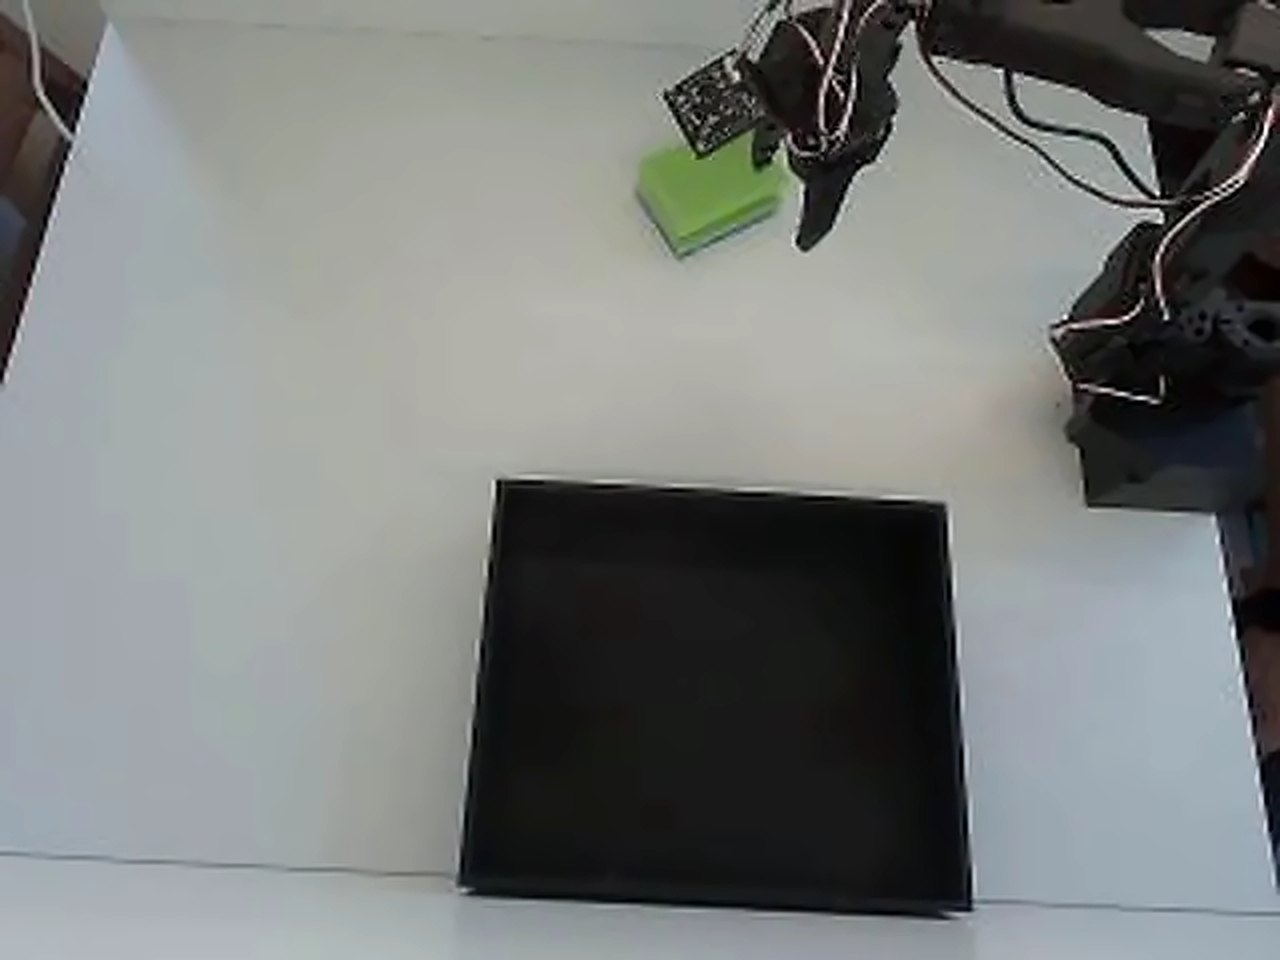
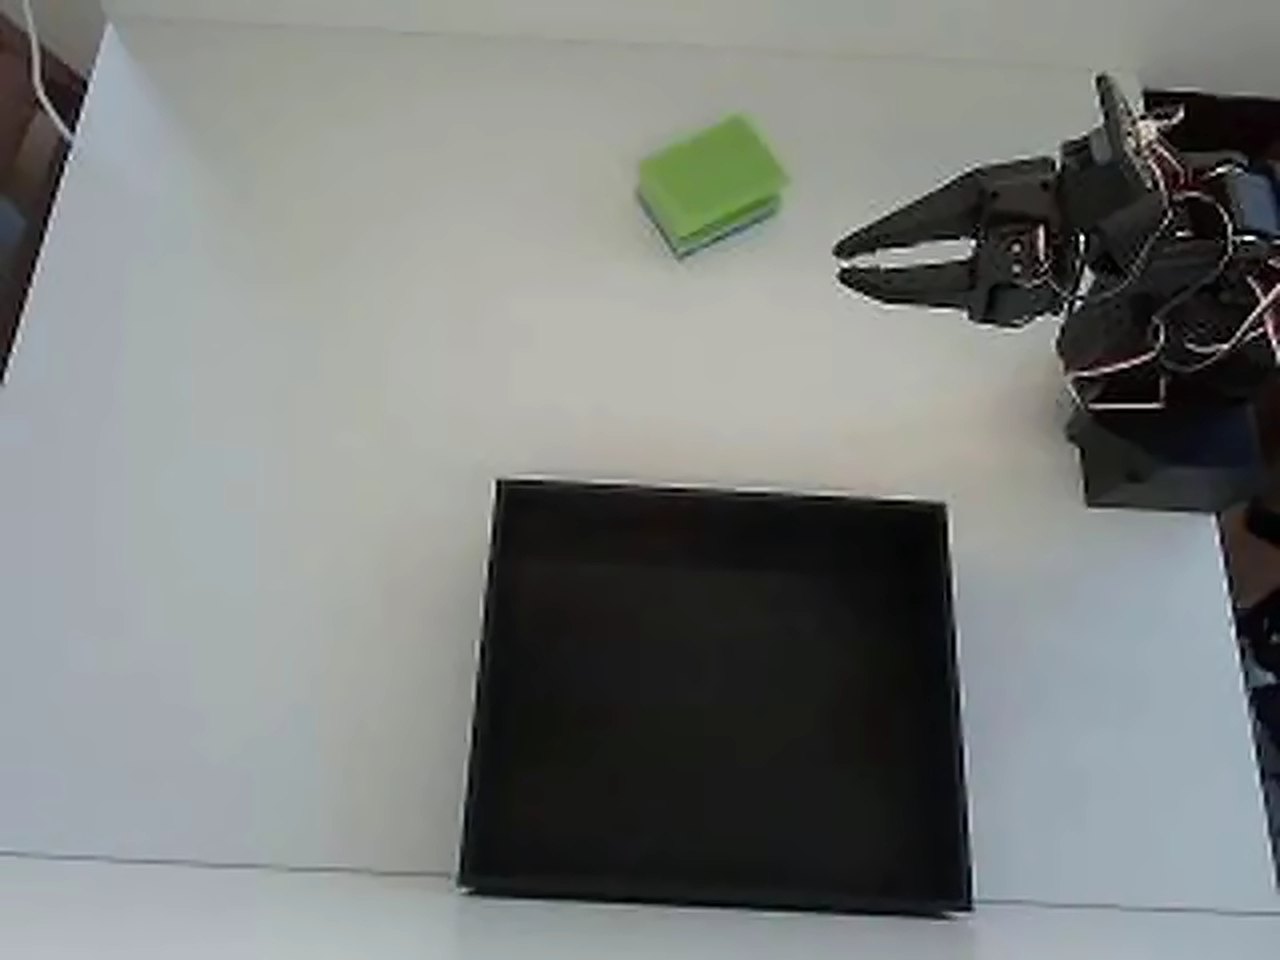
Твоја тренирана policy сама обавља задатак.
Анимирана макета приказа оператера преко стварног снимка, који се у кораку 4 пушта уназад. У сесији уживо оператер види ток са твоје камере.
Рука, камере и policy остају где јесу. Ти покрећеш извођење и стављаш робота на располагање операторима.
Оператер интервенише само када policy заглави и одмах затим враћа управљање. Хитно заустављање је увек на дохват руке.
Највишу сатницу одређујеш приликом отварања приступа. Наплаћују се само минути у којима је сесија заиста трајала.
Телеоперација, подаци и политике на једној платформи.
Наредбе иду до руке, видео се враћа. Мапа изнад процењује колико то траје за сваки пар земаља.
Колико их је где регистровано, мапа изнад приказује уживо из наше базе података.
Ако се политика заглави, оператер преузима тастатуром, а затим враћа управљање политици.
Прикупљај демонстрације за своје моделе. Сваки снимак заврши у твом радном простору као LeRobot скуп података.
Оператери долазе до твоје руке само током своје сесије и само преко списка дозвољених наредби.
Ми бринемо о координацији оператера, плаћањима и планирању. Ти се посвети својим роботима.
Započnite u tri jednostavna koraka
Izaberite neku od naših podržanih robotskih ruku ili zatražite podršku za svoj hardver.
Instalirajte naš lagani klijent na kontroler vašeg robota.
Povežite se sa našom operaterskom mrežom i počnite da prikupljate podatke.
Policy је добра само колико и епизоде иза ње. Можеш да их сакупљаш својим рукама, платиш оператерима широм света да сниме на твом сетапу, или купиш готов скуп података на тржишту.
Укључи руку у desktop клијент, притисни снимање, и епизоде стижу у LeRobot формату на твој рачунар. Без Python-а, без викенда подешавања.
Преузми desktop клијентВешти оператери из преко 50 земаља преузимају твоју руку даљински и снимају задатак који опишеш. Плаћаш по сату и само за заказане сесије.
Погледај ценеПрескочи снимање. Прегледај готове скупове епизода по роботу, задатку и квалитету и почни тренинг истог дана.
Отвори тржиштеСваки пут завршава на истом месту: LeRobot скуп података у твом радном простору, спреман за тренинг.
Од хоби комплета до индустријских руку. Ознака на свакој картици показује шта данас ради са AY-Robots и шта повезујемо на захтев.
TheRobotStudio / LeRobot (Hugging Face)
Наша референтна рука. Јефтина, отвореног кода, снима се као пар Leader и Follower.
Слика: TheRobotStudio · Apache-2.0 · уређено

Franka Emika
Истраживачка рука са регулацијом момента, која се појављује у многим објављеним скуповима података за манипулацију.
Слика: Ims · CC BY-SA 4.0 · уређено

TheRobotStudio / LeRobot (Hugging Face)
Наследник SO-100 са прерађеним зглобом. Исти серво мотори, исти ток рада.
Слика: TheRobotStudio · Apache-2.0

KUKA
Осетљив лаки робот са седам осовина, доступан са носивошћу од 7 или 14 kg.
Слика: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · уређено

LeRobot (Hugging Face)
Рука отвореног кода са Dynamixel серво моторима. Њени LeRobot скупови података тренирају се као подаци SO-100.
Слика: Jess Moss · Apache-2.0 · уређено

Universal Robots
Колаборативни робот из серије UR e-Series за тешка оптерећења.
Слика: Auledas · CC BY-SA 4.0 · уређено

Enactic (Open Source)
Хуманоидна рука отвореног кода са седам осовина, најчешће направљена као пар руку.
Слика: Enactic · Apache-2.0 · уређено

FANUC
Компактан шестоосни индустријски робот за руковање ситним деловима.
Слика: BorbaZal · CC BY-SA 4.0 · уређено

Dobot
Стона рука за школе, универзитете и мејкер просторе.
Слика: Giacomo Alessandroni · CC BY-SA 4.0 · уређено

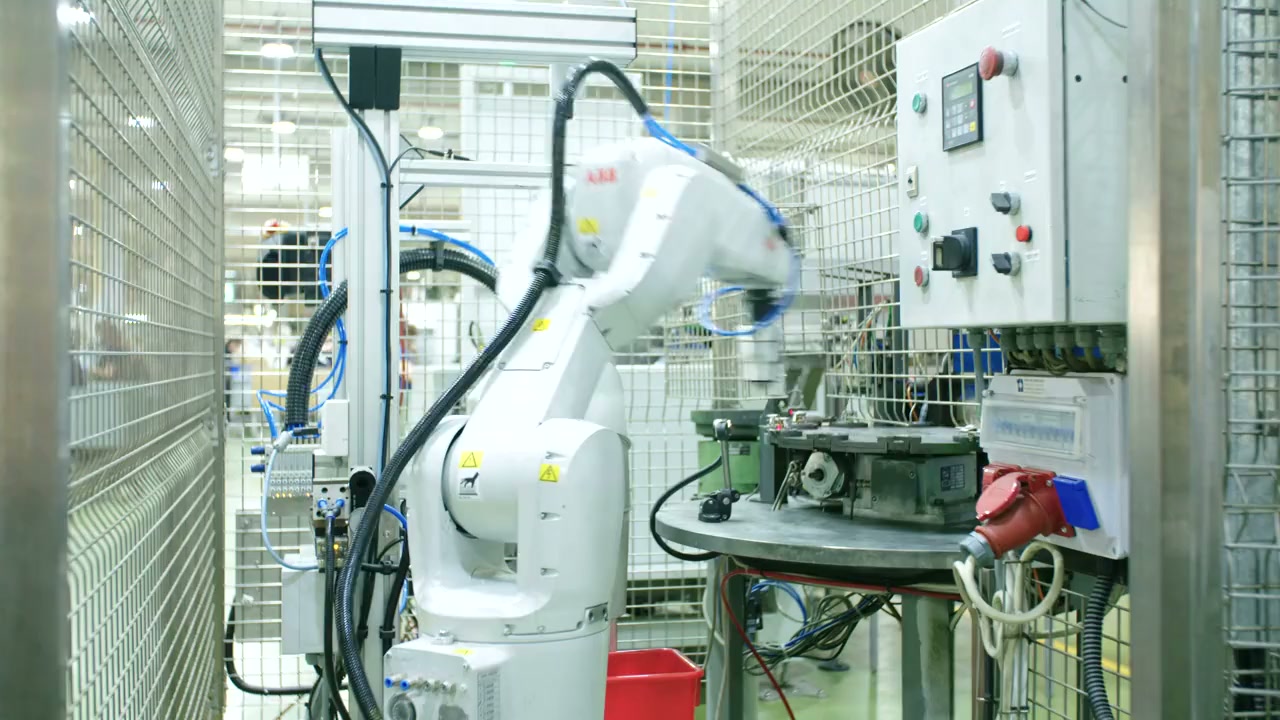
ABB
Колаборативни робот са две руке за монтажу ситних делова.
Слика: Stilfehler · CC BY-SA 4.0 · уређено

Phenoptix / Mime Industries
Комплет од ласерски исеченог акрила са хоби серво моторима, класична прва роботска рука.
Слика: Phenoptix · CC BY-SA 3.0
Инсталирај AY-Robots клијент и снимај imitation learning скупове података са својим SO-100 или другом подржаном руком. Без Python-а, без терминала, без викенда подешавања.
Још није објављена CLI верзија, зато команда за инсталацију овде није приказана: само би прекинула поруком „no release published yet“. Појавиће се чим изађе прва верзија. Шта је објављено, показује страница за преузимање.
CLI ради и као MCP сервер, па Claude Code и други агенти могу директно да управљају твојом руком. MCP интеграција
WASD помера базу, Q/E и R/F зглобове, размакница затвара хватаљку. Без инсталације, без налога, иста кинематика као на правој руци.
Pređi mišem preko scene, zatim WASD pokreće bazu i rame, Q/E lakat, R/F zglob šake, T/G ga rotira, a razmaknica zatvara hvataljku. Tasteri se pale dok ih pritiskaš - ili ih ovde drži mišem.
Svaki pokret u simulaciji može da se sačuva kao epizoda, potpuno isto kao na pravoj ruci.
CLI ради и као MCP сервер: Claude, ChatGPT, Grok и свако IDE окружење са подршком за MCP повезују се на хостовану крајњу тачку — можеш да тражиш скупове података, покрећеш снимања, управљаш руком и пријављујеш грешке директно нама. Ништа за инсталирање, јавни алати раде без кључа.
Ради заједно са Hugging Face MCP Server: наши скупови података налазе се на Hub-у — агенти их проналазе и учитавају директно преко званичних HF алата.
Копирај подешавање за твој клијентДаљински управљај роботима других тимова и успут прикупљај податке за тренирање — плаћање по сату, по твом распореду, све у прегледачу. Не треба ти ни сопствени робот, ни тренирање, ни инференција.
Pridružite se stotinama kompanija koje koriste AY-Robots za teleoperacije i prikupljanje podataka.
Započnite Besplatnu Probnu Verziju