
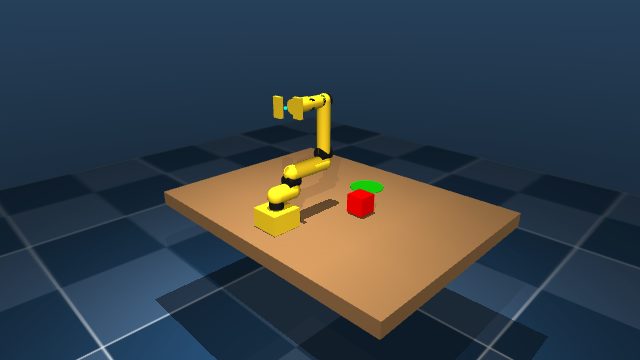
로봇 팔을 위한 Remote Robot Teleoperation, 로컬 데이터 기록, 클라우드 추론, 학습, 시뮬레이터, 마켓플레이스

Remote Robot Teleoperation

Remote Data Collector가내 로봇을 원격으로 조종해요.

내 로봇 팔을 Remote Data Collector 네트워크에 연결하면, 내가 직접 리더 암 앞에 앉지 않아도 24시간 시연 데이터를 모을 수 있어요.

24/7
참여 가능한 Remote Data Collector
30-70 ms
전 세계 지연 시간
$6/시간부터
투명한 시간당 요금
라이브
지켜보다가 인수
클라이언트 다운로드:

업계 리더들의 신뢰

전 세계 로봇 연구 개발 지원

NVIDIA
KUKA
Google DeepMind
Hugging FaceHugging Face
수동 제어

암을 직접 움직이며 녹화하세요

카메라, 지연, 그리퍼가 한 창에. 키보드, 슬라이더, 또는 두 번째 암이 움직임을 따라가는 리더-팔로워 모드로 조작. 모든 움직임이 데이터셋에 바로 들어갈 수 있어요.

수동 조작샘플 데이터
camera_25지연품질73%LIVE격자
camera_25더블클릭으로 줌 · 드래그로 이동1×
리더-팔로워 모드

리더 로봇을 손으로 움직이면 팔로워가 그 움직임을 그대로 따라 해요.

Leader
Follower
녹화
데이터셋
+ 새로 만들기
녹화 중 Leader → Followerarm
primary camera_17wrist camera_25camera_18camera_20camera_24
  • 동시에 최대 다섯 카메라, 그중 하나는 손목
  • 같은 화면에서 녹화 시작·정지
  • 지연과 화질이 항상 보여요
클라우드 로보틱스 추론

정책은 클라우드 GPU에서, 암은 네 책상에서

모델을 고르고, 평범한 말로 지시를 쓰고, 시작하세요. 계산은 로봇 로컬 또는 대여 GPU에서, 관절 목표가 스트림으로 돌아와요.

추론샘플 데이터
AI 파일럿 - 자율 제어

모델을 고르고, 트레이닝된 정책(또는 베이스 모델)을 선택한 뒤 평범한 말로 지시를 입력하세요. 모델이 관절 목표를 계산해 로봇으로 스트림해요. 파일럿을 멈출 때까지요.

설정
모델
정책학습된 정책 7개
지시
컴퓨트 대상
로봇팔
그리퍼 테스트
홈 자세
저장됨 (11.08.2026)
이동자세 저장설정
디노이징 스텝 (GR00T만, 1-8, 비우면 자동)auto
GPU를 이미 준비 중 - 0 s 동안
  • GR00T N1.7·N1.5, Pi0.5, SmolVLA, ACT, Cosmos 3
  • 네 정책 또는 파인튜닝 없는 베이스 모델
  • 관절 각도, 지연, 예측이 라이브로
학습

에피소드가 네 정책이 돼요

녹화한 데이터셋을 고르고, 모델·하이퍼파라미터를 정한 뒤 실행하세요. GPU는 시간당 대여, 완성 체크포인트는 워크스페이스로 돌아와 암에 쓸 수 있어요.

학습샘플 데이터
모델 선택

학습할 VLA 모델 아키텍처를 골라요

데이터셋 선택

트레이닝할 데이터셋을 하나 이상 고르세요

학습 설정⌄
정책 이름 *
배치 크기
Learning Rate
최대 스텝 수
20000
실행준비됨
스텝
0 / 20,000
Loss
-
  • 다섯 아키텍처, 각각 합리적인 기본값
  • AY-Robots, Hugging Face 또는 로컬 디스크 데이터셋
  • 트레이닝 중 스텝·로스·실행 시간 표시

원격 오퍼레이터가 내 로봇 팔을 조종하고 감독하게 하세요

내 셋업은 학습한 정책으로 계속 돌아가요. 로봇 팔이 멈추면 원격 오퍼레이터가 라이브 화면에서 이를 알아채고 인수해서, 로봇 팔을 시작 위치로 되돌린 뒤 제어를 다시 정책에 넘겨요.
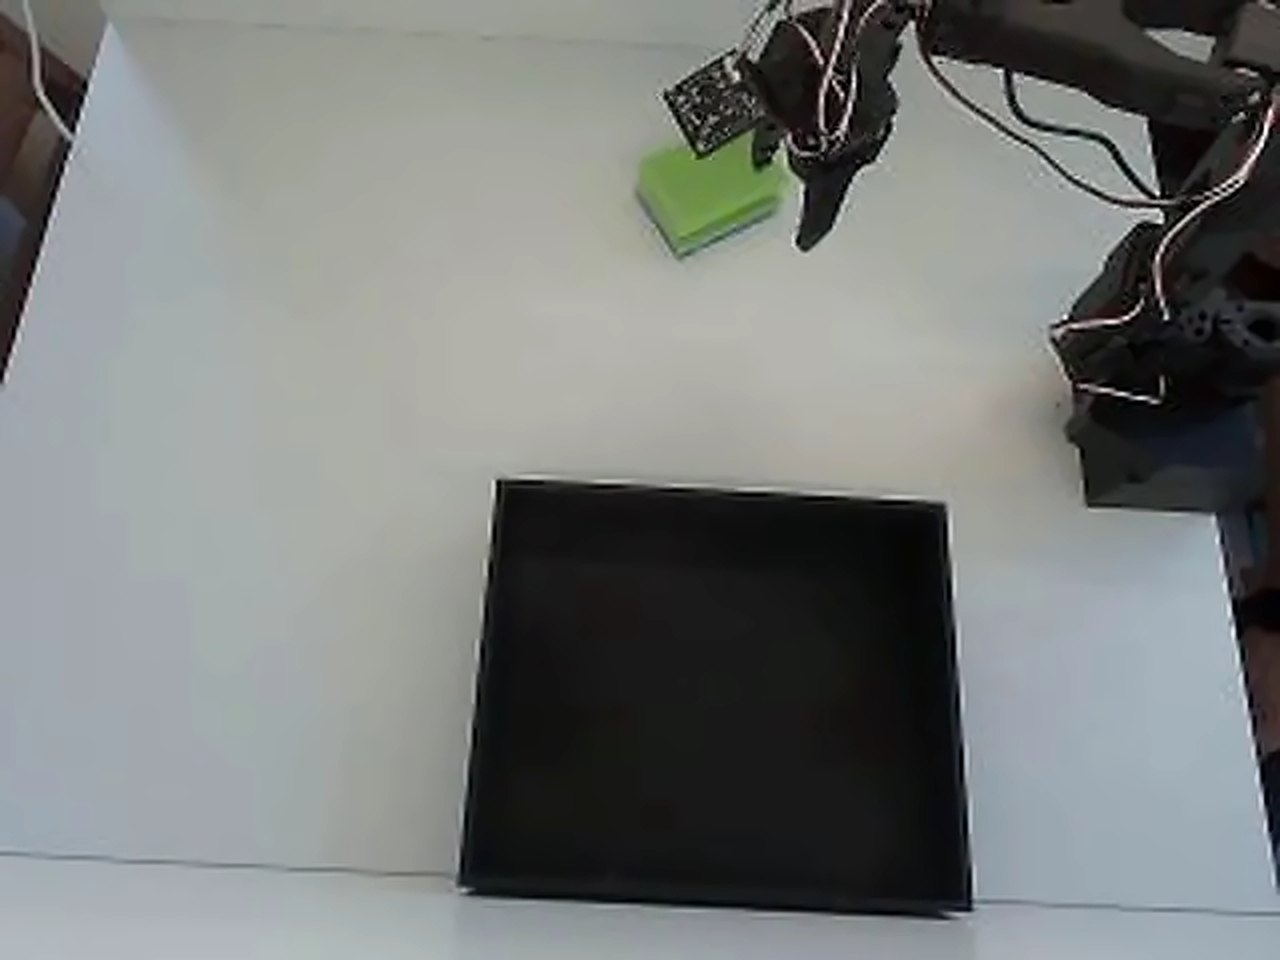
애니메이션으로 만든 생산 셀이에요. 화면에는 실제 앱이 나와요. 현장의 로컬 콕핏과 클라우드를 통한 오퍼레이터 화면이에요.
  1. 1정책 실행 중 학습한 정책이 작업을 스스로 진행해요.
  2. 2로봇 팔이 멈춤 오퍼레이터가 라이브 화면에서 로봇 팔이 멈춘 것을 확인해요.
  3. 3오퍼레이터가 인수 “인수”를 한 번 클릭하면 정책이 일시 정지돼요.
  4. 4시작 위치로 복귀 오퍼레이터가 키보드로 관절을 하나씩 움직여 로봇 팔을 시작 위치로 되돌려요.
  5. 5다시 정책으로 정책은 바로잡힌 자세에서 이어서 진행해요. 개입은 횟수로 집계돼요.
5단계 중 1단계정책 실행 중

학습한 정책이 작업을 스스로 진행해요.

실제 녹화 영상 위에 오퍼레이터 화면을 애니메이션으로 재현한 목업이에요. 4단계에서는 녹화 영상을 거꾸로 재생해요. 실제 라이브 세션에서는 오퍼레이터가 내 카메라 스트림을 봐요.

내 셋업은 계속 돌아가요

로봇 팔, 카메라, 정책은 그대로 제자리에서 돌아가요. 실행을 시작하고 로봇을 오퍼레이터에게 열어 주기만 하면 돼요.

필요할 때만 사람이 나서요

오퍼레이터는 정책이 막혔을 때만 개입하고, 끝나면 바로 제어를 돌려줘요. 비상 정지는 언제든 손이 닿는 곳에 있어요.

시간 단위로 결제해요

로봇을 열어 줄 때 최대 시간당 요금을 정해요. 세션이 실제로 돌아간 시간(분)만큼만 청구돼요.

지도 로딩 중...

AY-Robots을 선택하는 이유

신뢰성과 확장성을 위한 엔터프라이즈 텔레오퍼레이션 플랫폼

  • 초저지연

    전 세계 ~50ms 지연. 자연스러운 실시간 제어.

  • 24시간 커버리지

    훈련된 오퍼레이터의 글로벌 네트워크. 자동 페일오버.

  • 자동 페일오버

    오퍼레이터 연결이 끊기면 다른 오퍼레이터가 즉시 인계.

  • 훈련 데이터

    AI 모델을 위한 고품질 시연 데이터 수집.

  • 엔터프라이즈 보안

    엔드투엔드 암호화 및 안전한 데이터 처리.

  • 스마트 스케줄링

    조정, 결제, 스케줄링을 저희가 처리합니다.

작동 방식

세 가지 간단한 단계로 시작

01

로봇 선택

지원되는 로봇 팔 중에서 선택하거나 하드웨어 지원을 요청하십시오.

02

소프트웨어 다운로드

로봇 컨트롤러에 경량 클라이언트를 설치하십시오.

03

운영 시작

운영자 네트워크에 연결하여 데이터 수집을 시작하십시오.

트레이닝 데이터를 얻는 세 가지 방법

직접 녹화, 맡기기, 또는 구매

정책은 그 뒤의 에피소드만큼만 좋아요. 직접 모으거나, 전 세계 오퍼레이터에게 네 셋업에서 모으게 하거나, 마켓플레이스에서 완성 데이터셋을 살 수 있어요.

직접 녹화

암을 데스크톱 클라이언트에 연결하고 녹화하면 에피소드가 LeRobot 형식으로 네 기기에 쌓여요. Python도, 주말 설정도 필요 없어요.

데스크톱 클라이언트 받기

오퍼레이터 고용

50개국 이상의 숙련 오퍼레이터가 원격으로 암을 잡고 네가 적은 작업을 녹화해요. 시간당 요금이고 예약한 세션만 내요.

요금 보기

데이터셋 구매

녹화를 건너뛰세요. 로봇·작업·품질별 완성 에피소드 세트를 보고 당일 트레이닝을 시작하세요.

마켓플레이스 열기

어떤 길이든 같은 곳: 워크스페이스의 LeRobot 데이터셋, 트레이닝 준비 완료.

Dataset Marketplace

로봇 팔이 없어도 괜찮아요. 데이터셋을 사세요.

에피소드 미리보기가 있는 완성된 LeRobot 데이터셋이에요. 다섯 가지 아키텍처 모두에서 바로 학습할 수 있고, 내 녹화본을 올려 수익을 낼 수도 있어요.

저작자 확인품질 검사중복 탐지Stripe로 정산
Pick & Place BasicsOpen Source / LeRobot SO-100 (SO-ARM100) · 에피소드 111개€29
Kitchen ManipulationOpen Source / LeRobot SO-100 (SO-ARM100) · 에피소드 121개€79
Warehouse Bin-PickingOpen Source / LeRobot SO-100 (SO-ARM100) · 에피소드 240개€149
Sim-Pretraining MuJoCoOpen Source / LeRobot SO-100 (SO-ARM100) · 에피소드 500개무료

카탈로그에서 실시간

Large-Scale Data Packages

연구소 규모의 데이터 패키지

연구소, 파운데이션 모델 팀, 기업을 위한 서비스예요. 사양에 맞춘 데이터셋을 만들어 드려요. 여러 로봇 팔, 여러 장면, QA, 독점 제공, 납품 SLA까지 포함해요.

Data Packages 더 알아보기

지원 로봇 암

취미용 키트부터 산업용 로봇 팔까지. 각 카드의 라벨은 지금 AY-Robots에서 돌아가는 것과 요청 시 연동하는 것을 알려 줘요.

모두 보기
SO-100 / SO-ARM100
취미 & 오픈소스지금 지원

SO-100 / SO-ARM100

TheRobotStudio / LeRobot (Hugging Face)

5 DoF + 그리퍼

우리의 기준 로봇 팔이에요. 저렴하고 오픈소스이며, 리더와 팔로워 한 쌍으로 녹화해요.

이미지: TheRobotStudio · Apache-2.0 · 편집됨

Franka Emika Panda
산업 & 연구요청 시 연동

Franka Emika Panda

Franka Emika

7 DoF855 mm3 kg

토크 제어 방식의 연구용 로봇 팔로, 공개된 많은 매니퓰레이션 데이터셋에 등장해요.

이미지: Ims · CC BY-SA 4.0 · 편집됨

SO-101 / SO-ARM101
취미 & 오픈소스지금 지원

SO-101 / SO-ARM101

TheRobotStudio / LeRobot (Hugging Face)

5 DoF + 그리퍼

손목을 다듬은 SO-100의 후속 모델이에요. 서보도, 작업 흐름도 같아요.

이미지: TheRobotStudio · Apache-2.0

KUKA LBR iiwa
산업 & 연구요청 시 연동

KUKA LBR iiwa

KUKA

7 DoF

7축의 섬세한 경량 로봇이에요. 가반 하중은 7 kg 또는 14 kg 중에서 고를 수 있어요.

이미지: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · 편집됨

Koch v1.1
취미 & 오픈소스데이터 호환

Koch v1.1

LeRobot (Hugging Face)

5 DoF + 그리퍼

Dynamixel 서보를 쓰는 오픈소스 로봇 팔이에요. LeRobot 데이터셋은 SO-100 데이터와 똑같이 학습할 수 있어요.

이미지: Jess Moss · Apache-2.0 · 편집됨

Universal Robots UR16e
산업 & 연구요청 시 연동

Universal Robots UR16e

Universal Robots

6 DoF900 mm16 kg

UR e-시리즈의 협동 로봇으로, 무거운 가반 하중용이에요.

이미지: Auledas · CC BY-SA 4.0 · 편집됨

OpenArm
취미 & 오픈소스요청 시 연동

OpenArm

Enactic (Open Source)

7 DoF + 그리퍼633 mm

7축의 오픈소스 휴머노이드 팔이에요. 보통 두 팔 한 쌍으로 만들어요.

이미지: Enactic · Apache-2.0 · 편집됨

FANUC LR Mate 200iD
산업 & 연구요청 시 연동

FANUC LR Mate 200iD

FANUC

6 DoF717 mm7 kg

작은 부품 핸들링을 위한 소형 6축 산업용 로봇이에요.

이미지: BorbaZal · CC BY-SA 4.0 · 편집됨

Dobot Magician
취미 & 오픈소스요청 시 연동

Dobot Magician

Dobot

4 DoF320 mm0.5 kg

학교, 대학, 메이커 랩을 위한 탁상용 로봇 팔이에요.

이미지: Giacomo Alessandroni · CC BY-SA 4.0 · 편집됨

ABB YuMi (IRB 14000)
산업 & 연구요청 시 연동

ABB YuMi (IRB 14000)

ABB

2 × 7 DoF559 mm0.5 kg

소형 부품 조립을 위한 양팔 협동 로봇이에요.

이미지: Stilfehler · CC BY-SA 4.0 · 편집됨

MeArm
취미 & 오픈소스요청 시 연동

MeArm

Phenoptix / Mime Industries

레이저로 자른 아크릴에 취미용 서보를 쓴 키트로, 첫 로봇 팔로 사랑받는 고전이에요.

이미지: Phenoptix · CC BY-SA 3.0

Yaskawa Motoman GP25-12
산업 & 연구요청 시 연동

Yaskawa Motoman GP25-12

Yaskawa

6 DoF2010 mm12 kg

도달 거리 2 m의 6축 산업용 로봇으로, 핸들링 작업에 쓰여요.

이미지: WikiNDND · CC0 · 편집됨

데스크톱 앱 & CLI

네 암. 네 기기. 네 데이터.

AY-Robots 클라이언트를 설치하고 SO-100 또는 지원 암으로 모방 학습 데이터셋을 녹화하세요. Python도, 터미널도, 주말 설정도 필요 없어요.

  • 암과 카메라를 자동 감지
  • 안내 녹화: 작업, 리셋, 녹화, 검토, 업로드
  • LeRobot 데이터셋 형식으로 바로 내보내기
  • 업로드할 때까지 데이터는 로컬에

모든 다운로드와 설치 가이드

터미널이 낫나요? CLI는 한 명령으로 설치돼요.

아직 CLI 빌드가 공개되지 않아서 설치 명령을 여기에 보여 드리지 않아요. 지금 보여 드려도 “no release published yet”라는 메시지와 함께 멈출 뿐이에요. 첫 빌드가 나오는 대로 표시돼요. 공개된 내용은 다운로드 페이지에서 확인할 수 있어요.

CLI는 MCP 서버로도 동작해서, Claude Code 같은 에이전트가 내 로봇 팔을 직접 다룰 수 있어요. MCP 연동

브라우저 시뮬레이션

여기서 바로 SO-100 조작

WASD는 베이스, Q/E·R/F는 관절, 스페이스는 그리퍼. 설치·계정 없이, 실제 암과 같은 기구학.

수동 조작 - SO-100 시뮬레이션샘플 데이터
camera_frontFPS--SIM
키보드

장면 위에 마우스를 올리면 WASD로 베이스와 어깨를, Q/E로 팔꿈치를, R/F로 손목을 움직이고, T/G로 돌리고, 스페이스로 그리퍼를 닫아요. 누르는 키가 빛나요 - 아니면 여기서 마우스로 계속 눌러도 돼요.

녹화

시뮬레이션 속 모든 움직임도 실제 팔에서처럼 에피소드로 저장할 수 있어요.

데이터셋
+ 새로 만들기
녹화 중 SO-100 (Sim)
camera_frontcamera_topcamera_sidecamera_gripper
0 에피소드 녹화됨

해결하는 문제

MCP 연동

내 AI 에이전트가 로봇 팔을 움직여요

CLI는 MCP 서버로도 동작해요. Claude, ChatGPT, Grok과 MCP를 지원하는 모든 IDE가 호스팅된 엔드포인트에 연결해서, 데이터셋 조회, 녹화 시작, 로봇 팔 조종, 버그 제보를 곧바로 할 수 있어요. 설치할 건 없고, 공개 도구는 키 없이 써요.

Hugging Face MCP Server와 함께 쓸 수 있어요. 우리 데이터셋은 Hub에 있고, 에이전트는 공식 HF 도구로 바로 찾아 불러올 수 있어요.

내 클라이언트용 설정 복사
Claudedrive_arm()
GPTChatGPTstart_recording()
Cursor / Grokexport_lerobot()
GitHub Copilotreport_bug()
AY-RobotsMCP 서버
SO-100 - 내 로봇 팔

손이 안정적이세요? Remote Data Collector가 되어 보세요.

다른 팀의 로봇을 원격으로 조종하면서 학습 데이터를 모으세요. 시간당 보수를 받고, 일정은 내 마음대로 정하고, 모든 건 브라우저에서 이루어져요. 내 로봇도, 학습도, 추론도 필요 없어요.

Remote Data Collector 되기

로봇 운영을 확장할 준비가 되셨나요?

AY-Robots을 사용하는 수백 개 기업에 합류하세요.

무료 체험 시작