
Hobby e código abertoFunciona hoje
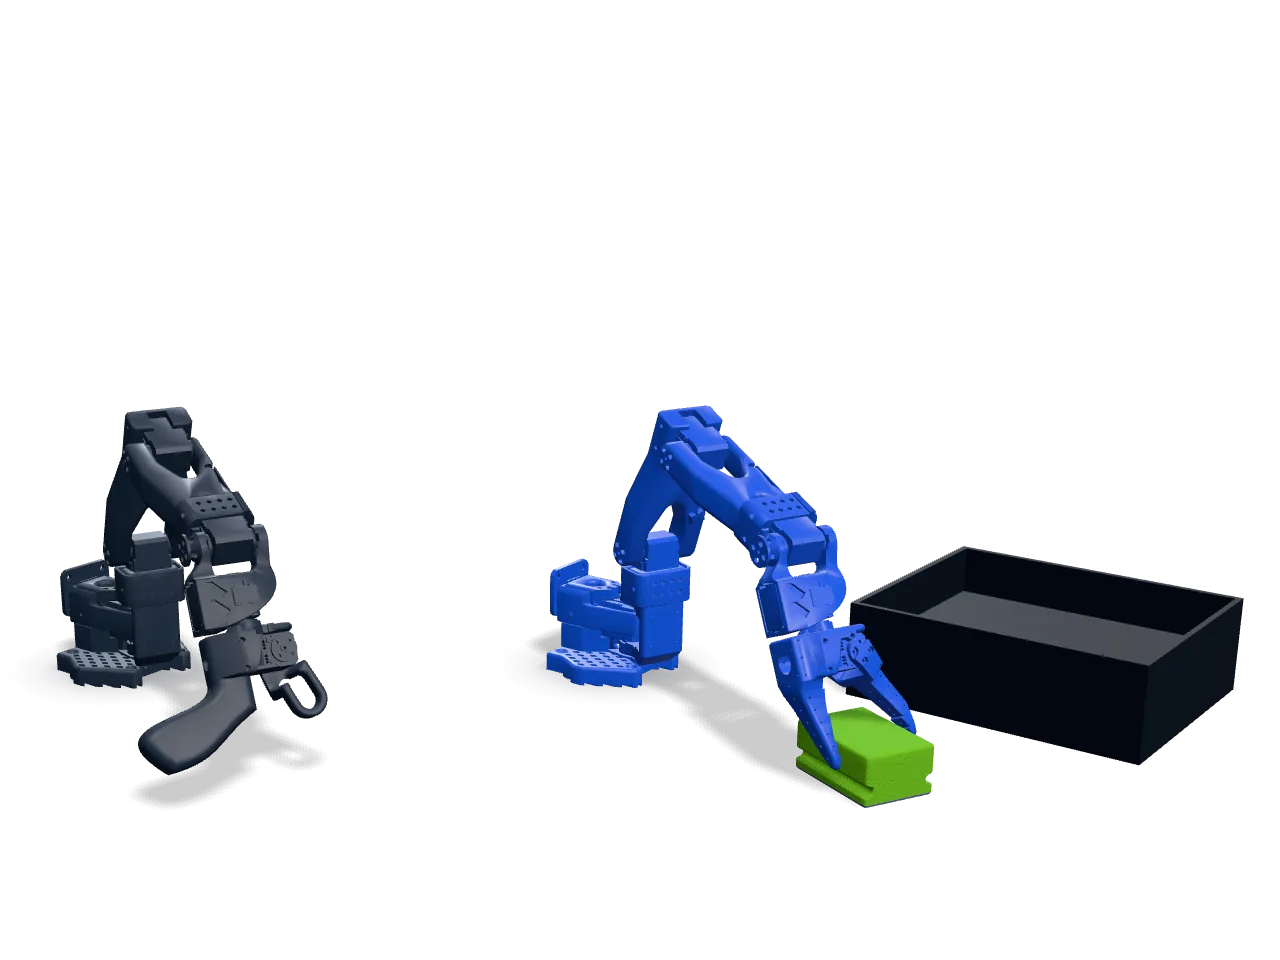
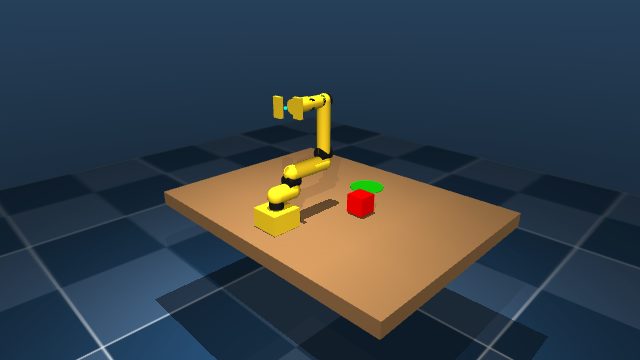
SO-100 / SO-ARM100
TheRobotStudio / LeRobot (Hugging Face)
5 DoF + pinça
O nosso braço de referência. Económico, de código aberto, gravado como par leader e follower.
Imagem: TheRobotStudio · Apache-2.0 · editada
Cliente de teleoperação
Gravação de dados local,com o teu próprio braço.
A aplicação para computador e a CLI detetam automaticamente o teu braço e as tuas câmaras e guiam-te pela gravação, revisão e envio – diretamente para o formato LeRobot. Tarefas próprias, configurações de câmaras e de braço incluídas.
A impulsionar investigação robótica mundial
 Hugging Face
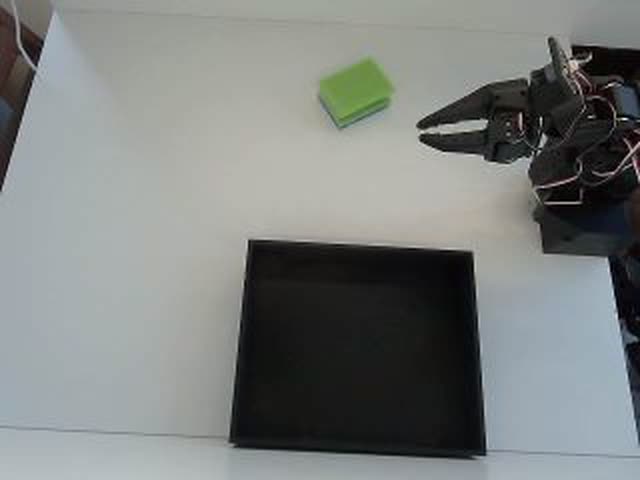
Imagem da câmera, latência e garra em uma única janela. Comande pelo teclado, por controles deslizantes ou no modo líder-seguidor, em que o segundo braço espelha seu movimento. Cada movimento pode ir direto para um conjunto de dados.
Move o leader à mão e o follower reproduz os seus movimentos.
Escolha um modelo, escreva uma instrução em linguagem natural e inicie. O cálculo roda no robô ou em uma GPU alugada, e os alvos das juntas voltam em fluxo contínuo.
Escolhe um modelo, depois uma política treinada (ou o modelo base), e introduz uma instrução em linguagem natural. O modelo calcula os alvos das articulações e transmite-os ao robô até parares o piloto.
Selecione os conjuntos de dados gravados, defina modelo e hiperparâmetros e inicie a execução. A GPU é alugada por hora e o checkpoint pronto volta para o seu espaço de trabalho, pronto para o seu braço.
Escolhe que arquitetura de modelo VLA treinar
Escolhe um ou mais conjuntos de dados para treinar
A tua montagem continua a funcionar com a tua policy treinada. Se o braço encravar, um operador remoto vê-o na imagem em direto, assume o controlo, leva o braço de volta à posição inicial e devolve o controlo à policy.
A tua policy treinada executa a tarefa sozinha.
Maqueta animada da vista do operador sobre uma gravação real, reproduzida ao contrário no passo 4. Numa sessão em direto, o operador vê a transmissão da tua câmara.
O braço, as câmaras e a policy ficam onde estão. Tu inicias a execução e disponibilizas o robô aos operadores.
O operador só intervém quando a policy encrava e devolve o controlo logo a seguir. A paragem de emergência está sempre ao alcance.
Defines a tarifa máxima por hora ao disponibilizar o robô. Só se cobram os minutos em que a sessão decorreu de facto.
Teleoperação, dados e políticas numa só plataforma.
Os comandos vão para o braço e o vídeo volta. O mapa acima estima quanto tempo isso demora para cada par de países.
Quantos estão registados e onde, o mapa acima mostra em direto a partir da nossa base de dados.
Se a política ficar presa, um operador assume com o teclado e depois devolve à política.
Recolha demonstrações para os seus modelos. Cada gravação chega ao seu espaço de trabalho como um conjunto de dados LeRobot.
Os operadores chegam ao seu braço só durante a sua sessão e só através de uma lista de comandos permitidos.
Tratamos da coordenação dos operadores, dos pagamentos e do planeamento. Concentre-se nos seus robôs.
Comece em três passos simples
Escolha dos nossos braços robóticos suportados.
Instale o nosso cliente leve no seu controlador.
Conecte-se à nossa rede e comece a recolher dados.
Uma policy vale o que valem os episódios por trás dela. Você pode gravá-los com as próprias mãos, pagar operadores pelo mundo para gravarem no seu setup, ou comprar um conjunto pronto no marketplace.
Ligue o braço ao cliente de desktop, comece a gravar e os episódios chegam em formato LeRobot na sua própria máquina. Sem Python, sem fim de semana de configuração.
Baixar o clienteOperadores treinados de mais de 50 países assumem seu braço remotamente e gravam exatamente a tarefa que você descreve. Você paga por hora e só as sessões reservadas.
Ver preçosPule a gravação. Navegue por coleções de episódios por robô, tarefa e qualidade e treine no mesmo dia.
Abrir o marketplaceTodo caminho termina igual: um conjunto LeRobot no seu espaço de trabalho, pronto para treinar.
Dos kits de hobby aos braços industriais. A etiqueta em cada cartão mostra o que funciona hoje com o AY-Robots e o que ligamos a pedido.
TheRobotStudio / LeRobot (Hugging Face)
O nosso braço de referência. Económico, de código aberto, gravado como par leader e follower.
Imagem: TheRobotStudio · Apache-2.0 · editada

Franka Emika
Braço de investigação com controlo de binário que aparece em muitos conjuntos de dados de manipulação publicados.
Imagem: Ims · CC BY-SA 4.0 · editada

TheRobotStudio / LeRobot (Hugging Face)
Sucessor do SO-100 com o pulso revisto. Os mesmos servos, o mesmo fluxo de trabalho.
Imagem: TheRobotStudio · Apache-2.0

KUKA
Robô leve e sensível com sete eixos, disponível com carga útil de 7 ou 14 kg.
Imagem: Xavier Caré / Wikimedia Commons · CC BY-SA 4.0 · editada

LeRobot (Hugging Face)
Braço de código aberto com servos Dynamixel. Os seus conjuntos de dados LeRobot treinam-se como os dados do SO-100.
Imagem: Jess Moss · Apache-2.0 · editada

Universal Robots
Robô colaborativo da série UR e para cargas pesadas.
Imagem: Auledas · CC BY-SA 4.0 · editada

Enactic (Open Source)
Braço humanoide de código aberto com sete eixos, normalmente montado como par de braços.
Imagem: Enactic · Apache-2.0 · editada

FANUC
Robô industrial compacto de seis eixos para manusear peças pequenas.
Imagem: BorbaZal · CC BY-SA 4.0 · editada

Dobot
Braço de secretária para salas de aula e laboratórios maker.
Imagem: Giacomo Alessandroni · CC BY-SA 4.0 · editada

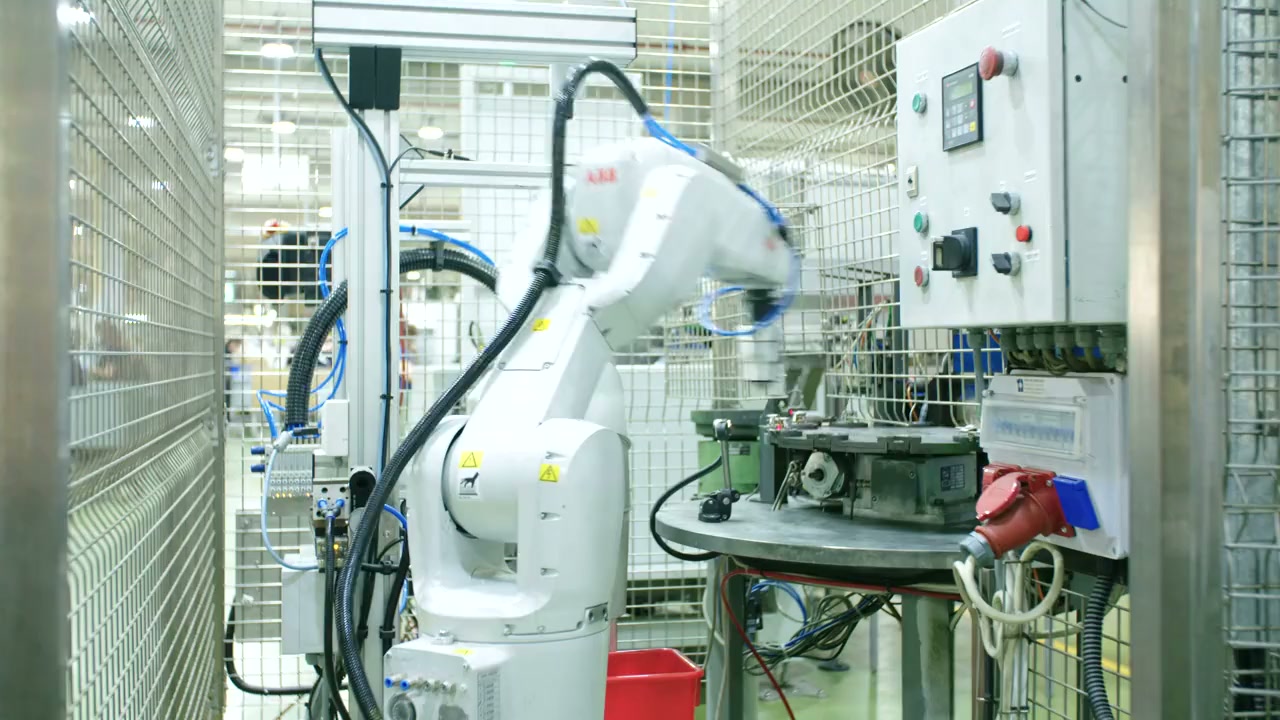
ABB
Robô colaborativo de dois braços para a montagem de peças pequenas.
Imagem: Stilfehler · CC BY-SA 4.0 · editada

Phenoptix / Mime Industries
Kit de acrílico cortado a laser com servos de hobby, um clássico como primeiro braço robótico.
Imagem: Phenoptix · CC BY-SA 3.0
Instala o cliente AY-Robots e grava conjuntos de dados de imitation learning com o teu SO-100 ou qualquer braço suportado. Sem Python, sem terminal, sem um fim de semana de configuração.
Ainda não saiu nenhuma versão da CLI, por isso o comando de instalação não aparece aqui: terminaria apenas com “no release published yet”. Aparece assim que a primeira versão estiver disponível. A página de transferências mostra o que está publicado.
A CLI também funciona como servidor MCP, para que o Claude Code e outros agentes possam operar diretamente o teu braço. Integração MCP
WASD move a base, Q/E e R/F as juntas, a barra de espaço fecha a garra. Sem instalação, sem conta, a mesma cinemática do braço real.
Passa o rato por cima da cena, depois WASD move a base e o ombro, Q/E o cotovelo, R/F o pulso, T/G roda-o e a barra de espaço fecha a garra. As teclas acendem-se quando as pressionas - ou mantém-as premidas aqui com o rato.
Cada movimento na simulação pode ser guardado como um episódio, tal como no braço real.
A CLI também funciona como servidor MCP: Claude, ChatGPT, Grok e qualquer IDE compatível com MCP ligam-se a um endpoint alojado – consultar conjuntos de dados, iniciar gravações, operar o braço e reportar-nos bugs diretamente. Nada para instalar, ferramentas públicas sem chave.
Funciona em conjunto com o Hugging Face MCP Server: os nossos conjuntos de dados estão no Hub – os agentes encontram-nos e carregam-nos diretamente com as ferramentas HF oficiais.
Copiar a configuração para o teu clienteControla à distância os robôs de outras equipas e recolhe dados de treino pelo caminho – pago à hora, segundo o teu próprio horário, tudo no navegador. Não precisas de um robô teu, nem de treino, nem de inferência.
Junte-se a centenas de empresas que usam AY-Robots.
Teste gratuito